

面向空间运输、复杂任务规划及资源调度场景。此类任务通常涉及多类运输工具、多阶段任务链、时间窗口、资源容量及任务衔接等多重约束,依赖人工制定方案时存在组合复杂度高、方案校核困难、调整成本大等问题。本项目将任务、资源与运输能力统一建模,通过算法自动生成和校核运输方案,并提供交互式可视化结果,可用于任务规划、方案论证、算法验证及辅助决策。


点击空白处退出提示



面向空间运输、复杂任务规划及资源调度场景。此类任务通常涉及多类运输工具、多阶段任务链、时间窗口、资源容量及任务衔接等多重约束,依赖人工制定方案时存在组合复杂度高、方案校核困难、调整成本大等问题。本项目将任务、资源与运输能力统一建模,通过算法自动生成和校核运输方案,并提供交互式可视化结果,可用于任务规划、方案论证、算法验证及辅助决策。
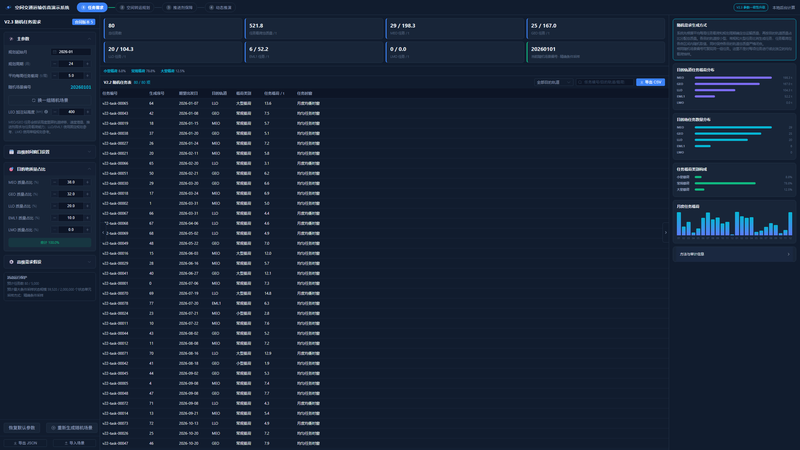
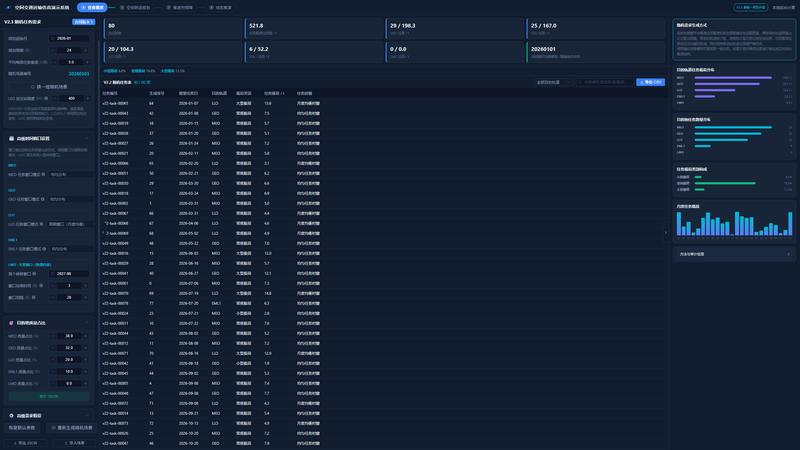
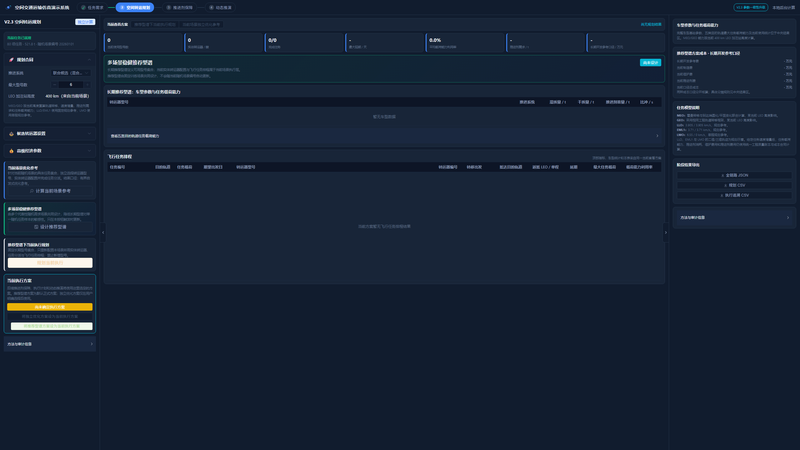
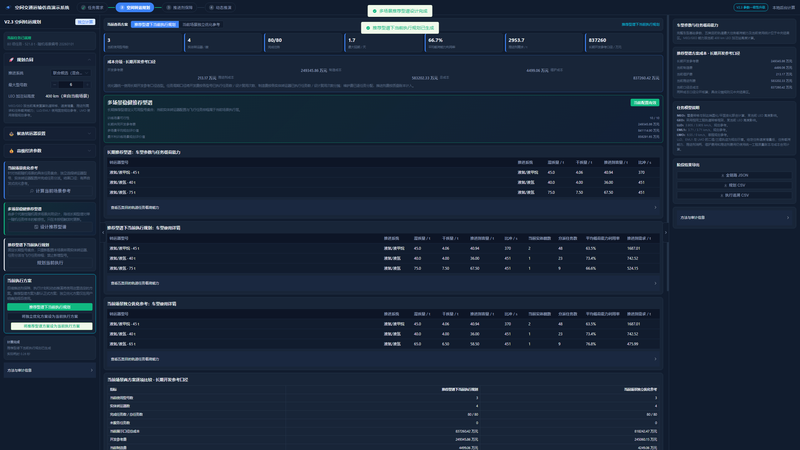
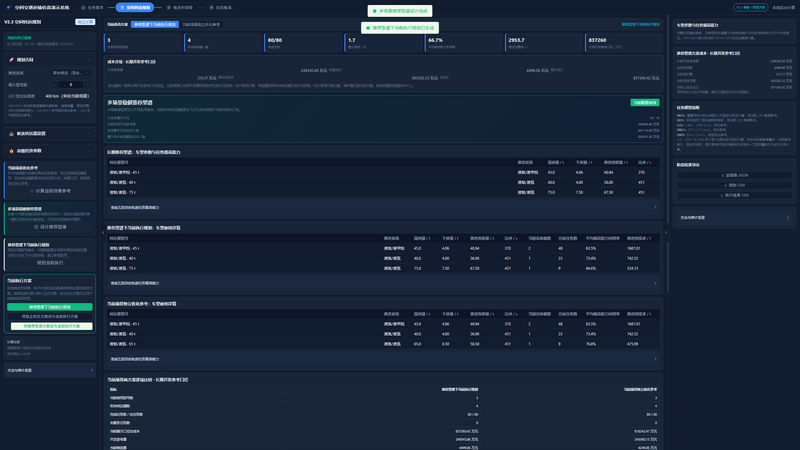
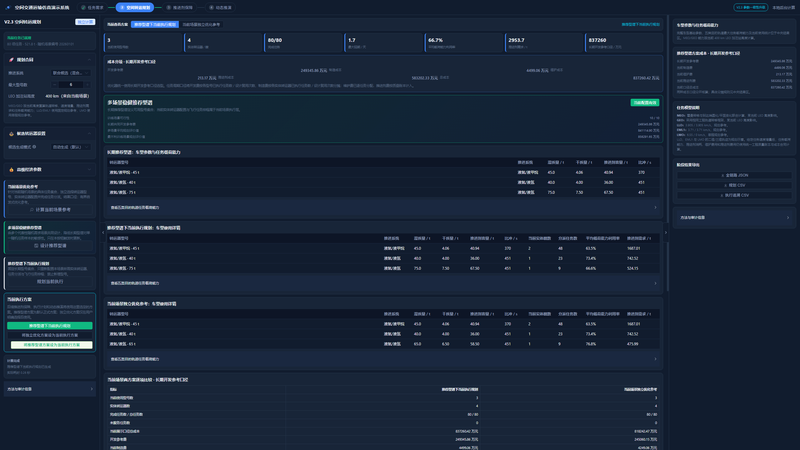
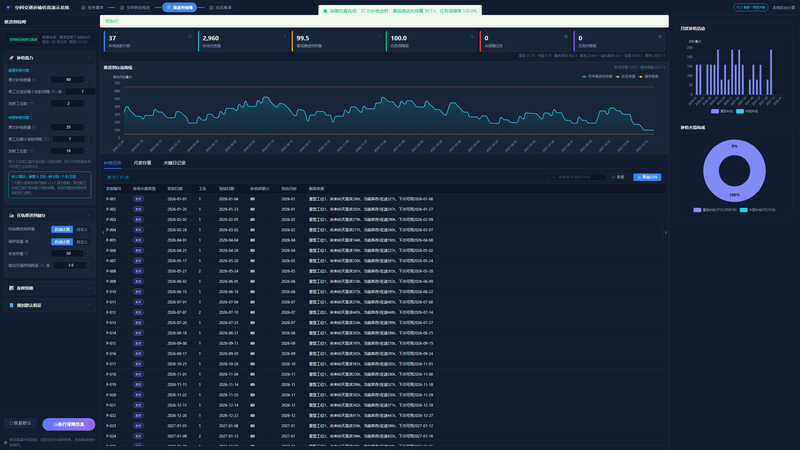
系统包含场景配置、运输工具配置、任务链生成、方案计算、约束校核、结果分析和可视化等核心模块。用户可配置任务节点、时间窗口、资源需求及运输能力等参数,系统根据约束自动生成候选运输方案,并对任务衔接、资源容量和方案可执行性进行校核。计算结果可通过任务链、统计指标和图形界面进行展示,并支持不同场景和参数下的方案重复计算与对比分析。
本人负责需求抽象、系统架构、核心规划算法、数据结构、前端交互、结果可视化及测试验证。系统采用浏览器端 Web 架构,将任务规划与约束校核算法封装为可交互计算模块,形成“场景输入—方案生成—约束校核—结果分析”的完整流程。针对多资源、多阶段任务衔接和组合搜索问题设计启发式求解机制,并通过批量案例测试验证计算稳定性与结果一致性。系统支持本地离线运行,无需额外服务器即可完成部署和演示。

评论