

本项目是为配合深圳新展项目管理有限公司研发的一款专业级割草机器人系统, 旨在
实现户外大区场景下的高效割草作业,具备高精度定位、工作区域建图、全覆盖轨迹规划
、机器人导航以及发现和规避障碍物等功能。


点击空白处退出提示



本项目是为配合深圳新展项目管理有限公司研发的一款专业级割草机器人系统, 旨在
实现户外大区场景下的高效割草作业,具备高精度定位、工作区域建图、全覆盖轨迹规划
、机器人导航以及发现和规避障碍物等功能。
产品功能
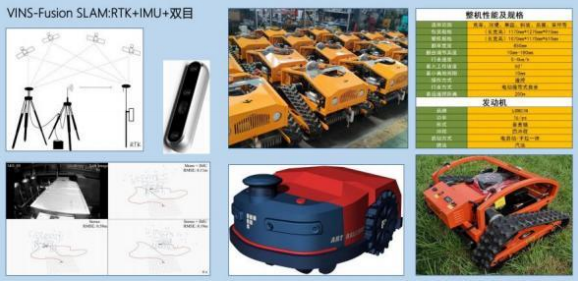
1. 高精度定位:采用 RTK + IMU + 双目定位方案,能够在 GPS 信号减弱的场所实现精准
定位,定位精度可达 2cm。
2. 工作区域建图:大区域建图可选择一般高精度地图或 RTK 电子围栏方案,小区域建图采
用Octomap 建图,并基于外观的实时映射的 RTAB - Map 开源库,实现闭环检测,满足长
期大规模环境地图在线需求。
3. 全覆盖轨迹规划:综合考虑小车轮子驱动参数和 RTK + IMU 融合定位,采用栅格法进行规
划,结合传感器定位和里程计定位,实现灵活的路线规划,确保割草机能够全面覆盖工
作区域。
4. 机器人导航:通过传感器和定位系统的协同工作,实现割草机在复杂环境中的自主导航
,准确按照规划路线进行作业。
5. 自动避障:利用激光雷达主动探测方式,通过局部路径规划,实现对障碍物的有效发现
和规避,保障割草机的安全运行。
技术栈
1. 硬件方面:搭载 RTK 定位设备、IMU 惯性测量单元、双目摄像头以及激光雷达等传感器
,配合具备相应驱动能力的小车底盘,实现硬件层面的数据采集和运动控制。
2. 软件层面:运用开源的建图算法库如 Octomap、RTAB - Map,结合自主开发的路径规划
和导航算法,实现对硬件采集数据的处理和分析,以控制割草机的作业流程。
项目亮点
1. 复杂环境适应性强:能够在 GPS 信号减弱的场所正常工作,通过多种定位方式的融合,确
保在各种户外环境下都能实现高精度定位和稳定作业。
2. 高效的建图和规划算法:采用先进的建图算法和路径规划算法,能够快速准确地构建工作
区域地图,并规划出合理的作业轨迹,提高割草效率。
3. 强大的避障能力:激光雷达主动探测结合局部路径规划,使割草机能够及时发现并避开障
碍物,有效避免碰撞事故,保障设备安全和作业的连续性。
项目实施情况
项目最多时投入 27 人,分为六个研发组,通过高强度、高效率的协同工作,实现了复
杂系统的快速研发,成功交付满足客户需求的全自动智能割草机系统。

评论