

人形机器人、灵巧手科研实验场景。现有手部传感设备存在磁力干扰、姿态漂移、多传感器数据难以同步校验的痛点,难以稳定采集手部 3D 力与姿态真值数据。本项目面向高校课题组与机器人初创团队,提供可复现、可校验的手部传感固件方案,用于机器人示教、手部动作数据集采集与触觉感知算法验证。

点击空白处退出提示
人形机器人、灵巧手科研实验场景。现有手部传感设备存在磁力干扰、姿态漂移、多传感器数据难以同步校验的痛点,难以稳定采集手部 3D 力与姿态真值数据。本项目面向高校课题组与机器人初创团队,提供可复现、可校验的手部传感固件方案,用于机器人示教、手部动作数据集采集与触觉感知算法验证。
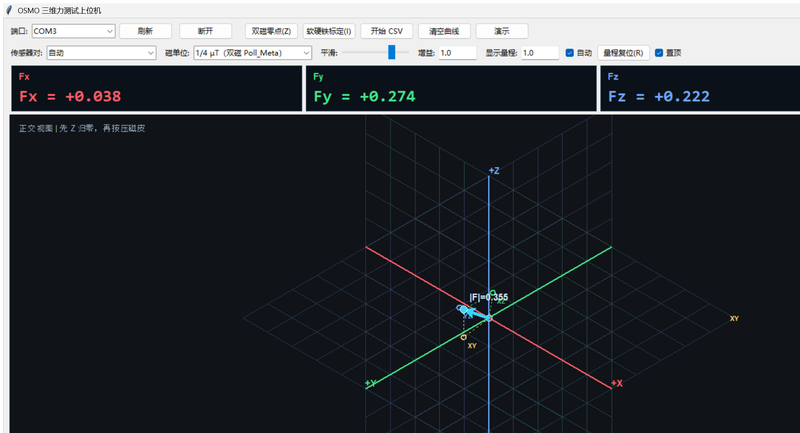
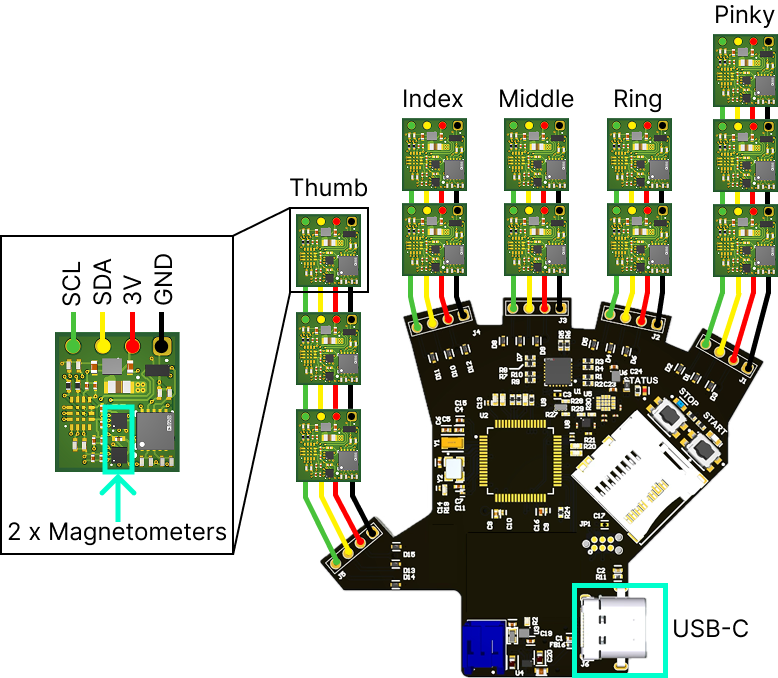
实现九自由度 IMU + 磁力计的 3D 磁力重建与姿态解算,内置磁干扰补偿、传感器标定与诊断模块;配套 Windows 上位机工具,完成原始传感数据可视化、协议解码、磁力计拟合、轨迹录制回放;固件支持多硬件变体编译,自动构建带 SHA256 校验的 BIN/HEX 程序包,实现版本可追溯、实验结果可复现。
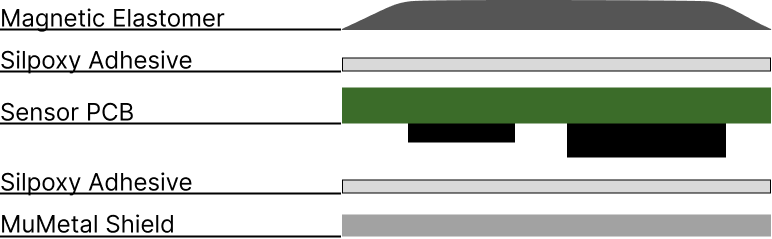
独立基于 STM32F446、BMM350/BHI360 开发固件,使用 C 语言实现 9 轴姿态融合与磁力计标定,采用 COBS/Protobuf 完成 USB 高速数据传输;使用 Python、CMake 搭建上位机与自动化构建链路。核心难点在于磁场畸变抑制、多传感器时序对齐,以及构建一套完整可审计的固件发布验证流程,并向开源上游仓库提交 PR,贡献稳定性修复。

评论