

随着人形机器人与人工智能技术的发展,如何使机器人通过观察人类动作实现运动模仿,成为机器人智能化研究的重要方向。传统机器人动作控制通常需要人工编写运动轨迹和关节控制参数,开发成本较高。本项目面向人形机器人动作模仿与仿真研究场景,利用计算机视觉、人体三维动作恢复和运动重定向技术,将普通单目视频中的人体动作转换为机器人可执行的关节运动数据,并通过物理仿真验证动作效果,降低机器人运动生成与测试的复杂度。

点击空白处退出提示
语言技术
Python、openCV、CSS、Vue、ElementUI系统类型
Web、Linux行业分类
人工智能、机器深度学习开源地址
https://github.com/ChinesFan/GraduationProject.git
随着人形机器人与人工智能技术的发展,如何使机器人通过观察人类动作实现运动模仿,成为机器人智能化研究的重要方向。传统机器人动作控制通常需要人工编写运动轨迹和关节控制参数,开发成本较高。本项目面向人形机器人动作模仿与仿真研究场景,利用计算机视觉、人体三维动作恢复和运动重定向技术,将普通单目视频中的人体动作转换为机器人可执行的关节运动数据,并通过物理仿真验证动作效果,降低机器人运动生成与测试的复杂度。
本项目是一套基于视觉模仿学习的人形机器人动作生成与仿真控制系统,支持从普通人物视频到人形机器人动作仿真的完整处理流程。
1. 视频上传与任务管理:用户可以上传包含人体动作的视频,创建动作模仿任务,并查看任务处理状态和进度。
2. 人体三维动作恢复:基于 GVHMR 模型,从单目视频中恢复人体三维姿态及连续动作序列。
3. 机器人动作重定向:通过 GMR 将人体动作映射到 Unitree H1 人形机器人的关节空间,生成机器人运动数据。
4.动作数据检查:对生成的机器人动作数据进行检查,并输出结构化分析摘要。
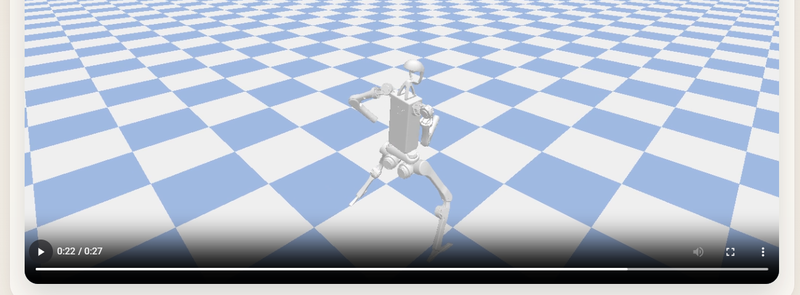
5. 机器人物理仿真:利用 PyBullet 仿真引擎播放机器人动作,生成机器人模仿效果视频。
6. 结果展示与历史管理:通过 Web 页面查看任务进度、仿真视频和分析结果,并管理历史任务。
系统实现了视频输入、人体动作恢复、机器人动作生成、物理仿真及结果展示的完整业务闭环。
项目采用 Python + Flask + Vue + MySQL 的前后端分离架构,将 Web 业务、AI 算法和机器人仿真整合为一套完整系统。
AI 算法部分:基于 PyTorch 相关技术,使用 GVHMR 实现单目视频人体三维动作恢复,通过 GMR 完成人体动作到 Unitree H1 机器人关节空间的运动重定向,并使用 PyBullet 对机器人动作进行物理仿真和 MP4 视频导出。
后端部分:采用 Flask 开发 RESTful API,结合 MySQL、SQLAlchemy 和 Flask-Migrate 实现用户及任务数据管理,使用 JWT 完成身份认证。通过后台任
务执行与状态更新机制,串联人体动作恢复、动作重定向、数据检查和仿真导出四个处理阶段。
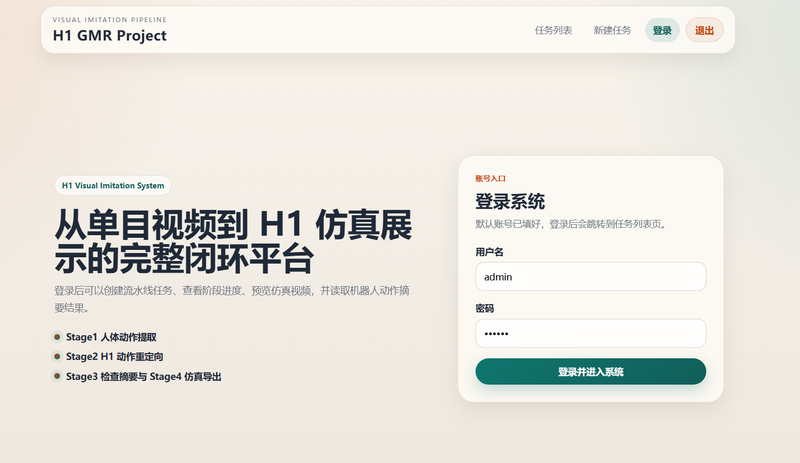
前端部分:使用 Vue 和 Vite 构建交互界面,实现用户登录、视频上传、任务创建、进度轮询、历史记录查询以及结果视频和 JSON 分析数据展示。
项目采用模块化流水线设计,将视觉算法、运动重定向、机器人仿真与 Web 服务进行解耦,便于后续扩展机器人模型、动作类型和算法模块。

评论