城市黑臭水体严重制约城市经济发展和水体生态系统可持续发展,影响居民生活质量和身心健康。内源污染是黑臭水体产生的重要原因,底泥长期沉积并释放污染物,导致水体自净能力下降。当前中小型城市水体清淤技术存在不足:排干清淤工效低且浪费水源;传统水下清淤易造成二次污染、清淤含固率低、吸泥口易堵塞;环保清淤技术虽好,但多依赖庞大清淤船,存在操作复杂、可控性差、成本高、清淤深度受限、设备搅动易产生扰动等问题。现有清淤机器人主要面向管道,实际应用少,不具备水下灵活运动特性。本项目旨在研发一种具备环保清淤设计的小型缆控式水下清淤机器人,为城市黑臭水体清淤治理提供一种较为实用可行的机器人水下清淤解决方案。
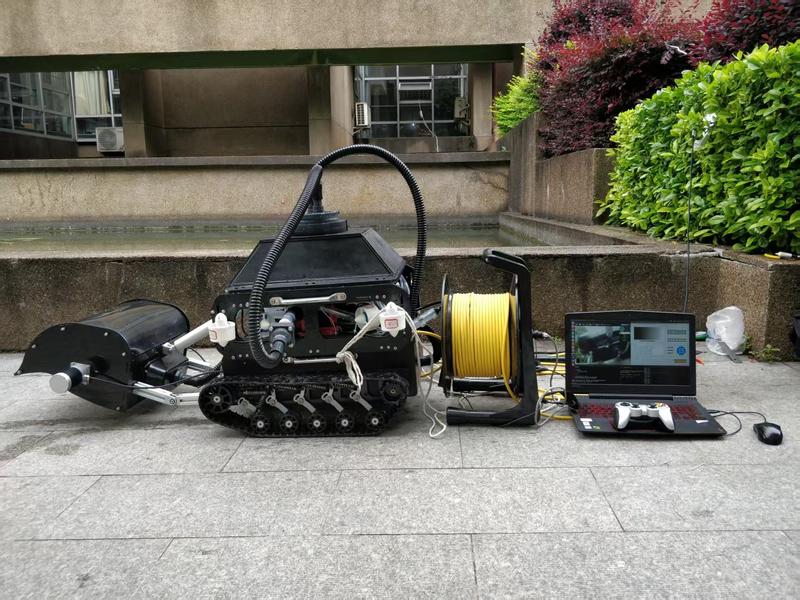
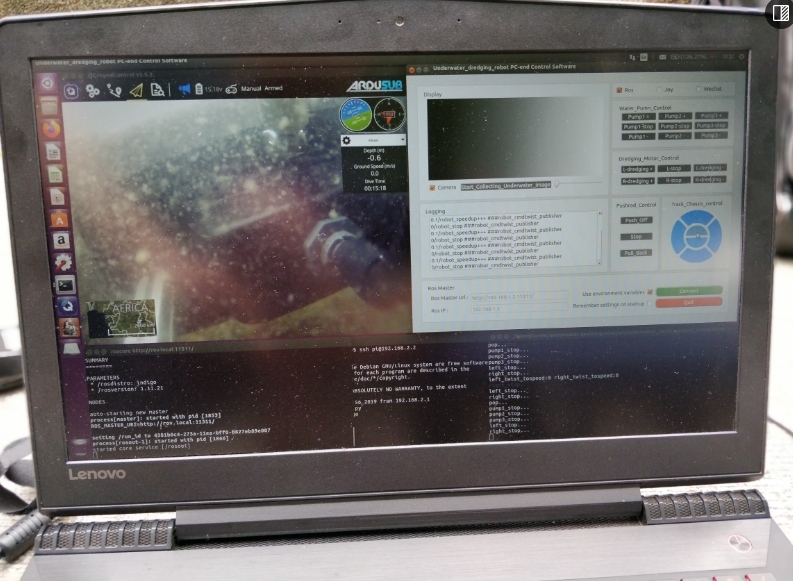
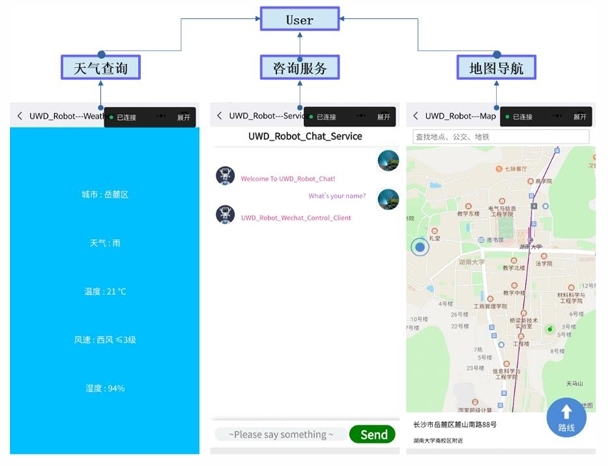
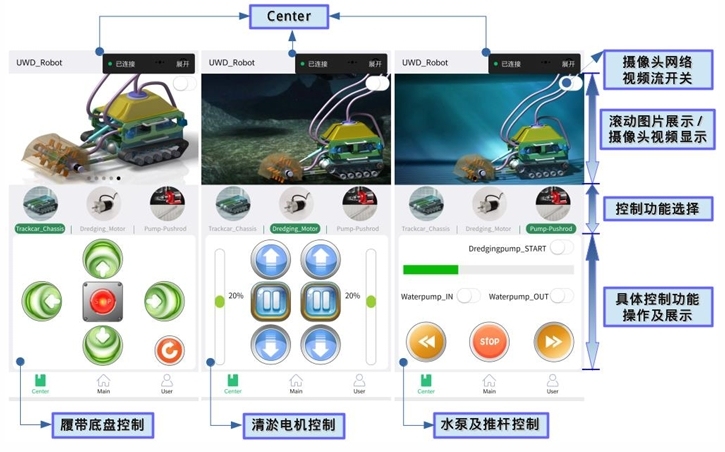
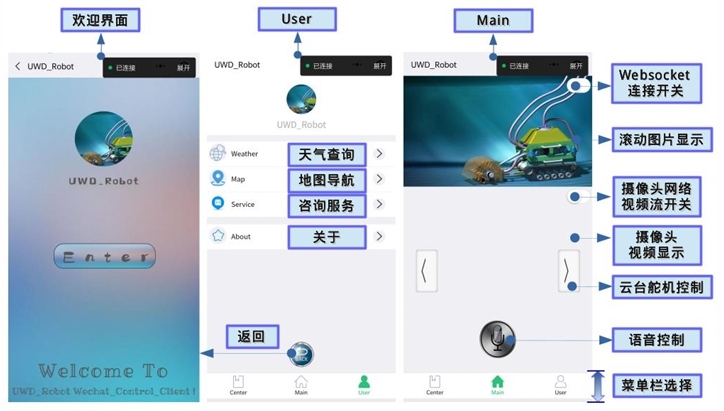
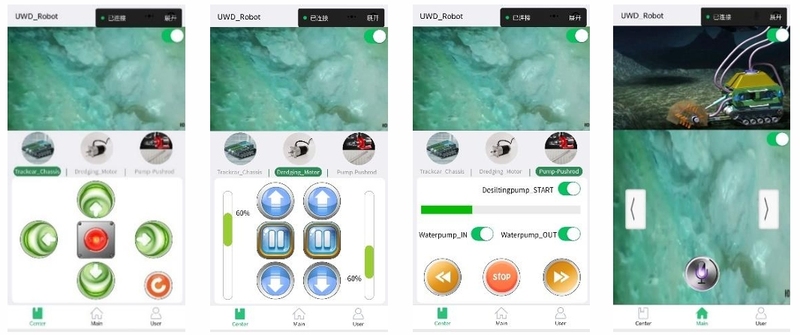
项目主要分为水下ROV功能子系统和履带清淤功能子系统两大模块。水下ROV功能子系统包括:框架式载体模块、矢量布置式推进器模块、密封式水下控制舱体模块、水下观测模块、脐带缆收放模块、供电模块,实现水下五自由度运动(进退、浮沉、侧移、回转、俯仰)、自动定向定深、水下照明、水下视频采集与状态信息实时反馈等功能。履带清淤功能子系统包括:履带式底盘移动模块、绞吸式环保清淤模块、沉浮式浮力调节模块、提升模块、密封式履带清淤控制舱体模块,实现水底履带爬行移动、清淤功能演示、清淤模块提升收放、浮力调节演示、水下图像信息显示等功能。控制系统分为地面端和水下Robot端,地面端支持控制手柄、PC端Qt界面、Mobile端微信小程序三种控制方式,可远程遥控完成水下ROV运动控制、履带底盘移动、水泵及推杆控制、清淤电机控制等操作。
本人负责水下清淤机器人整体方案设计、结构建模、控制系统开发及测试实验。具体任务包括:完成水下ROV功能子系统和履带清淤功能子系统的结构设计,使用CATIA进行三维建模与总体结构集成;搭建基于Raspberry Pi和Pixhawk的硬件环境,应用ArduSub和QGroundControl实现水下ROV控制;开发基于ROS的Robot端底层控制软件子系统、基于Qt的PC端界面控制软件子系统、基于微信小程序的Mobile端应用控制软件子系统,并搭建基于ROS和Websocket的软件通讯环境;完成样机组装、下水实测、功能测试与性能测试,并实现基于暗亮通道掩码及CLAHE算法联合处理的水下图像清晰化算法。技术栈包括:CATIA三维建模、Raspberry Pi、Pixhawk飞控、ArduSub、QGroundControl、ROS、Qt/C++、微信小程序、Websocket、MAVLink协议、PWM控制、PID控制算法、两轮差速运动模型、编码器里程计推算、Python图像处理(numpy.ma、CLAHE)。实现亮点:采用模块化复合式设计,两大子系统独立拆装、互不影响;推进器采用四水平矢量环形布置加四垂直对称布置,以最少推进器实现五自由度运动;履带底盘采用两轮差速模型结合PID和编码器进行闭环修正;水下图像清晰化算法无需复杂模型计算,可实时处理显示。难点:密封式水下控制舱体的耐压防水设计、脐带缆长距离电力载波通讯稳定性、ROS多机通讯跨网段中继配置、水下图像模糊及低对比度问题的实时优化。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!
下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态




评论