

无人机实际应用(巡检、安防、农情)中,常需多机协同、传感器联动(ESP32 报警触发起飞)、实时视频流转发与任务链编排,现有工具多单机、多机协同能力弱。本项目用 Go 后端 + Vue3 前端 + 树莓派 Central Board,实现 TCP/UDP MAVLink 消息监听、FRP 多中心转发、进度链自动生成、MJPEG/H.264 多路视频流。


点击空白处退出提示
 1


无人机实际应用(巡检、安防、农情)中,常需多机协同、传感器联动(ESP32 报警触发起飞)、实时视频流转发与任务链编排,现有工具多单机、多机协同能力弱。本项目用 Go 后端 + Vue3 前端 + 树莓派 Central Board,实现 TCP/UDP MAVLink 消息监听、FRP 多中心转发、进度链自动生成、MJPEG/H.264 多路视频流。
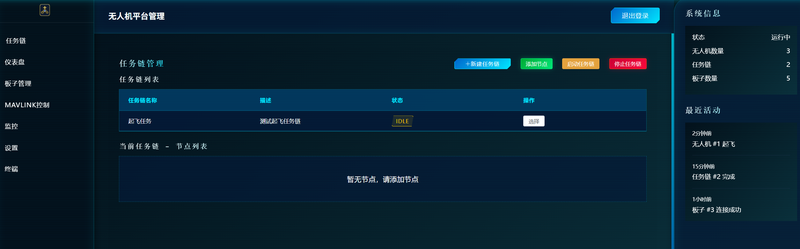
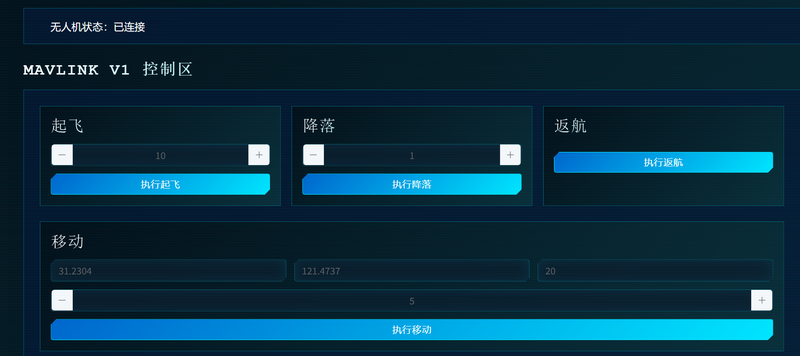
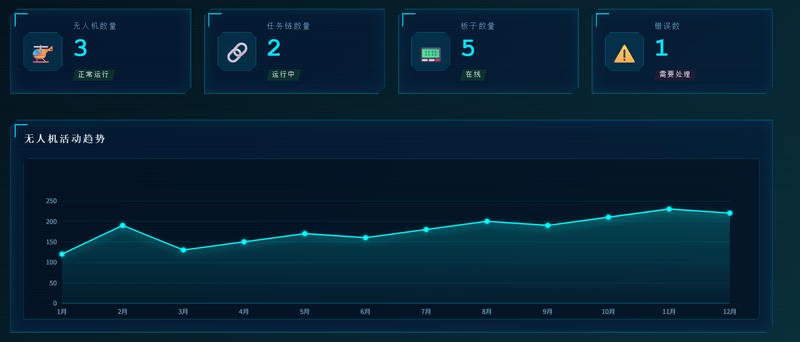
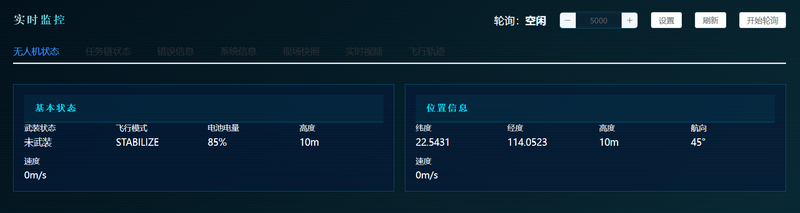
8 大模块:(1)用户+设备双 JWT 认证体系;(2)BoardConn TCP/UDP 多协议监听 + 策略模式 MessageDispatcher;(3)SensorAlertHandler 自动生成 TakeOff→GoTo→TakePhoto→Land 进度链;(4)FRP 多 Central 支持 + 故障转移 + HTTPS;(5)ProgressChain 链式任务动态生成与状态跟踪;(6)实时视频流支持 MJPEG/WebSocket/RAW/FLV/H.264/H.265 多协议 + FFmpeg RTMP 转码;(7)SMTP 邮件告警、Redis 9 库分配、MySQL 持久化;(8)Vue3+Element Plus 前端覆盖认证、任务链、板子管理、MAVLink 控制、实时监控、终端。
我负责 Go 后端(Gin+MySQL+Redis)、MAVLink gomavlib 协议解析、TCP/UDP 混合监听、进度链调度器、Redis 多库分配、树莓派 Central Board 的 HTTPS+MAVLink 命令桥接;亮点是消息分发器策略模式 + FRP 多中心故障转移 + H.264 低延迟视频流链路;难点在于 UDP 粘包处理、设备独立 JWT 与用户 JWT 双体系、FRP+HTTPS 同时可用的通信层封装。

评论