

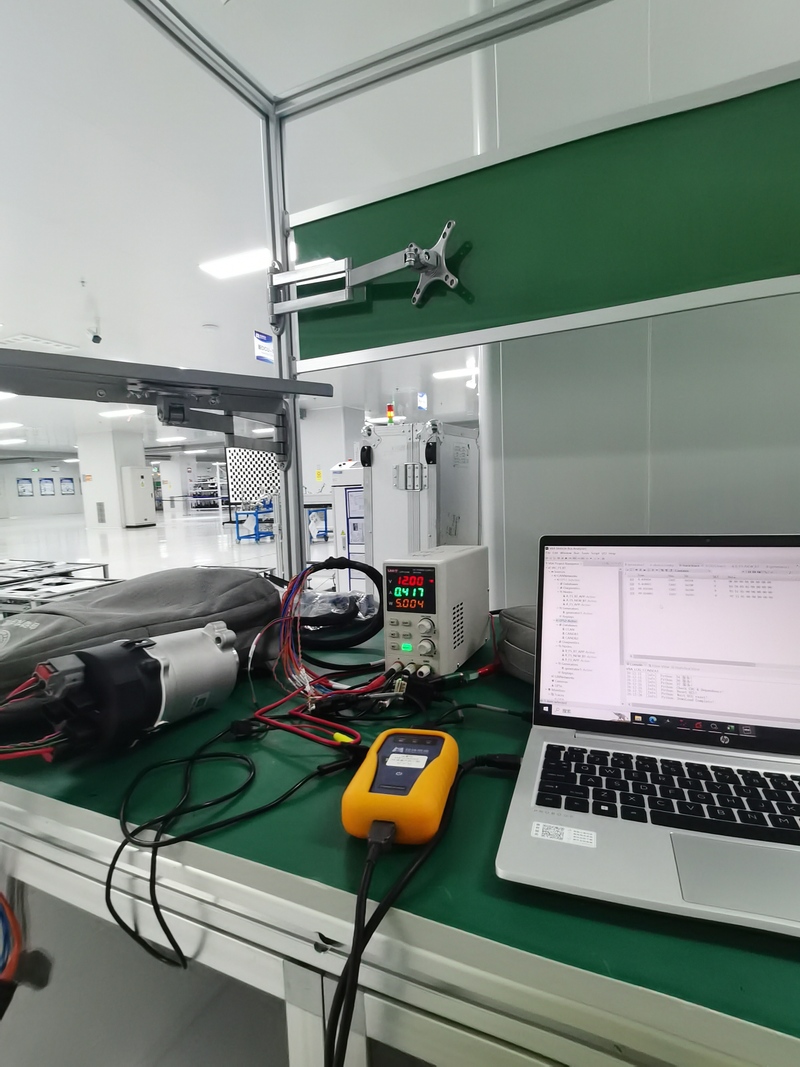
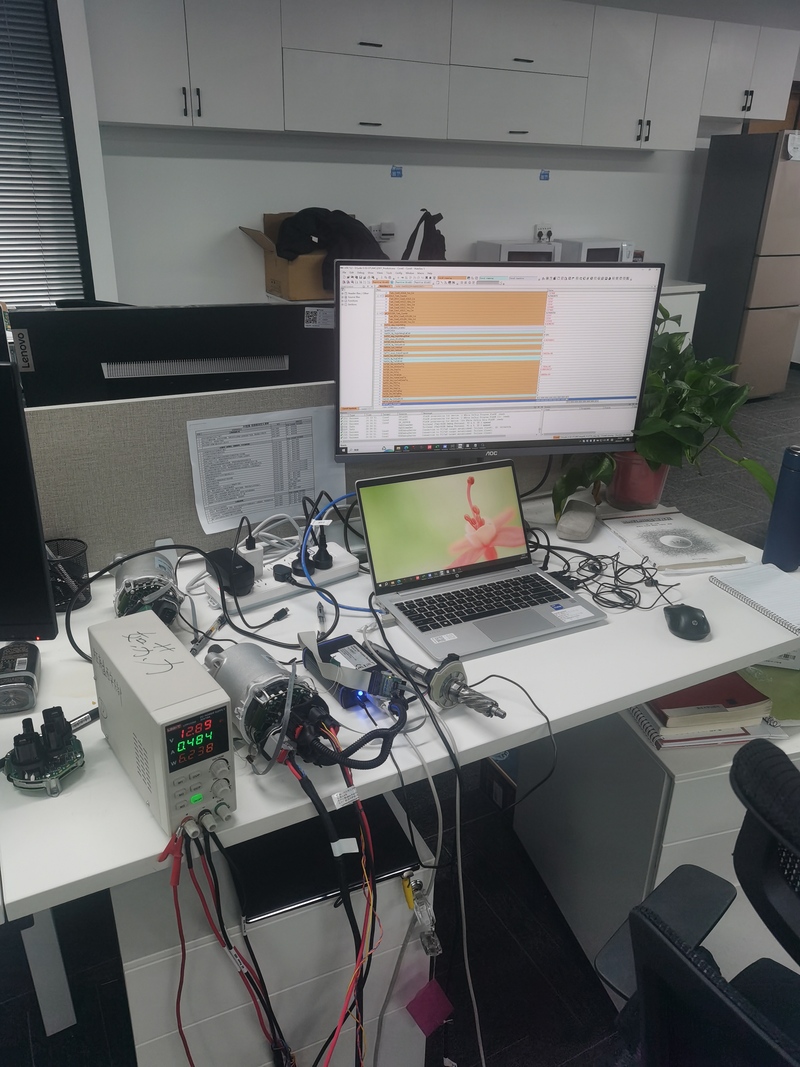
1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。


点击空白处退出提示



1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。
1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。
1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。

评论