首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
全部
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
GCC
基于LINUX的多模态水文智能测试系统
产品系统
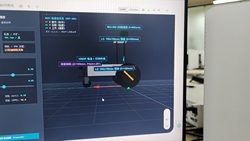
设备运行基于LINUX系统,应用到的技术有串口、网口、4G模块等。实现设备的自动化运行。1.通过modbus控制伺服驱动,实现水平和垂直方向的运行。配合RTK实现控制设备在柔性缆道上的贴水面走航运行等。2.解析RTK模块输出的NMEA语句,实现计算精度达到mm级的,摆脱网络基站的高精度定位3.设备基
46
0
C
政务
超大规模分布式实时检索与高可用商业变现系统
产品系统
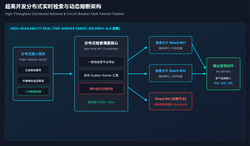
1.超高并发分布式检索架构:构建基于轻量级RPC与无锁通信队列的分布式数据检索流水线,支持大规模计算集群间的低延迟数据协同与并发请求分流;2.多级防御与分布式缓存:设计结合进程级内存与分布式集群的多级缓存体系,结合自适应布隆过滤器(BloomFilter),彻底杜绝热点查询与无效请求对底层存储的恶意
102
0
C++
云计算
dhnn跨平台异构人工智能框架
产品系统
1.与团队配合完成跨平台异构神经网络框架开发优化,将公司算法落地效率从一周提升至一天。2.海思sd3403,爱芯,安霸等平台10个以上芯片导入,解决算法落地问题,优化算法性能。3.完成公司arm及x86上cnn算子性能优化,性能优于ncnn及tengine4.解决客户提出的算法落地芯片问题平均解决周
80
0
C++
人工智能
商用车CMS LVDS双摄电子后视平台
产品系统
平台核心是左右路影像采集、处理与双屏显示,支持ACC相关亮熄屏策略,以及基于车CAN优先GPIO与私有CAN的左右屏交互。链路侧支持SerDes透传I2C读取温度、感光等传感器数据,并完成PWM背光控制与异常检测。显示侧完成显示桥芯片驱动适配,支持硬件改版后的迁移联调。安全与过检方面提供失效编码类U
77
0
C++
音视频多媒体
ironUA高性能工业网关
产品系统
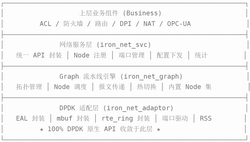
主要包含的功能1)南向:标准OPCUAServer服务;ModbusTCP/S7多协议采集转OPCUA节点2)数据平面:DPDKVFIO用户态收发包,完全旁路内核协议栈3)传输层:基于用户态TCP栈,对接mbedtls轻量化TLS4)OPCUA核心:Session会话池、分片批量订阅、Publish
79
0
C
工业互联网
轮式机器人
产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
119
0
C
人工智能
视频监控平台
产品系统
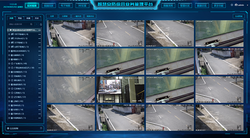
视频数据采集、转发、存储、点播有流媒体转发服务器、通信服务器、存储服务器,使用的工具是codeblocks,Valgrind。windows下的设备接入服务器,用的语言是c++。客户端用的MFC和QT。此平台的架构设计考虑到了摄像头的增多、码流数量的增大,便于扩展。通过增加服务器、配置里进行相应的修
77
0
C++
企业服务
RK3588多屏视频解码器
产品系统
Vibe Coding
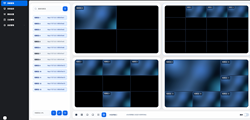
系统包含屏幕管理、视频源管理、解码状态、系统监控、系统配置、网络配置、角色权限和软件升级等模块。支持1、4、6、8、9、16分屏布局,视频流拖放、窗口交换、全屏显示、独占音频和网页键鼠控制;支持四屏跨屏漫游,窗口可跨越屏幕边界进行拖动、缩放、置顶以及屏幕和窗口边缘吸附。系统能够实时展示每个窗口的连接
136
0
C++
音视频多媒体
robomaster自瞄系统
产品系统
系统主要包含Hikvision工业相机图像采集、YOLO目标检测、传统灯条与装甲板识别、目标匹配与筛选、目标跟踪、PnP位姿解算、坐标系转换、四元数与旋转矩阵处理、EKF/Kalman状态估计、运动目标预测、弹道解算以及云台控制通信等功能模块。系统能够根据实时图像检测目标装甲板,结合机器人自身姿态和
147
0
C++
人工智能
WeChat
产品系统
Vibe Coding
一款基于Qt的网络聊天室,高仿WeChat。采用QT6制作客户端,LinuxC++实现后端。为用户提供了一个即时聊天平台。支持注册添加好友聊天,单聊群聊等功能
88
0
C++
项目任务
车载惯导SDK
产品系统
一、该车载惯导SDK包括如下几大模块:(1)硬件信号接收模块:用于接收车辆上的各种惯导需要的硬件信号,包括GNSS定位信号、GNSS卫星信号、陀螺仪信号、车速信号、倒车信号(2)初始位置定位模块:基于收到的GNSS定位信号用于完成车辆位置的初始定位(3)惯导位置推算模块:基于收到的各种硬件信号完成每
144
0
C++
项目任务
gemm
开源项目
使用寄存器优化,内存和缓存优化,SIMD/AVX512指令集优化等各种优化技术,将通用矩阵乘法(GEMM)的性能,提升几十倍!使用寄存器优化,内存和缓存优化,SIMD/AVX512指令集优化等各种优化技术,将通用矩阵乘法(GEMM)的性能,提升几十倍!使用寄存器优化,内存和缓存优化,SIMD/AVX
110
0
C++
机器深度学习
基于STM32的放射源远程监控与跟踪装置
产品系统
1、项目具有G-M盖革米勒计数管信号采集功能、GPS定位功能、温湿度采集功能、剂量信息处理功能、远程数据收发功能、锂电池管理功能、过温过压过流保护功能。2、基于STM32的放射源远程监控终端装置,采用ARM内核单片机,运算速度更快,能够提高测量精度;新一代通信芯片SIM808,不间断提供网络通信、G
135
0
C
科学研究
长距离管线固定式区域监控系统
产品系统
系统前端由RTU控制终端与ARM-Linux控制终端组成,用于长距离管线固定区域的现场数据采集、设备控制、视频监控和远程传输。RTU基于STM32与uC/OS-II实时操作系统开发,负责采集现场设备状态、电压数据、多路IO状态及外部设备数据,支持数字量输入输出、电压检测、异常判断和控制指令执行。RT
130
0
C
物联网
网络安全审计系统
产品系统
项⽬描述:为南⽅电⽹打造专属终端安全审计系统,实现内⽹终端⾏为监控、合规审计、事件上报与⻛险溯源,满⾜电⼒⾏业⾼ 安全监管要求。 项⽬职责: 负责审计客⼾端设计开发,实现⽹络、⽂件、端⼝、⾼危命令全维度监控; 研发Python版SSH监控客⼾端,完成⽂件监控、基线核查、命令⾏审计功能; 基于Kafk
131
0
C++
网络安全
终端安全卫士
产品系统
技术栈:Linux(X86_64/PPC64)、C/C++、Hook内核机制、进程⽩名单、访问控制、双因⼦认证、⽂件完整性校验、等保2.0三级项⽬描述:依据国家等保三级标准,牵头政企级主机安全加固产品全流程研发,构建内核级防护、合规审计、⼊侵防御⼀体化能⼒,覆盖电⼒、⼯业等⾼安全等级场景。项⽬职责:
135
0
C++
网络安全
Magicstream 遥感图像目标识别服务平台
产品系统
本项目面向遥感图像目标识别与处理场景建设,目标是将图像采集、目标检测推理、结果融合与结果输出拆分为可独立部署的服务模块,提升算法接入、运行调试和现场交付效率。系统包含数据源服务、目标识别推理服务、结果处理服务等核心模块,支持模拟图像输入和硬件数据接入,推理服务对接模型文件完成目标检测,结果处理服务对
158
0
C++
项目任务
星载综合任务管理与遥测指令处理软件
产品系统
本项目面向卫星载荷在轨运行场景,目标是构建一套可部署在星载计算平台上的综合任务管理软件,支撑地面指令接收、任务调度、状态采集、数据处理和遥测下传等核心业务。系统围绕“指令进入、协议解析、任务执行、状态监控、结果反馈”的业务闭环设计,提供指令处理、数据总线、协议编解码、智能处理任务编排、设备状态采集、
204
0
C++
边缘计算
无人机降落伞
产品系统
本项目是一款基于STM32主控(纯硬件传感器模块,独立于飞控)的无人机自动降落伞高可靠触发系统。设备以100Hz的刷新率实时感知无人机的飞行姿态与加速度,当发生失控翻转或高空坠落时,系统通过“双重异常判决算法”瞬间响应,自动驱动多路舵机与电控锁,完成一次性、不可逆的开伞保护动作,挽救无人机资产并保障
143
0
C
人工智能
基于 NEMU 的 RISC-V 指令级模拟器与抽象机实验平台
开源项目
项目包含NEMU模拟器框架、Abstract-Machine运行时支持和配套构建脚本。NEMU负责加载客户程序、维护CPU状态、取指译码执行、访问物理/虚拟内存,并提供简单调试器命令行入口,可继续运行、退出和扩展表达式求值、监视点等调试能力。项目还包含串口、时钟、键盘、VGA、磁盘等设备抽象代码,以
123
0
C
开发工具
当前共82个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
SQL Server
电视应用
驱动开发
开源项目
JPA
HarmonyOS应用
企业服务
HaProxy
脚本插件
政务
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多