

半导体车间智能搬运天车运行环境复杂,下视视频中易出现遗留物、异物侵入、部件异常等风险,传统人工巡检效率低、漏检率高。本项目面向产线自动化安全检测需求,构建基于深度学习的视频异常物品检测系统,实现实时目标识别、风险预警与结果记录,辅助天车控制系统完成安全联锁或人工复核,提升半导体搬运过程的安全性与自动化水平


点击空白处退出提示



半导体车间智能搬运天车运行环境复杂,下视视频中易出现遗留物、异物侵入、部件异常等风险,传统人工巡检效率低、漏检率高。本项目面向产线自动化安全检测需求,构建基于深度学习的视频异常物品检测系统,实现实时目标识别、风险预警与结果记录,辅助天车控制系统完成安全联锁或人工复核,提升半导体搬运过程的安全性与自动化水平
1. 视频采集与预处理模块:通过天车下视摄像头获取实时视频流,完成图像去噪、畸变校正、尺度归一化与感兴趣区域提取,增强复杂光照下的画面质量。
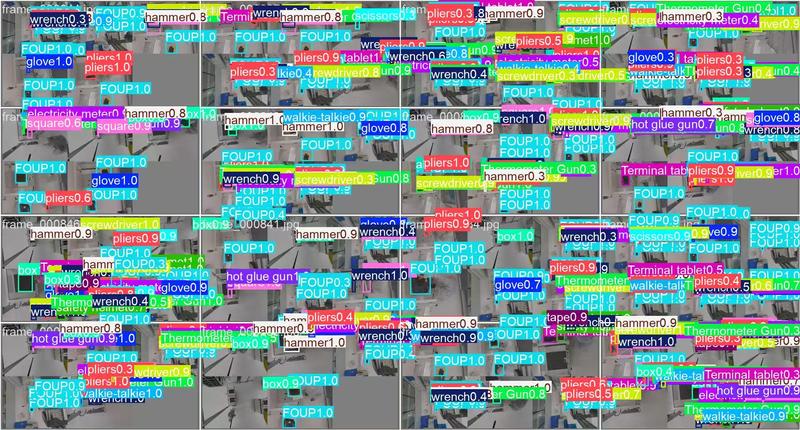
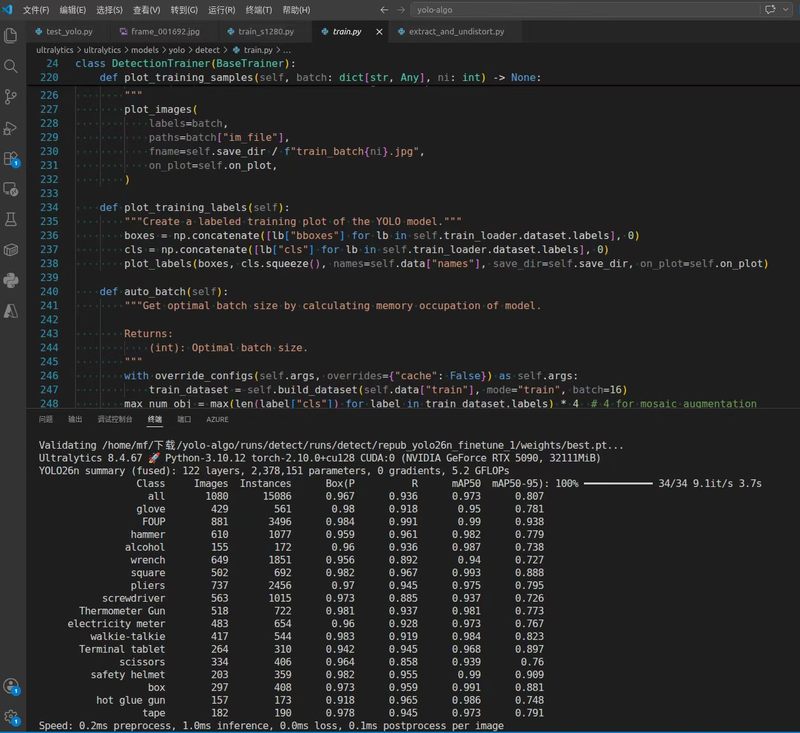
2. 异常物品检测模块:基于 YOLO目标检测算法,对遗留箱、工具、零件、遮挡物等异常目标进行识别与定位,输出类别、置信度和位置信息。
3. 结果输出与告警模块:对检测结果进行可视化标注,按规则触发告警,并将异常事件、图片和日志存入数据库,支持后续追溯与复核。
1. 目标与任务拆解:项目目标是实现天车下视视频中异常物品的实时检测与告警。任务包括:构建业务数据集,设计检测算法,完成模型训练与优化,部署到边缘计算平台,并对接视频流与告警输出模块。
2. 技术路线与实现过程:使用 Python 进行算法原型开发,基于 PyTorch训练目标检测模型;通过 OpenCV 完成视频帧读取、图像预处理和结果可视化;采用 C++ 开发高性能推理节点,在 Linux 边缘设备上完成部署。针对小目标、低对比、运动模糊等难点,采用数据增强、迁移学习、模型压缩与多尺度检测策略提升性能。
3. 关键技术与难点:关键技术包括深度学习目标检测、视频流处理、模型轻量化、边缘部署与低延迟推理。难点在于半导体车间背景复杂、目标尺寸差异大、实时性要求高,需要在检测精度与推理速度之间进行平衡,并保证系统在长时间运行下的稳定性。

评论