

本项目面向航天/深空探测领域的地面实物(半物理)仿真试验,立项旨在解决“光环境下的深空动态快速撞击”试验无法在真实太空环境中复现的问题。传统方式下单台设备各自为政,机械臂、地轨、太阳模拟器、监视相机之间无法实现严格时序联动与安全联锁,难以安全开展高速撞击模拟试验。本项目作为系统总控上位机软件,统一调度多台异构实物设备联动,模拟小行星/深空天体在光照环境下高速逼近与撞击的全过程,广泛应用于深空探测任务地面验证、撞击效应研究等科研试验场景。


点击空白处退出提示



本项目面向航天/深空探测领域的地面实物(半物理)仿真试验,立项旨在解决“光环境下的深空动态快速撞击”试验无法在真实太空环境中复现的问题。传统方式下单台设备各自为政,机械臂、地轨、太阳模拟器、监视相机之间无法实现严格时序联动与安全联锁,难以安全开展高速撞击模拟试验。本项目作为系统总控上位机软件,统一调度多台异构实物设备联动,模拟小行星/深空天体在光照环境下高速逼近与撞击的全过程,广泛应用于深空探测任务地面验证、撞击效应研究等科研试验场景。
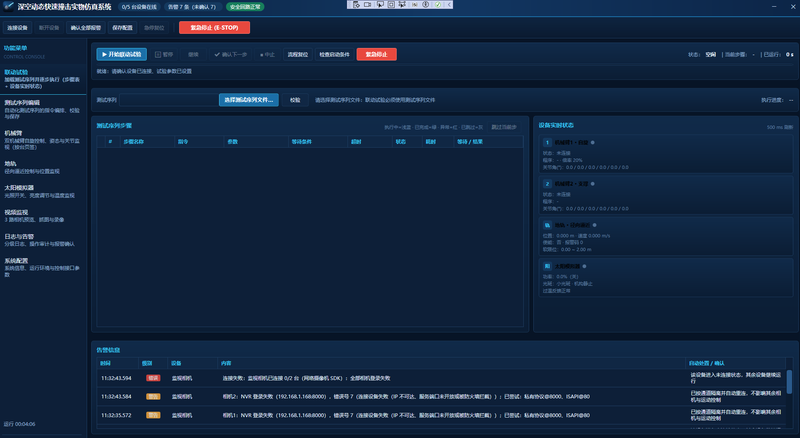
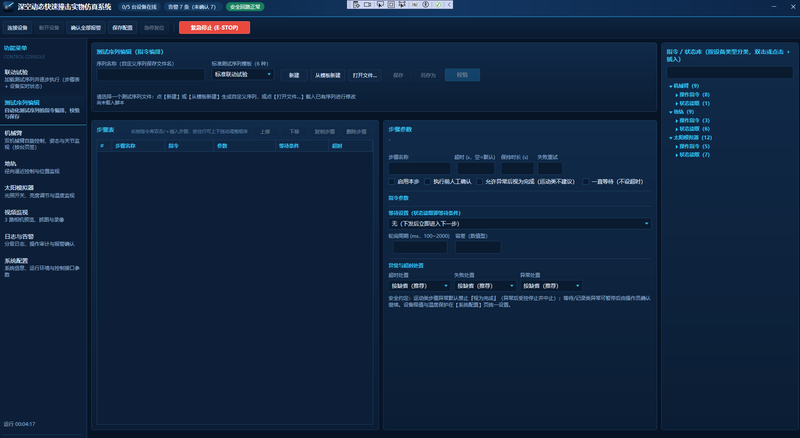
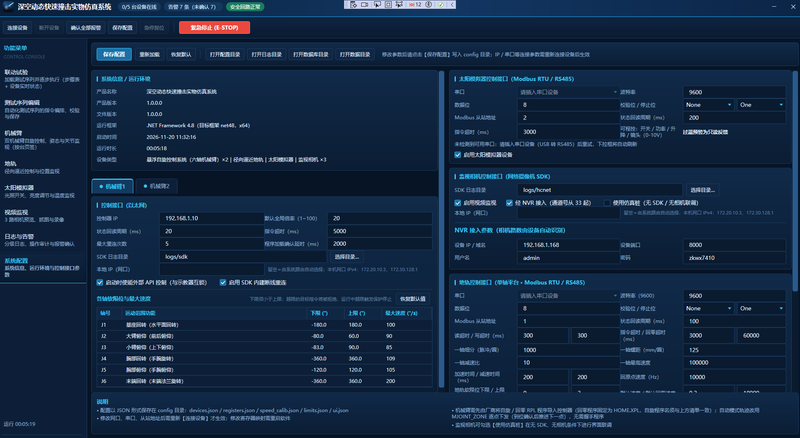
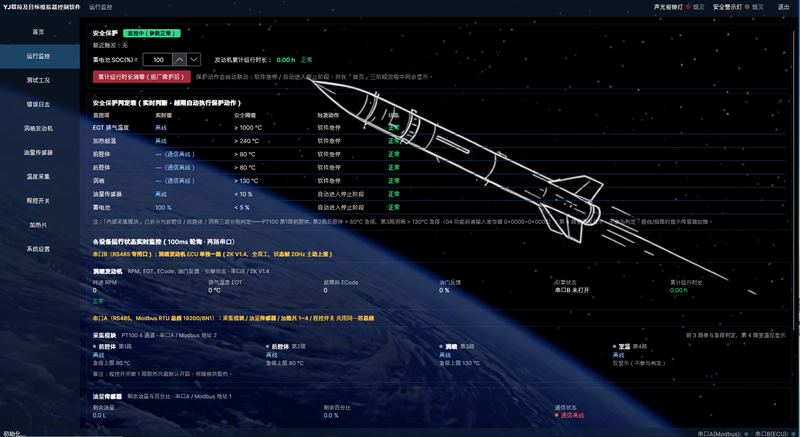
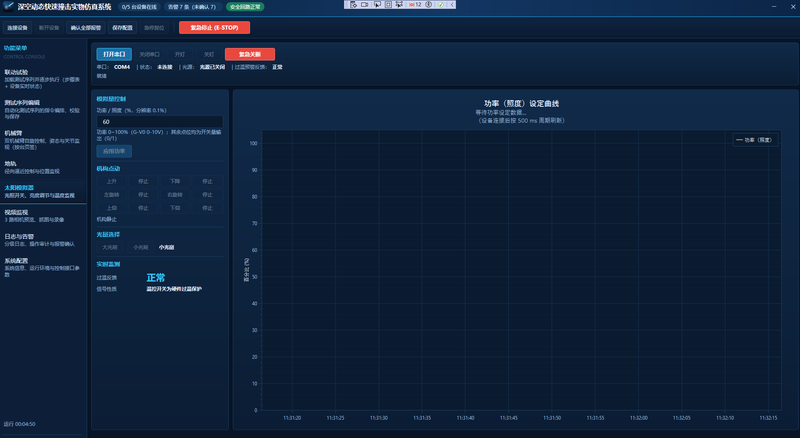
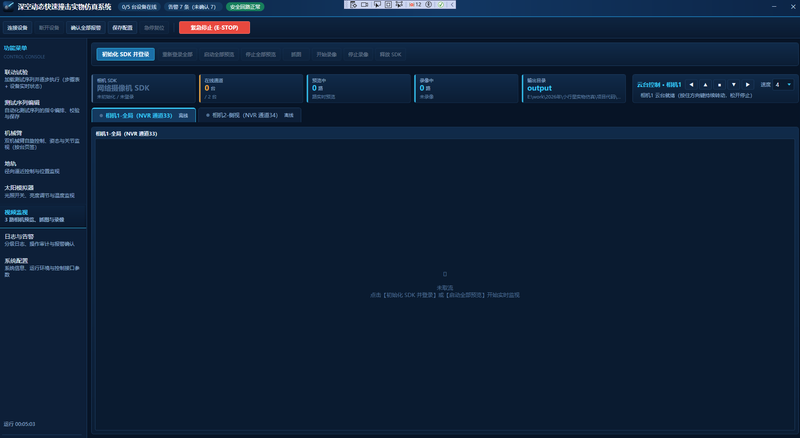
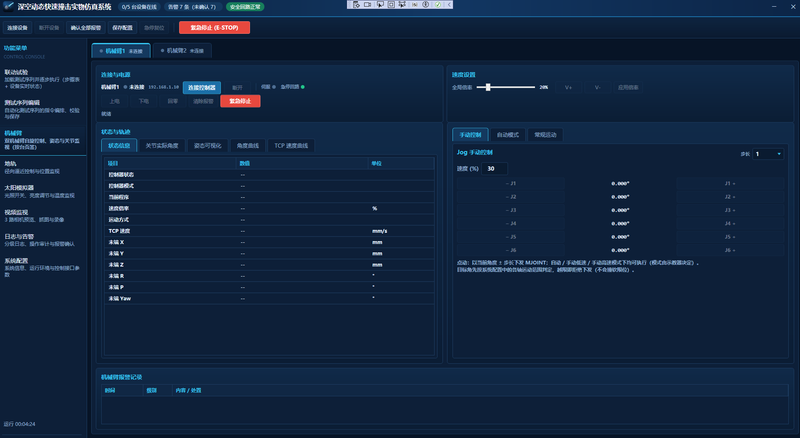
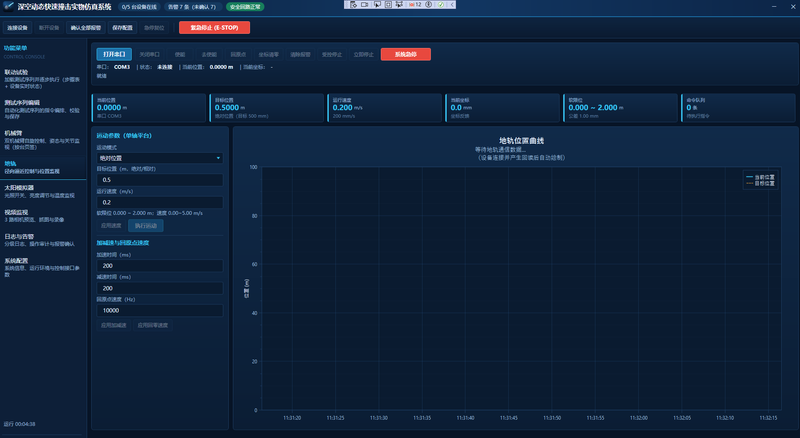
项目包含以下功能模块:1)联动试验流程引擎:以 20ms 全局节拍驱动状态机,按“自检→回零→人员检测→光照预设→设备使能→同步启动→运行监视→受控停止”流程自动执行多设备联动试验;2)试验序列编辑器:可视化编辑距离—时间逼近序列并下发执行;3)机械臂控制:自旋程序模式、半控连续轨迹流下发、倍率—角速度标定、轴限位保护与回零;4)地轨控制:RS485 Modbus RTU 接入,多运动模式与软限位保护,按逼近序列模拟目标运动;5)太阳模拟器控制:亮度渐变、辐照度控制、超温自动降档,亮度随地轨距离实时随动模拟光环境;6)视频监视:多通道网络相机接入,实时预览、抓图、录像与云台控制;7)安全管理:软急停广播、设备看门狗、报警服务;8)数据管理:试验日志、审计记录、状态快照与时序数据持久化,支持曲线回放与 3D 姿态展示。
主要负责总控上位机软件的架构设计与核心开发。技术栈:C#/.NET Framework 4.8 + WPF(MVVM),集成厂商机械臂 SDK、海康 HCNetSDK、NModbus 串口通信,数据层采用 SQLite + Serilog 双写,UI 使用 OxyPlot 曲线与 HelixToolkit 3D 姿态展示。架构上采用分层 + 适配器模式,抽象统一设备接口(IDevice 等)隔离四类异构设备;实现“单设备单线程 + 命令队列”运行时模型,将非线程安全的 SDK 调用串行化。难点亮点:1)半控运动 MJOINT_ZONE 流式下发,通过在途点数窗口与实测关节角推进实现背压控制,兼顾实时性与安全性;2)软急停绕过命令队列以最高优先级跨设备广播执行;3)20ms 节拍流程引擎 + 看门狗实现多设备严格时序联动与断连自动安全停止;4)通过设备仿真桩实现无硬件环境下的软件联调。配套 12 个 MSTest 单元测试模块覆盖状态机、流程引擎、序列解析等核心逻辑。

评论