

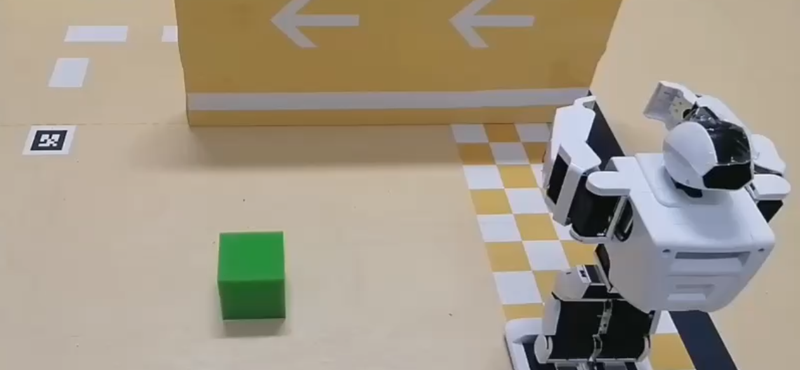
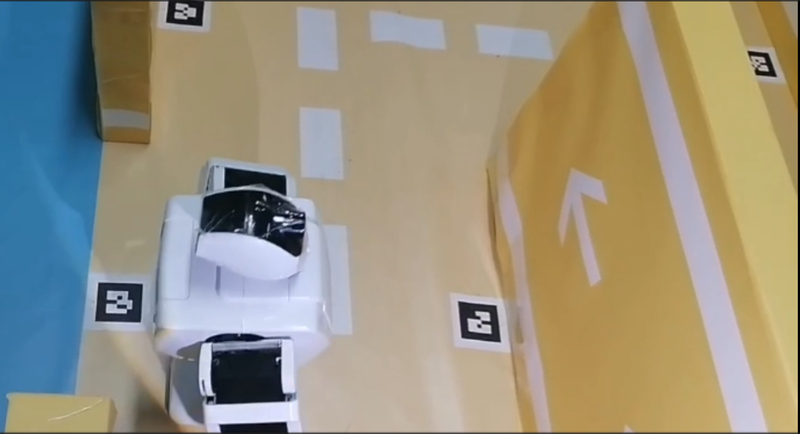
本项目面向实体智能机器人运行场景,针对机器人在真实环境中的视觉定位、路线执行、目标识别和自动返程等问题进行二次开发与工程优化。系统需要结合摄像头视觉输入、Tag定位信息和机器人当前运行状态,对移动路线和控制行为进行实时判断,并解决实际运行过程中识别不稳定、路线执行效率以及返程逻辑异常等问题。


点击空白处退出提示



本项目面向实体智能机器人运行场景,针对机器人在真实环境中的视觉定位、路线执行、目标识别和自动返程等问题进行二次开发与工程优化。系统需要结合摄像头视觉输入、Tag定位信息和机器人当前运行状态,对移动路线和控制行为进行实时判断,并解决实际运行过程中识别不稳定、路线执行效率以及返程逻辑异常等问题。
系统主要包括机器人视觉识别、Tag定位、路线执行、运动状态判断、自动返程以及异常处理等模块。视觉模块负责从摄像头画面中提取机器人导航所需要的信息;路线模块根据当前状态执行对应路径;控制模块负责机器人动作衔接与状态切换。同时针对原系统进行了性能和代码结构优化,在尽可能保持原有稳定控制逻辑的情况下改善视觉处理效率、路线执行速度以及复杂情况下的运行稳定性。(注:该项目为比赛代码)
我主要负责现有机器人程序的代码审查、问题定位、视觉与路线模块优化以及实际运行问题修复。项目采用Python作为主要开发语言,结合OpenCV进行视觉处理,并通过状态机管理机器人不同阶段的动作与路线。开发过程中重点处理了视觉识别、Tag检测、路线加速、返程条件判断以及不同模块之间的状态同步问题。由于项目运行于真实机器人而非纯模拟环境,还需要在保持原有成功运动链路的基础上进行增量修改,避免优化造成已有功能回归,并根据真实硬件运行反馈持续修复。

评论