

面向人形机器人、虚拟数字人、动作捕捉科研场景。传统手部动捕设备成本高昂,商用方案闭源难以二次开发;本项目提供一套开源分布式 IMU 手部姿态采集方案,供高校实验室、机器人初创团队快速采集手部姿态数据,用于机器人示教、虚拟人动画、手部动作数据集采集。

点击空白处退出提示
面向人形机器人、虚拟数字人、动作捕捉科研场景。传统手部动捕设备成本高昂,商用方案闭源难以二次开发;本项目提供一套开源分布式 IMU 手部姿态采集方案,供高校实验室、机器人初创团队快速采集手部姿态数据,用于机器人示教、虚拟人动画、手部动作数据集采集。
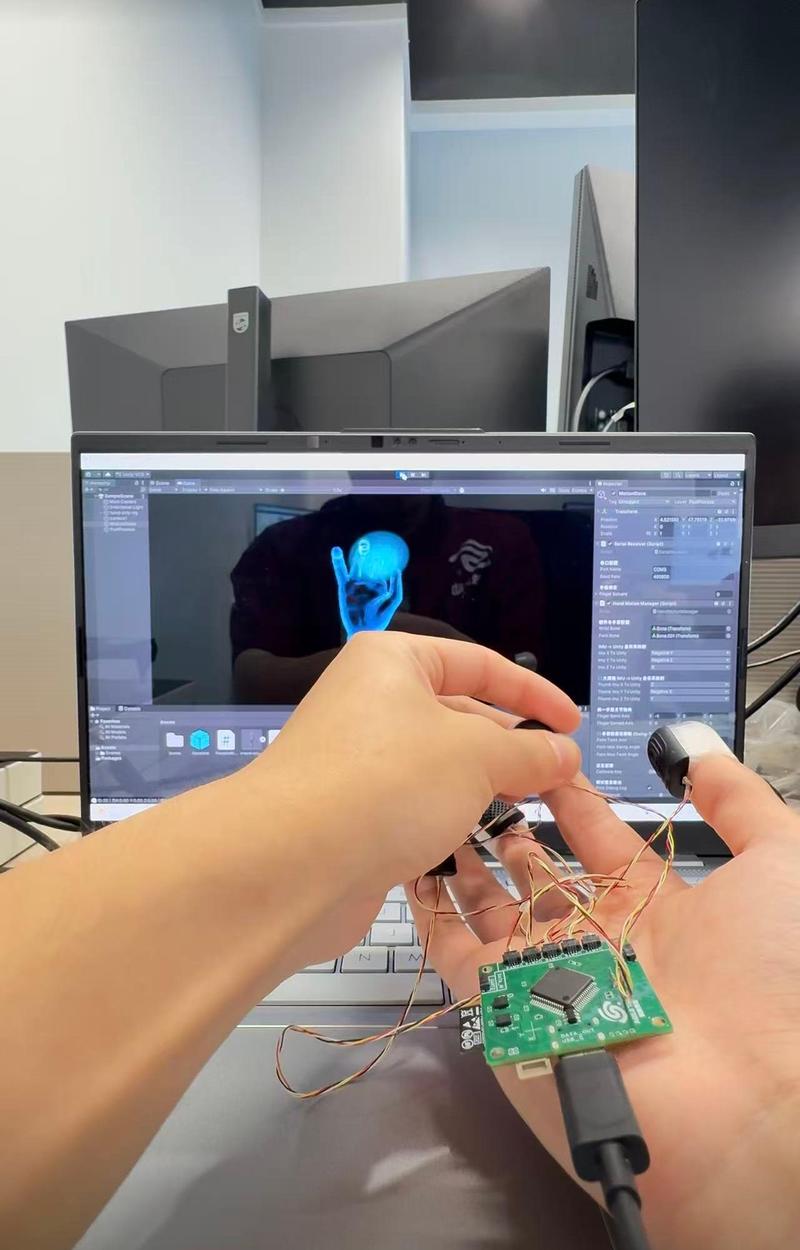
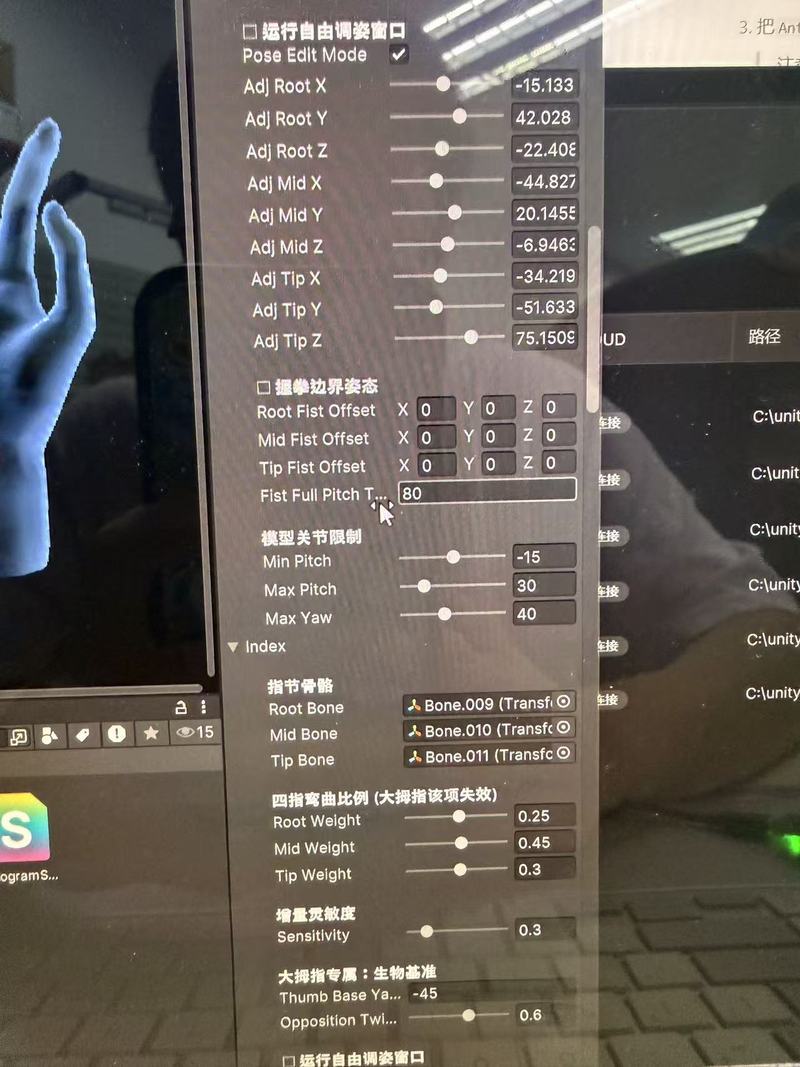
基于多片 STM32 搭建分布式 IMU 采集手套,通过 I2C 采集手掌与各指尖 9 轴 IMU 传感数据,运行 Mahony 姿态滤波解算四元数;支持 USB-CDC、Wi‑Fi6 双链路实时传输手部姿态帧;配套 Unity2022.3 上位机实现 3D 手部模型实时可视化;内置标准化标定流程,可录制、复现手部姿态数据,支持独立构建固件与可视化程序,方便后续机器学习训练与算法验证。
独立完成整套软硬件开发,使用 C 语言编写 STM32H523/H7B0 分布式固件,实现 I2C 传感器驱动、Mahony 姿态滤波、双通信链路协议;在 Unity 引擎开发 3D 实时可视化程序,自定义坐标系与标定流程。难点在于多节点 IMU 时序同步、降低姿态漂移,分离固件与上位机构建流程,保证采集实验可复现。

评论