1、立项原因:当前城市级具身AI研究缺乏高保真、高吞吐的地理锚定仿真环境。现有方案(如CARLA)在城市尺度几何保真度上存在明显不足,无法支持大规模多传感器数据采集与强化学习训练。COL旨在解决城市级数字孪生仿真中“几何保真度与数据吞吐量不可兼得”的核心矛盾。
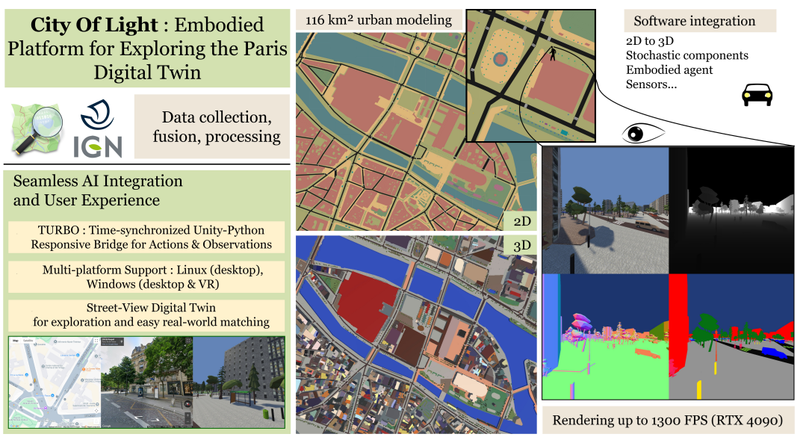
2、行业场景与业务背景:智慧城市建设与自动驾驶研发高度依赖真实城市环境下的多模态数据。COL以巴黎内城(约116 km²)为蓝本,融合OpenStreetMap与法国国家地理信息机构公开数据,生成地理锚定的城市级三维模型,为具身AI、机器人与XR研究提供标准化的仿真数据采集与算法训练环境。
1、项目包含以下核心功能模块:多传感器同步观测模块(RGB、深度、法线、语义四类图像同步输出)、TURBO零拷贝通信桥、动态交通与行人仿真模块、Python控制API(PyCol)、街景数字孪生对齐模块、瓦片流式加载系统。
2、主要功能描述:COL支持以帧同步方式输出四类传感器数据,通过TURBO共享内存桥实现Unity与Python之间的零拷贝数据传输,在RTX 4090上可达约1300 FPS的帧率。系统内置可控的随机交通流与行人流,支持智能体的步进式动作执行与状态观测。街景数字孪生模块将仿真视点与巴黎真实街景全景图对齐,支持帧级精度的视觉对比与定量匹配。瓦片系统以约10,000 m²为单位进行动态加载,当前公开版本包含巴黎市中心108个瓦片。
1、“我”负责的具体任务:基于COL开源框架,完成TURBO桥接的部署与性能验证,跑通多传感器数据采集管线;在巴黎市中心场景中完成强化学习环境的搭建与智能体训练验证;复现街景数字孪生对齐模块,实现仿真视点与真实全景图的帧级匹配。
2、技术栈与实现亮点:项目采用Unity作为渲染引擎,C#实现核心仿真逻辑,Python提供控制接口(PyCol)。关键技术难点在于TURBO零拷贝桥——通过共享内存实现Unity与Python之间的NumPy数组直传,避免了传统gRPC或逐像素拷贝带来的性能瓶颈。架构上采用“瓦片预烘焙+运行时动态加载”方案,将GIS数据预编译为Unity Prefab,实现城市级场景的即时实例化。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态







评论