

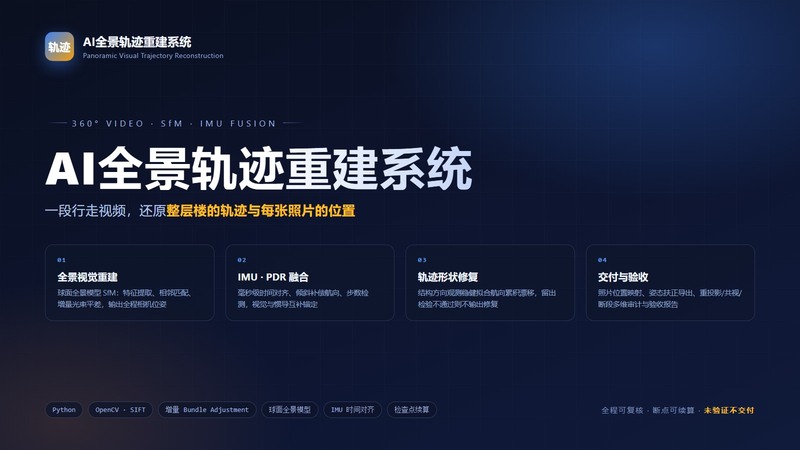
面向楼宇园区的空间数据采集场景:运营方需要知道每一张巡查照片是在楼层哪个位置拍的,传统方式靠人工记录,费时且不准确。本系统用一台双镜头全景相机沿走廊走一遍,即可还原整层行走轨迹,并把全部照片自动挂接到对应位置,为空间资产盘点、巡查取证、竣工比对提供可信的位置底座。


点击空白处退出提示



面向楼宇园区的空间数据采集场景:运营方需要知道每一张巡查照片是在楼层哪个位置拍的,传统方式靠人工记录,费时且不准确。本系统用一台双镜头全景相机沿走廊走一遍,即可还原整层行走轨迹,并把全部照片自动挂接到对应位置,为空间资产盘点、巡查取证、竣工比对提供可信的位置底座。
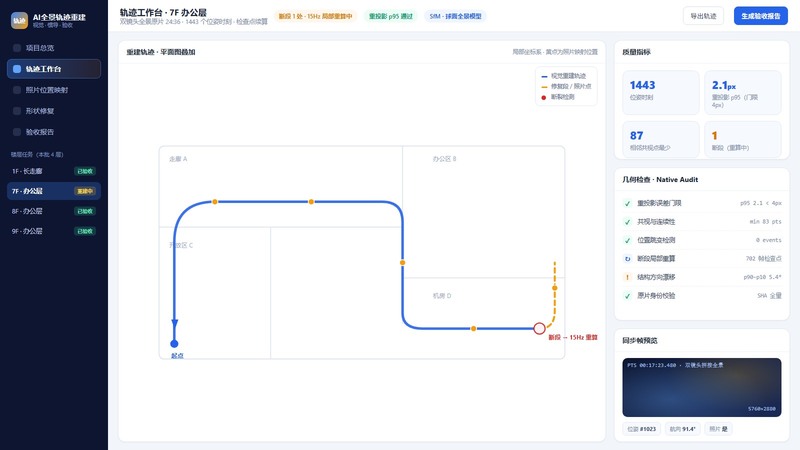
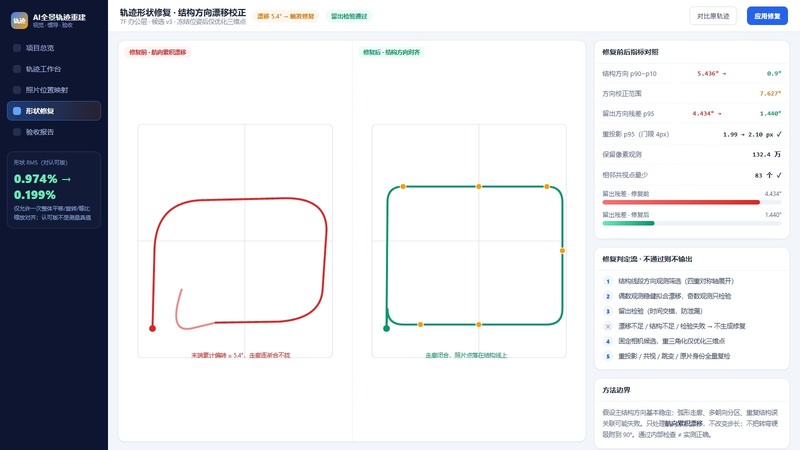
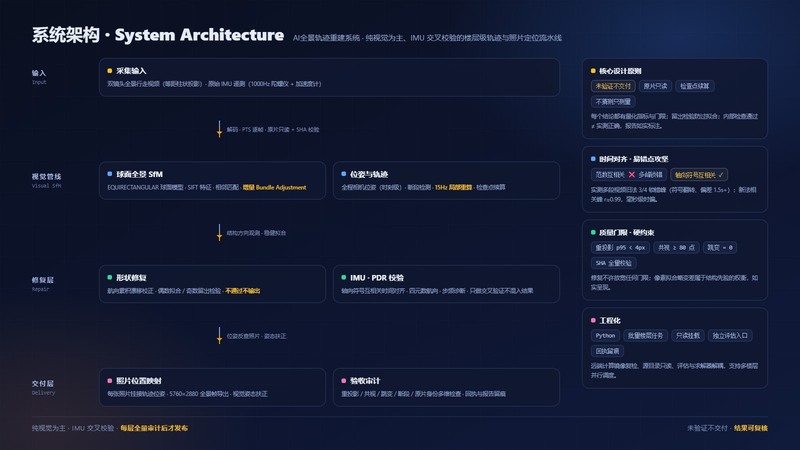
系统包含全景视觉重建、轨迹工作台、形状修复、照片位置映射和验收审计五大模块。视觉重建模块把双镜头全景视频按球面模型做SfM:特征提取、相邻帧匹配、增量光束平差,输出全程相机位姿;轨迹工作台把轨迹叠加平面图,支持视频帧同步预览、断段检测与局部重算、检查点续算;形状修复模块用结构方向观测稳健拟合航向累积漂移,拟合与留出检验交错进行,不通过则不输出修复;照片位置映射把每张照片挂接到轨迹位姿并做姿态扶正,导出高清全景帧;验收审计对重投影误差、共视点、位置跳变、断段和原片身份做全量检查,未通过不交付。
我负责整体算法管线设计与全部核心模块开发。技术栈为Python,视觉部分基于球面全景模型的SIFT特征、相邻匹配与增量Bundle Adjustment,惯导部分做IMU时间对齐(轴向符号互相关法,实测毫秒级,旧范数法四段视频三段锁错峰)、四元数航向与步频诊断。亮点:结构方向漂移修复采用拟合与留出交错检验,修复后留出残差p95从4.4度降到1.4度,且不放宽任何质量门限;批量楼层任务支持检查点续算与只读源数据保护。难点是长视频航向累积漂移与断段——通过结构先验加局部重算解决,并用独立评估入口复核全部结论。

评论