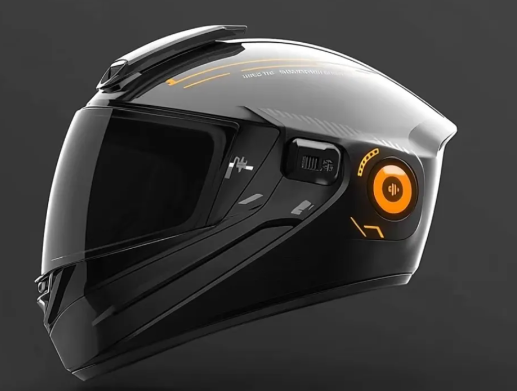
智能头盔集成了摄像头、无线通信、音频、LED 灯组、GNSS 定位、加速度/陀螺仪传感器等多类模块,典型应用形态包括骑行安全(刹车警示、转向流水灯、跌倒检测)、户外运动轨迹记录、语音交互与蓝牙联动等。项目所在团队以传感器产品与算法为基础,平台的AI IPU(Intelligent Process Unit)、ISP(HDR/3DNR/3A/WDR)与完整多媒体管线(H.264/H.265/JPEG 编码)为头盔的视觉与 AI 能力提供了硬件基础。
合规与市场约束方面:
- 骑行安全类头盔的LED警示功能涉及道路设备相关法规(如信号灯色、频闪频率、可见距离);
- 无线模组需要经过SRRC(中国)、FCC(美国)、CE(欧盟)等射频认证;
- 带GPS轨迹记录功能的产品需要确保用户隐私数据的合规处理(本产品轨迹存储于eMMC 本地 + WiFi可选上云)。
1. 调试串口全链通(IPL → U-Boot → kernel → shell)
2. 系统启动与 eMMC 挂载
3. 摄像头点亮与基础出图
4. LED灯带驱动打通,可点亮单颗 / 控制颜色 / 跑效果
5. GNSS EN/RST GPIO 控制 + NMEA 解析
6. STTP基础通信通路(PM_FUART 3Mbaud,A2DP 下行)
7. Gyro驱动内建,设备节点开机即存在
8. WiFi STA 联网
9. TF卡读写
10. 电池电量检测
11. DMIC录音/蓝牙通话
12. IMU 姿态检测
13. GNSS轨迹记录与AGPS
我负责部分:
1. 架构与板级方案决策
1)决定总体架构,以及板级差异隔离策略,直接决定了后续 bring-up 的效率与可维护性。
2)主导板级引脚与功能分配,整理硬件差异与引脚映射,作为后续驱动适配的输入。
3)提架构改进建议,为量产前决策把握方向。
2. 驱动与系统集成
1)新增自研板全套板级文件:内核 dts / padmux / camdriver dtsi / defconfig、U-Boot dts / defconfig、project defconfig,以及内核侧 sstar_ledstrip 驱动与用户态应用。
2)定位并关闭开发板遗留配置问题、自研板的问题等。
3)建立“构建 → 烧录 → 核对模型字符串”的一键验证链。
3. 问题攻关等。
亮点与难点:
1. 亮点:板级差异隔离策略、原理图→固件自动核对方法论、bring-up效率可追溯。
2. 难点:WiFi模组固件缺失,6轴IMU无磁力计,yaw天生漂移,电池电量检测硬件缺口。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态








评论