微型有刷四轴(Whoop 级)是无人机里最"卷底层"的一档:它没有电调、没有传感器融合模块、没有飞控板,所有东西都压在一块
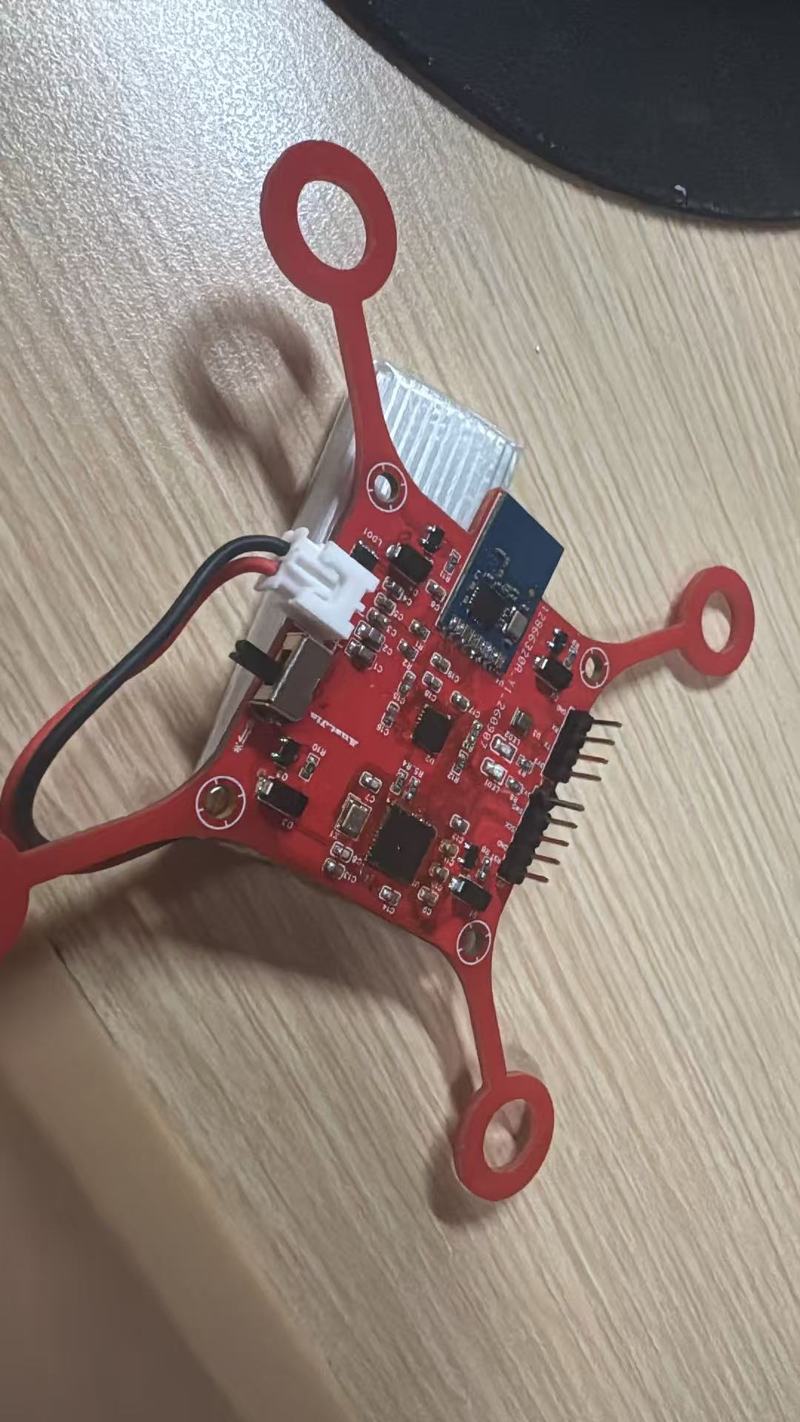
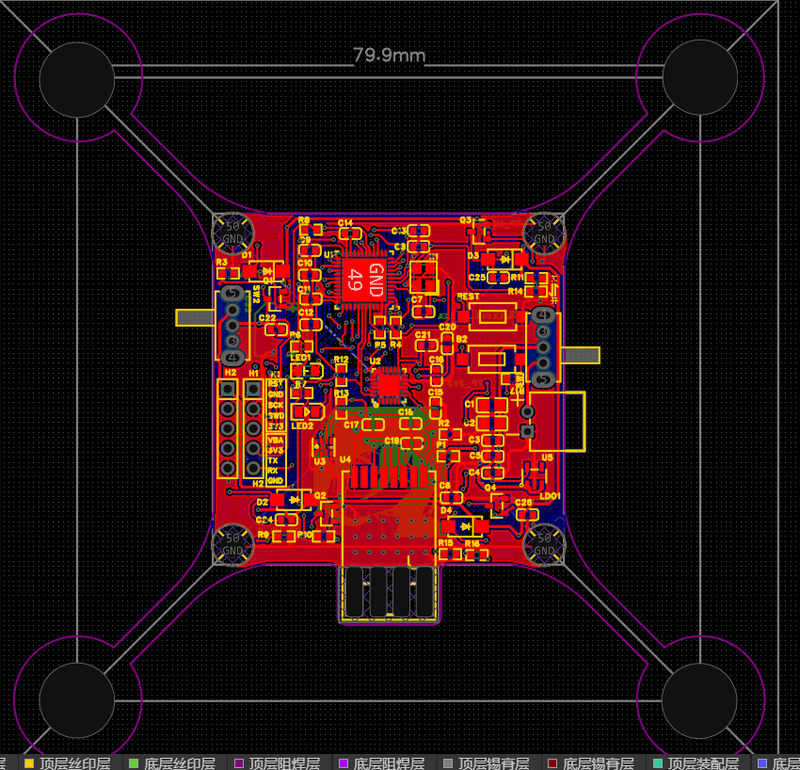
80×80mm 的 PCB 上。市面上能买到的整机(如
BetaFPV、Crazyflie)都是商业闭源方案,开源社区里能找到的多是"改参数"级别的工作,完整走完 "选型 → 画原理图 → 打板 → 写
BSP → 打通无线 → 调 PID → 起飞" 全链路的个人项目极少。
而这一档恰恰是嵌入式能力的试金石:100MHz 的 MCU 要在同一颗芯片上同时跑 IMU 采样、姿态解算、串级 PID、2.4G 链路协议和 4
路 PWM,还要在 1S 锂电的电源噪声里把陀螺仪数据读干净。
无人机端
- 4 路 20kHz PWM 驱动 8520 空心杯电机(板载 AO3400A MOSFET 低边阵列 + SS24 续流二极管)
- MPU6050 六轴 IMU 采样 + 互补滤波姿态解算 + 角速度内环/角度外环串级 PID 自稳
- 2.4G 双向链路:接收遥控指令、回传电池电压/链路质量遥测
- VBAT 分压 ADC 低电量检测、状态 LED、SWD + 调试串口
- PCB 兼作机架(X 型,对角轴距 113mm),元件集中在中心 30×30mm
自研遥控器端
- ALPS RKJXV122400R 双轴摇杆 ×2(4 路 ADC)+ 6 个功能按键
- 1.69" 240×280 ST7789 横屏,实时显示 前向丢包率 / 回程 ACK 率 / 状态位 / 重传计数 / 心跳
- 2S 18650 供电 + TPS54302 DC-DC 降压 + 外置平衡充
- 与无人机同一套 BSP 分层架构(bsp_ 前缀,硬件抽象与业务逻辑解耦)
项目描述:
自主设计并实现了一台 80mm 级微型有刷四轴无人机及配套 2.4G 手柄遥控器。主持完成从方案选型、原理图设计、PCB
布局打板、板级驱动开发、无线链路协议设计到飞控控制算法实现的完整研发闭环,全程未使用任何开源飞控、现成电调或成品遥控设
备,实现了对该平台从硬件到固件的完全自主可控。
核心工作:
- 独立完成两块电路板的原理图与 PCB 设计(嘉立创 EDA),采用 PCB 兼作机架的一体化设计,X 型布局对角轴距
113mm,元件高密度集中于中心 30×30mm 区域,全 0603 贴片封装,一次打板成功,电气规则检查零告警。
- 基于 STM32F411CEU6(100MHz)搭建飞控固件,自主设计以 bsp_
为前缀的分层板级支持包架构,实现硬件抽象与业务逻辑解耦,该架构在飞控端与遥控器端双平台复用。
- 实现 MPU6050 六轴数据采集、互补滤波姿态解算与角速度内环/角度外环串级 PID 控制,通过 TIM3 输出四路 20kHz PWM 驱动板载
AO3400A MOSFET 低边阵列,完成整机动力控制。
- 自主设计 2.4G 双向无线链路:在无公开数据手册的前提下完成芯片逆向适配,实现 Enhanced ShockBurst
硬件自动应答、寄存器配置回读校验与自动重传机制,并建立链路质量遥测体系,可分离观测前向丢包率与回程应答率。
- 完成遥控器端固件开发,实现双轴摇杆四路 ADC 采样、六路功能按键与 ST7789
显示屏驱动,自研链路调试界面实时呈现丢包率、状态位与重传计数,实测十米内链路零误码。
技术亮点:
- 无手册芯片逆向:所用无线模块全网无公开规格书。通过读取其七个配置寄存器实际值并与 nRF24L01+ 官方手册出厂默认值逐字节
比
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态







评论