

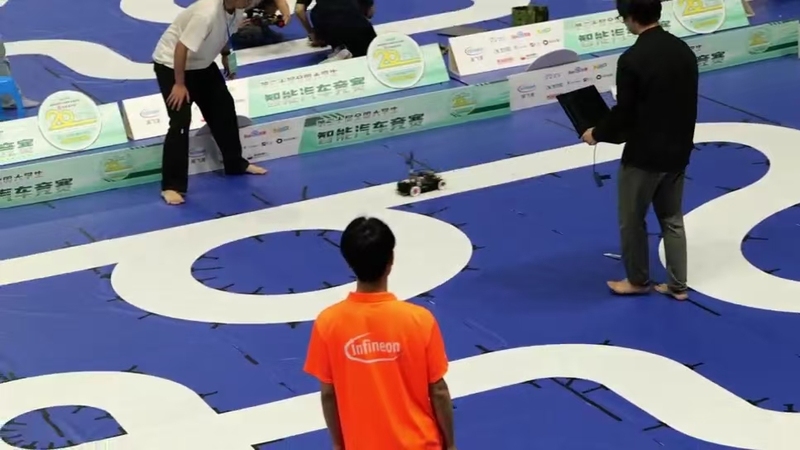
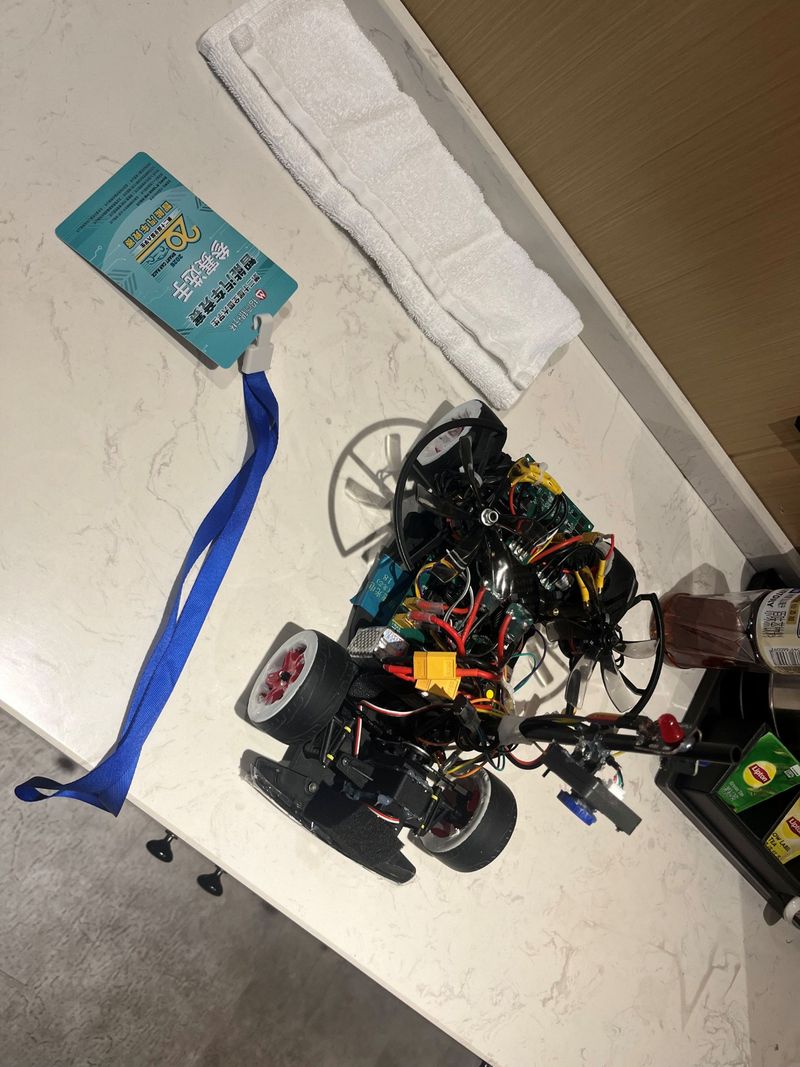
基于 C/C++ 与 OpenCV 库,采用 CMake 构建,独立设计并实现全部视觉处理与决策算法。图像预处理使用高斯模糊、Canny 边缘检测及大津法(OTSU)二值化;通过最长白列法快速提取赛道中线,解决视野畸变与边界缺失问题;基于几何特征识别环岛、十字路口等赛道元素。运动控制采用 PD 算法驱动舵机,结合 Simulink PID Tuner 进行参数整定。全程使用 Git 进行多分支版本管理,在竞赛现场 7 分钟限时内完成问题定位与算法参数修正。

点击空白处退出提示
语言技术
C++、C、openCV、CMake系统类型
车载应用行业分类
人工智能、汽车开源地址
https://gitee.com/jzy-computer/car_race_project授权协议
Non-Commercial Use
基于 C/C++ 与 OpenCV 库,采用 CMake 构建,独立设计并实现全部视觉处理与决策算法。图像预处理使用高斯模糊、Canny 边缘检测及大津法(OTSU)二值化;通过最长白列法快速提取赛道中线,解决视野畸变与边界缺失问题;基于几何特征识别环岛、十字路口等赛道元素。运动控制采用 PD 算法驱动舵机,结合 Simulink PID Tuner 进行参数整定。全程使用 Git 进行多分支版本管理,在竞赛现场 7 分钟限时内完成问题定位与算法参数修正。

评论