本项目立项旨在解决传统水下作业“人工作业风险高、常规观察型ROV作业能力弱、商用工作级ROV成本昂贵且系统封闭”的结构性矛盾。在海洋工程与水利水电领域,大坝、闸门、桥墩及海上风电桩基的水下结构检测长期依赖潜水员,存在深度限制与安全风险;在 aquaculture 与内河救援场景中,养殖网箱巡检、船体清理及溺水搜救又要求装备具备轻量化、高机动与快速部署能力。现有低成本ROV多停留在“观察型”层面,缺乏定深悬停、抗流稳定与工具扩展能力,难以执行贴壁观察、缺陷标记或简单干预任务。开架式水下机器人以模块化开架框架为物理底座,在保持较低制造成本与开放扩展性的同时,赋予平台传感器稳定控制与作业载荷搭载能力,面向水下结构巡检、水产养殖监测、应急救援搜索及科研采样等场景,提供一种介于消费级玩具与大型工作级ROV之间的工程化解决方案。
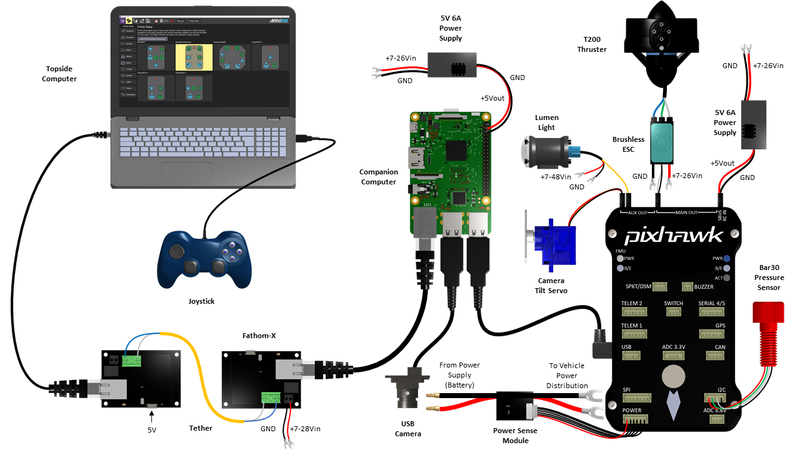
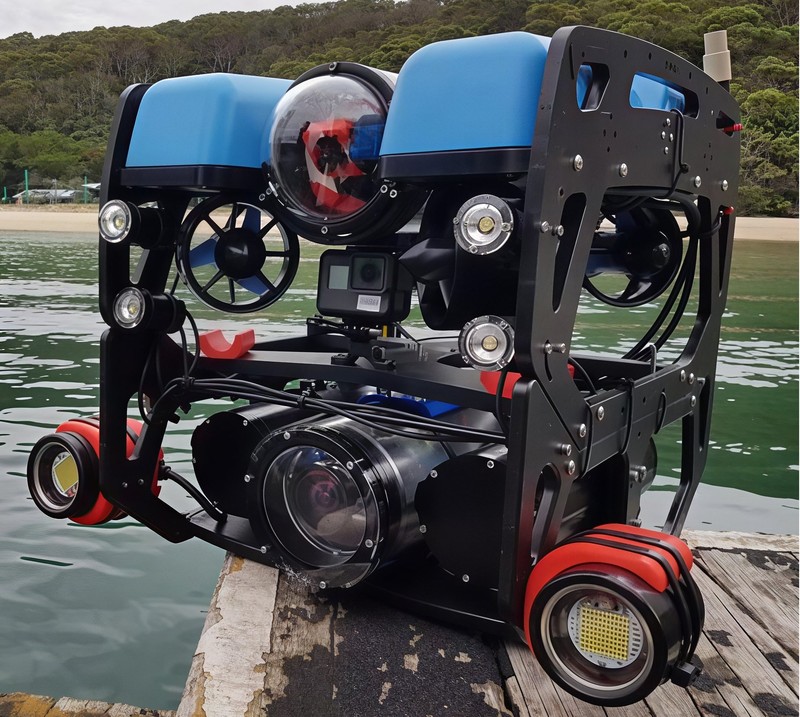
项目包含开架式机械结构、推进与动力、传感与感知、运动控制、水面控制与通信五大功能模块。开架式框架模块采用高密度聚乙烯(HDPE)或铝合金型材构建模块化开放式骨架,配合浮力材实现水中零浮力配平,耐压电子舱采用双重O型圈密封,支持传感器与工具载荷的快速拆装。推进模块采用“4+4”或六推进器矢量布局,实现六自由度运动,具备定深悬停、定向直航、原地旋转与侧移能力。传感模块集成深度计、IMU、磁力计与水下摄像头,部分配置前置照明与双目视觉,为位姿估计与目标观察提供基础数据。运动控制模块运行定深与定艏向双闭环控制,支持深度保持与航向稳定,降低操作手在流扰环境下的操纵负荷。水面控制与通信模块通过脐带缆(或以太网/光纤)实现遥控指令下发、实时视频回传与状态监控,上位机界面提供推进器推力分配、传感器读数与参数在线整定功能。
“我”在本项目中负责运动控制算法设计、嵌入式控制软件实现及水池试验验证,并参与耐压舱密封与浮力配平的结构联调。技术栈与架构方面,下位机以STM32系列微控制器为主控,运行C语言嵌入式框架,集成深度计、IMU与磁力计多源数据,在500 Hz控制主循环下完成传感器采集、状态估计与推进器推力分配。控制算法上,建立开架式ROV六自由度动力学模型,针对悬停工况设计双环PID/抗扰PID控制器,外环处理深度与艏向偏差,内环进行推力映射与限幅;针对开架结构水动力非线性显著、传统固定增益PID在流扰下易振荡的难点,引入前馈补偿与扰动观测思路,提升定深悬停的稳态精度与抗流鲁棒性。通信与系统集成上,采用统一通信总线架构,将推进器PWM控制、传感器数据帧与水面遥控指令解耦调度,解决了多设备实时性与脐带缆延迟之间的匹配问题。主要难点在于开架框架附加质量与水动力阻尼的精确建模以及密封舱在深度变化下的长期可靠性,通过CFD辅助水动力系数辨识与静水加压试验对耐压与密封设计进行了迭代验证。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态







评论