

针对复杂水域下无人船定位漂移与船体失稳难题,研发融合跨模态感知、流体调度与智能回收于一体的无人船系统,面向河道、湖泊等水域垃圾清理与环保监测场景,实现高精度定位、抗风浪稳定作业与垃圾高效回收,替代人工清理作业。

点击空白处退出提示
针对复杂水域下无人船定位漂移与船体失稳难题,研发融合跨模态感知、流体调度与智能回收于一体的无人船系统,面向河道、湖泊等水域垃圾清理与环保监测场景,实现高精度定位、抗风浪稳定作业与垃圾高效回收,替代人工清理作业。
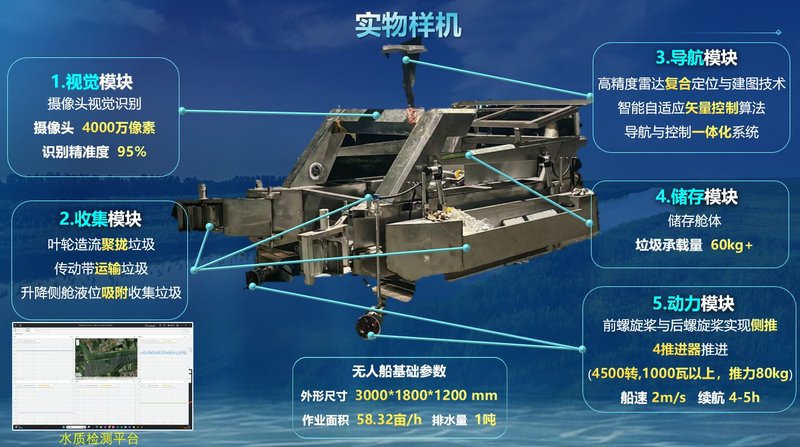
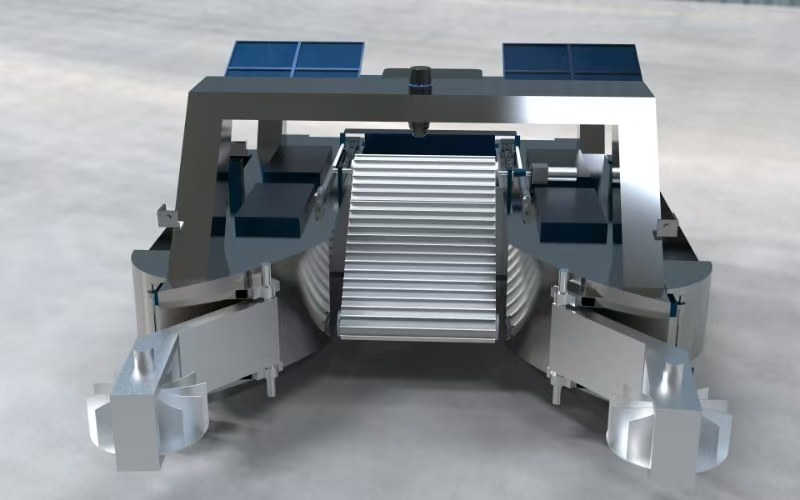
系统包含五大核心模块:视觉模块(4000万像素摄像头视觉识别,识别精准度95%);收集模块(叶轮造流聚拢垃圾、传动带运输、升降侧舱液位吸附收集);导航模块(高精度雷达复合定位与建图,智能自适应矢量控制,导航与控制一体化);储存模块(垃圾承载量60kg以上);动力模块(4推进器推进,1000瓦以上功率、80kg推力,船速2m/s、续航4-5小时)。配套水质检测平台,实现水域垃圾回收全流程自动化作业。
本人主持该项目(高校一流本科专业建设项目,3万经费)。基于NVIDIA Jetson TX2与激光雷达构建SLAM建图系统,提出GNSS/INS/AMCL融合定位算法,利用强化学习动态修正传感器权重,解决复杂水域定位漂移;设计矢量推进器+配重水箱耦合控制架构,开发神经元PID姿态控制算法,实现4级海况下船体动态稳定。项目获《中国青年报》《共青团新闻联播》等媒体报道。

评论