Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
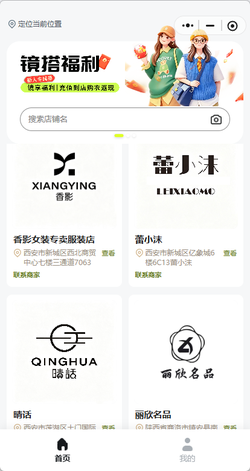
本镜搭AI虚拟穿搭项目,包含图片上传、人像抠图、AI智能换装、全家福照片生成、图像预览、结果下载、后台任务管理等功能模块。用户上传人像照片后,系统可自动识别人体区域,调用大模型完成服装替换,支持多种服饰风格一键切换;同时支持多人照片合成全家福艺术照。后台可管理生成任务、查看生成记录,可用于服装门店虚
370Java人工智能
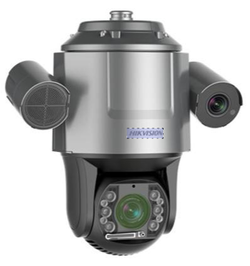
1、项目具体功能模块包括:枪球智能交通组件、违章取证模块、跟踪取证模块、枪球联动复核模块、交通事件检测模块、交通数据采集模块、雷视融合全息数据处理模块、车辆检测与布控模块、雷达标定模块、GPS标定及轨迹处理模块、超速低速取证报警模块、通道占用与离开报警模块、服务区车位检测模块等。2、主要功能描述:系
300C++人工智能
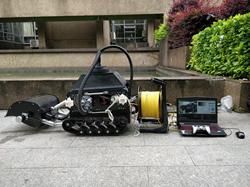
项目主要分为水下ROV功能子系统和履带清淤功能子系统两大模块。水下ROV功能子系统包括:框架式载体模块、矢量布置式推进器模块、密封式水下控制舱体模块、水下观测模块、脐带缆收放模块、供电模块,实现水下五自由度运动(进退、浮沉、侧移、回转、俯仰)、自动定向定深、水下照明、水下视频采集与状态信息实时反馈等
290C++智能硬件
一、沙盘管理:支持沙盘新增/编辑/删除,字段含名称、类型(智慧城市/智慧园区/智慧能源/智慧环保)、缩略图、网关状态(在线/离线),一键进入沙盘展示、沙盘配置、网关配置。二、沙盘展示:Web端2D/3D可视化展示沙盘内容,实时反映传感器数据变化,支持多终端(大屏/PC/手机)同步呈现,无需现场人工讲
250Java智能硬件
1智能筷子算法设计2数据imu提取3卡尔曼波算法清洗4智能硬件交互5产品研究分析与现实场景交互6智能硬件对于算法适应7根据数据调用大模型进行参与修改
450Python人工智能
FCC Client Hunter产品系统
支持按日期、测试机构、产品关键词及地区查询FCC公开授权数据,自动处理搜索结果分页,并解析申请企业、产品及公开联系方式。提供并发采集、请求间隔控制、暂停与停止、失败任务重试和缺失联系方式补充。采集结果可在桌面表格中预览、筛选、去重和添加沟通备注;同时支持黑名单、历史记录恢复,以及按既有Excel模板
270Python企业服务
maiyeiProjectDescriptionAlarge-scaletrucksafetyassisteddrivingtoolbasedontheInternetofThings,welcometechnicalexchanges,officialwebsite:www.pcquick.cnP
370Python人工智能
tenmanProjectDescriptionAcorridordrybatteryrecyclingboxbasedontheInternetofThings,welcometechnicalexchanges,officialwebsite:www.pcquick.cnPCBproductio
460Python工业互联网
系统主要包括机器人视觉识别、Tag定位、路线执行、运动状态判断、自动返程以及异常处理等模块。视觉模块负责从摄像头画面中提取机器人导航所需要的信息;路线模块根据当前状态执行对应路径;控制模块负责机器人动作衔接与状态切换。同时针对原系统进行了性能和代码结构优化,在尽可能保持原有稳定控制逻辑的情况下改善视
1550Python人工智能
设备管理:adb/libimobiledevice自动发现,展示型号、序列号、系统版本;「勾选→批量」统一作用于已选设备投屏网格:基于scrcpy,Rust侧GridLayout自动排布,支持自定义列数与单元格尺寸,多屏并行可视批量操控:按键、输入、截屏、APK安装等;任务队列串行/并发调度,进度实
1700Python智能硬件
一、用户与权限管理(一)登录认证:启动进入登录界面,密码以哈希方式存储。(二)角色权限分级:设管理员与操作员两级角色,按角色启用或禁用相关功能控件。二、测试配置与任务编排(一)参数配置与持久化:测试电压、量程、速度、充放电时间、合格门限、报告路径等可设置,经XML文件保存并在启动时自动加载。(二)三
390Python智能硬件
六足机器人产品系统
项目主要包含底盘运动控制、步态规划与传感器数据处理三大核心模块。系统的主要功能是实现六足机器人的多足协同运动控制。具体通过PWM调速技术精准控制多路舵机,结合闭环控制算法实时调整关节角度与步态时序,从而完成机器人的稳定直行、后退、差速转向以及原地旋转等动作。同时具备实时接收并响应上位机控制指令的功能
510C++智能硬件
1、多目标追踪与行为识别模块:基于YOLOv8-Pose与OSNetReID识别打餐动作。纯人脸无法判定多人场景下谁在取餐,融合行为识别后可精准判定取餐者;多人同时取餐时触发声光提醒并留存数据供追溯。2、人脸信号丢失补偿模块:行为摄像头与人脸摄像头绑定,解决取餐中因低头、摇头导致的人脸信号丢失问题,
850C++人工智能
1.自然语言ToolCalling将用户自然语言指令转换为标准化的:toolname+arguments结构,再由Python工具注册表执行对应功能。模型本身不直接操作设备或业务逻辑,模型规划层与执行层保持分离。GitHub2.双模型运行架构系统支持两类本地模型后端:-Needle3:针对轻量工具调
460Python人工智能
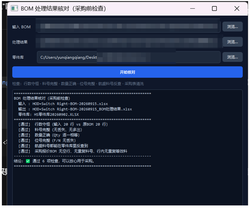
1.多源数据聚合:支持导入Excel格式的原始BOM表,自动解析制造商型号(MPN)。2.自动化参数校验:利用爬虫与API技术,实时获取元器件的电压、电流、封装等关键参数,并与设计要求进行自动比对(如BCX52-16的Vce/Ic校验)。3.智能替代料推荐:当原型号缺货时,系统基于电气参数自动推荐P
500Python智能硬件
端侧实时语音指令识别:负责算法设计与软件开发,完成模型训练、ONNX优化、C++解码及设备部署。在项目测试条件下,信噪比-5~15dB时识别准确率超过95%,响应延迟低于200ms。
570C++人工智能
1.台级管理系统功能台级管理系统采用B/S架构,通过浏览器访问,主要功能包括:系统登录:输入账号、密码登录系统,默认账号admin,支持权限控制。首页设备列表:左侧显示已定义设备列表,点击设备后右侧实时加载并刷新监测数据。设备状态通过颜色区分:灰色为离线,绿色为在线空闲,黄色为在线工作中。参数设置:
900C智能硬件
GSR皮肤电生理传感器采集皮肤导电性;经ADS1115高精度ADC(16位、可编程增益、I2C)转为数字信号;PicoW主控负责采集与传输;设备端用1D-CNN与迁移学习完成状态分析,并把模型转换为查表与分段线性函数,实现毫秒级本地推理;分析结果通过App形成反馈闭环。针对柔性电极贴合、多源信号解耦
880Python智能硬件
SphereGraspProjectDescriptionAroboticarmthatcanconnecttolargemodels,welcometechnicalexchanges,officialwebsite:www.pcquick.cnPCBproductiongotohttps://w
630Python智能硬件
一个AI编程助手桌面应用(Electron),把AI编码引擎包装成带授权售卖体系的图形化产品,支持聊天对话、画布编排、自动化任务和手机遥控。核心功能1.授权门(商业化)启动先进登录窗口:注册/登录对接你的license-server(经cpolar公网地址flexflow.cpolar.top)单账
700Python人工智能
当前共125个项目more
×
寻找源码
源码描述
联系方式
提交