Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
390linux机器人
一、多类型智能体运行时:内置ReAct、Reflection、Plan-and-Solve、Simple四种Agent,支持子代理并行拆解复杂任务。二、统一接入API:/v1/chat/stream提供SSE流式输出,X-App-Key完成应用级鉴权,X-User-Token只透传不解析;每次请求生
490Python人工智能
双端交互与热插拔内核:基于“平台/内核分离”架构,同一套核心引擎同时支持终端CLI与浏览器Web(SSE流式输出);支持在运行时动态装卸、替换不同的大模型内核(换脑不重写代码)。高可用状态与持久化:内置原子写与水位线幂等机制,实现断点续传与崩溃自恢复;采用“七格板”管理长任务状态,确保任务进度绝不丢
700Python人工智能
提供从底层硬件到上层应用的全栈AI架构设计与部署咨询。涵盖多模态数据(视频/音频/IMU)对齐、特征提取方案、模型训练闭环,以及基于边缘算力平台的低延迟部署架构。核心价值在于帮团队解决“云端训练到端侧部署不一致”的致命痛点,实现AI能力的快速工程化落地。
540Python人工智能
11111111111111111111111111111111111111111111111111111111111111111111111111111111
480C++人工智能
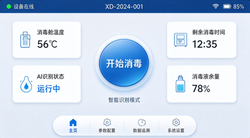
项目统筹研发9套定制化嵌入式软件系统,集成自主研发AI算法,实现场景智能识别、作业自适应调节;推行“一机一AI系统”,为6大类消毒设备定制开发,优化路径规划、参数配置等功能;搭载四大AI辅助模块,实现参数自配置、状态监测、数据追溯、可视化指导;攻克技术难点,实现Android/Windows双系统无
590C++医疗健康
四层功能架构(基础数据层/资产管理层/业务组织层/执行调度层)九大评测业务模块逐个写(策略模型仓库、开集视觉感知、委托企业、装配场景、机器人与执行器、验证项目配置、数据集资产、评测模板、批次调度)另外5项平台业务能力(后训练记录、量化指标与算子、场景可视化、报告与日志、测试结果)+六大系统管理+数据
800Python机器人
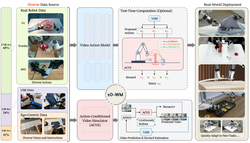
1、项目包含以下核心功能模块:视频动作模型(VAM)模块、动作条件视频仿真器(ACVS)模块、测试时计算(TTC)推理模块、低质量动作修正(LAR)模块、多源异构数据训练管线。2、主要功能描述:VAM模块以共享视频扩散骨干网络(Wan-2.2-TI2V-5B)为基础,接收多视角观测、语言指令和机器人
500C++人工智能
政策更新提醒产品系统
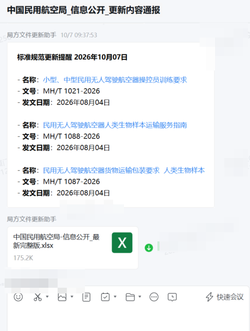
本项目围绕“数据采集-智能处理-精准分发”的闭环设计,核心功能包括:1.多源数据配置与解析引擎深度解析:精准提取政策标题、发布机构、发布时间、正文内容、附件下载链接等核心元数据。2.智能定时调度与去重机制灵活调度:针对不同重要级别的网站设置不同的抓取频率。智能去重:基于URL去重校验机制,有效避免重
650Python机器人
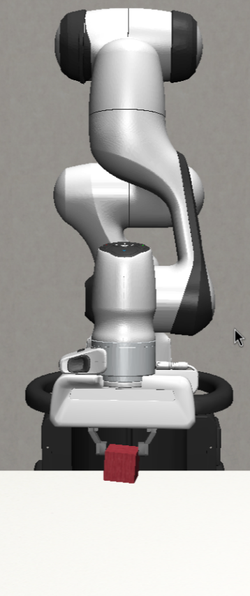
本项目基于`robosuite`仿真环境(Lift任务),构建了一套自动化的机器人操作测试框架。通过参数化矩阵遍历,验证不同运动策略在噪声干扰下的表现差异,并输出结构化的统计分析报告。
410Python机器人
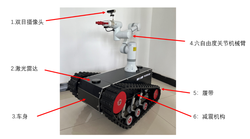
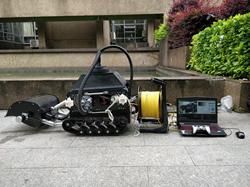
项目主要分为水下ROV功能子系统和履带清淤功能子系统两大模块。水下ROV功能子系统包括:框架式载体模块、矢量布置式推进器模块、密封式水下控制舱体模块、水下观测模块、脐带缆收放模块、供电模块,实现水下五自由度运动(进退、浮沉、侧移、回转、俯仰)、自动定向定深、水下照明、水下视频采集与状态信息实时反馈等
700C++智能硬件
系统包含拾取传送机构、垃圾单件化分离机构、视觉分类机构与抗浪助行机构:传送机构将海滩垃圾自动拾取送入箱体,单件化机构使堆叠垃圾逐个分离便于识别,端侧视觉完成垃圾类别判别,抗浪机构保证在近岸浪涌工况下稳定作业。整机为原型机,已在海滩场景完成多轮跑测,拾取连续作业未出现卡料。
760C++机器人
系统包含五大核心模块:视觉模块(摄像头视觉识别与目标引导);收集模块(叶轮造流聚拢、传动带运输、舱体收集);导航模块(激光雷达建图与组合定位、矢量控制);储存模块(垃圾储存舱体);动力模块(多推进器推进、配重水箱,具备抗风浪与数小时续航能力)。整机为原型机,已在近岸水域完成动态作业验证。
780C++人工智能
搭建Windows多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成IEKF时序滤波、One-Euro滤波与HM20手部骨架模型,实现鲁棒3D手部骨架跟踪、IK关节解算;支持.pcrec全链路录制回放、离线诊断,通过UDP协议输出骨骼数据对接Unity,内置参数时
800C++机器人
实现九自由度IMU+磁力计的3D磁力重建与姿态解算,内置磁干扰补偿、传感器标定与诊断模块;配套Windows上位机工具,完成原始传感数据可视化、协议解码、磁力计拟合、轨迹录制回放;固件支持多硬件变体编译,自动构建带SHA256校验的BIN/HEX程序包,实现版本可追溯、实验结果可复现。
540C++机器深度学习
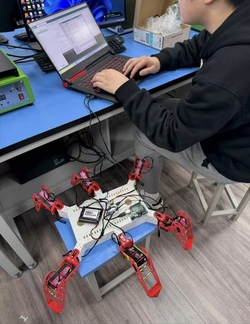
六足机器人产品系统
项目主要包含底盘运动控制、步态规划与传感器数据处理三大核心模块。系统的主要功能是实现六足机器人的多足协同运动控制。具体通过PWM调速技术精准控制多路舵机,结合闭环控制算法实时调整关节角度与步态时序,从而完成机器人的稳定直行、后退、差速转向以及原地旋转等动作。同时具备实时接收并响应上位机控制指令的功能
610C++智能硬件
系统包含环境建图、自主定位、全局路径规划、局部动态避障及自主巡逻模块。融合激光雷达与惯性传感器数据构建赛场地图,根据目标位置规划行驶路线,并在行进过程中避开动态障碍物;结合回环检测与重定位功能,提高建图质量与定位稳定性,实现机器人全场自主巡逻。
1650C++人工智能
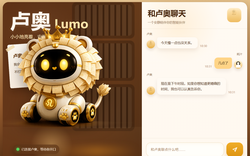
项目由“卢奥”角色、Web聊天界面、本地安全代理和LumoEngine设计组成。已实现接入DeepSeek的流式多轮对话、连续上下文管理、角色化温暖回复、精确北京时间问答、连接状态和异常提示,以及APIKey后端隔离;用户可通过浏览器与智能伙伴实时交流。系统进一步设计了用户档案、关系状态、长期记忆、
1050Python人工智能
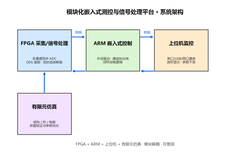
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
1611C++智能硬件
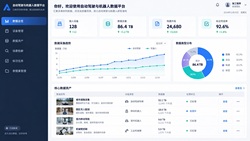
平台主要包括设备接入、数据资产管理、多源数据可视化、场景检索、标注任务管理、质量管理和数据集管理等模块。支持车辆与机器人采集数据的批量上传、完整性校验、解析及元信息提取,按设备、时间、地点及任务类型统一管理;支持图像、点云、运动轨迹和设备状态的同步回放,辅助定位异常行为;支持通过场景标签及组合条件筛
990Java自动驾驶
当前共89个项目more
×
寻找源码
源码描述
联系方式
提交