Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
系统包含总览看板、机器人管理、巡检区域与巡检点管理、巡检规则配置、任务管理、结果查询、异常管理和报告导出等模块。用户可维护机器人资料,按区域配置温度、压力、设备运行状态等巡检点,并设置正常范围、警示范围或期望状态。创建任务时选择机器人、区域及巡检点,启动后由内置模拟器逐点执行,页面持续展示任务进度与
120Python机器人
19个功能页,大致按“账号生产—维护—运营—获客”排列:1.注册账号:导入邮箱、配置代理与注册通道,批量自动注册X账号,实时查看任务进度与日志。2.账号列表:集中查看邮箱、用户名、状态、圈层、浏览器ID,支持筛选、编辑、删除、导出与行为分析。3.刷浏览量:输入推文链接与目标次数,多并发模拟浏览,提升
340C#机器人
项目主要包含以下功能模块:1.数据管理:支持机器人构型及仿真评价数据的查询、筛选和导出。2.任务分析:对任务执行结果、成功率、失败原因及指标分布进行统计分析。3.多指标评价:支持机器人性能指标的分类管理、评价结果展示及分析。4.构型对比:支持不同运行结果的指标对照,并对数据可比性进行审核。5.数据可
160Python机器人
1.根据对接设备的信息来判断任务增删改查2.根据路线环境,对接设备信号/指令变化,AGV与设备数量对应关系,开发出适合的调度算法,如预约单,拼单,顺丰单,抢单3.使用Python控制机器人动作/防呆4.开发异常情况快速恢复功能,最大可能的实现无人干预全自动工作
310C#机器人
一、对话交互模块(手机端网页)移动优先的聊天界面:气泡对话、大按钮输入、刘海屏安全区适配,手机连同一Wi-Fi即可访问;实时显示“?工具调用轨迹”,让用户知道机器人查了什么;查询结果中的表格自动渲染为规范表格,关键数据自动加粗;支持多轮上下文追问,如先问“找一下张三”,再问“他的处方”可直接续查。二
440Python人工智能
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
840linux机器人
项目包含四个核心模块:(1)多姿态站立恢复:针对俯卧、仰卧、侧卧、贴墙等多种初始姿态训练统一的恢复策略,输出连续关节轨迹,使机器人从任意倒地状态恢复到稳定站立;(2)课程学习训练:按初始姿态难度、地面高度、外力扰动分阶段递增训练难度,解决「一次性给最难姿态导致策略塌缩」的问题,显著提升训练收敛稳定性
1370C++机器人
一、多类型智能体运行时:内置ReAct、Reflection、Plan-and-Solve、Simple四种Agent,支持子代理并行拆解复杂任务。二、统一接入API:/v1/chat/stream提供SSE流式输出,X-App-Key完成应用级鉴权,X-User-Token只透传不解析;每次请求生
640Python人工智能
双端交互与热插拔内核:基于“平台/内核分离”架构,同一套核心引擎同时支持终端CLI与浏览器Web(SSE流式输出);支持在运行时动态装卸、替换不同的大模型内核(换脑不重写代码)。高可用状态与持久化:内置原子写与水位线幂等机制,实现断点续传与崩溃自恢复;采用“七格板”管理长任务状态,确保任务进度绝不丢
870Python人工智能
提供从底层硬件到上层应用的全栈AI架构设计与部署咨询。涵盖多模态数据(视频/音频/IMU)对齐、特征提取方案、模型训练闭环,以及基于边缘算力平台的低延迟部署架构。核心价值在于帮团队解决“云端训练到端侧部署不一致”的致命痛点,实现AI能力的快速工程化落地。
640Python人工智能
11111111111111111111111111111111111111111111111111111111111111111111111111111111
600C++人工智能
项目统筹研发9套定制化嵌入式软件系统,集成自主研发AI算法,实现场景智能识别、作业自适应调节;推行“一机一AI系统”,为6大类消毒设备定制开发,优化路径规划、参数配置等功能;搭载四大AI辅助模块,实现参数自配置、状态监测、数据追溯、可视化指导;攻克技术难点,实现Android/Windows双系统无
720C++医疗健康
四层功能架构(基础数据层/资产管理层/业务组织层/执行调度层)九大评测业务模块逐个写(策略模型仓库、开集视觉感知、委托企业、装配场景、机器人与执行器、验证项目配置、数据集资产、评测模板、批次调度)另外5项平台业务能力(后训练记录、量化指标与算子、场景可视化、报告与日志、测试结果)+六大系统管理+数据
1170Python机器人
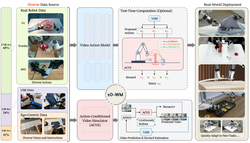
1、项目包含以下核心功能模块:视频动作模型(VAM)模块、动作条件视频仿真器(ACVS)模块、测试时计算(TTC)推理模块、低质量动作修正(LAR)模块、多源异构数据训练管线。2、主要功能描述:VAM模块以共享视频扩散骨干网络(Wan-2.2-TI2V-5B)为基础,接收多视角观测、语言指令和机器人
600C++人工智能
政策更新提醒产品系统
本项目围绕“数据采集-智能处理-精准分发”的闭环设计,核心功能包括:1.多源数据配置与解析引擎深度解析:精准提取政策标题、发布机构、发布时间、正文内容、附件下载链接等核心元数据。2.智能定时调度与去重机制灵活调度:针对不同重要级别的网站设置不同的抓取频率。智能去重:基于URL去重校验机制,有效避免重
1010Python机器人
本项目基于`robosuite`仿真环境(Lift任务),构建了一套自动化的机器人操作测试框架。通过参数化矩阵遍历,验证不同运动策略在噪声干扰下的表现差异,并输出结构化的统计分析报告。
500Python机器人
项目主要分为水下ROV功能子系统和履带清淤功能子系统两大模块。水下ROV功能子系统包括:框架式载体模块、矢量布置式推进器模块、密封式水下控制舱体模块、水下观测模块、脐带缆收放模块、供电模块,实现水下五自由度运动(进退、浮沉、侧移、回转、俯仰)、自动定向定深、水下照明、水下视频采集与状态信息实时反馈等
810C++智能硬件
系统包含拾取传送机构、垃圾单件化分离机构、视觉分类机构与抗浪助行机构:传送机构将海滩垃圾自动拾取送入箱体,单件化机构使堆叠垃圾逐个分离便于识别,端侧视觉完成垃圾类别判别,抗浪机构保证在近岸浪涌工况下稳定作业。整机为原型机,已在海滩场景完成多轮跑测,拾取连续作业未出现卡料。
840C++机器人
系统包含五大核心模块:视觉模块(摄像头视觉识别与目标引导);收集模块(叶轮造流聚拢、传动带运输、舱体收集);导航模块(激光雷达建图与组合定位、矢量控制);储存模块(垃圾储存舱体);动力模块(多推进器推进、配重水箱,具备抗风浪与数小时续航能力)。整机为原型机,已在近岸水域完成动态作业验证。
940C++人工智能
搭建Windows多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成IEKF时序滤波、One-Euro滤波与HM20手部骨架模型,实现鲁棒3D手部骨架跟踪、IK关节解算;支持.pcrec全链路录制回放、离线诊断,通过UDP协议输出骨骼数据对接Unity,内置参数时
940C++机器人
当前共174个项目more
×
寻找源码
源码描述
联系方式
提交