Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
包含网络拓扑仿真模块、任务生成模块、图神经网络调度决策模块、性能指标统计模块。支持自定义无人机移动轨迹、链路带宽参数,自动对比多种卸载策略的时延、能耗、成功率,输出可视化对比报表,可用于电网巡检业务的方案预演评估。
400Python物联网
可直接根据机械臂的urdf提取dh参数,自动推导逆运动学解析解表达式。所得结果自动调用符号计算工具验证,验证通过后生成c/c++代码。在Linux笔记本上测试,单个位姿的逆解求解速度为5~10微秒,10000个位姿测试结果为0漏解,0错解,可以正确处理单个奇异和不同奇异组合叠加的工况,奇异区域轨迹跟
630C++人工智能
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
1380linux机器人
提供从底层硬件到上层应用的全栈AI架构设计与部署咨询。涵盖多模态数据(视频/音频/IMU)对齐、特征提取方案、模型训练闭环,以及基于边缘算力平台的低延迟部署架构。核心价值在于帮团队解决“云端训练到端侧部署不一致”的致命痛点,实现AI能力的快速工程化落地。
890Python人工智能
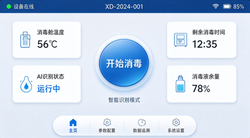
项目统筹研发9套定制化嵌入式软件系统,集成自主研发AI算法,实现场景智能识别、作业自适应调节;推行“一机一AI系统”,为6大类消毒设备定制开发,优化路径规划、参数配置等功能;搭载四大AI辅助模块,实现参数自配置、状态监测、数据追溯、可视化指导;攻克技术难点,实现Android/Windows双系统无
1070C++医疗健康
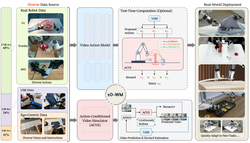
1、项目包含以下核心功能模块:视频动作模型(VAM)模块、动作条件视频仿真器(ACVS)模块、测试时计算(TTC)推理模块、低质量动作修正(LAR)模块、多源异构数据训练管线。2、主要功能描述:VAM模块以共享视频扩散骨干网络(Wan-2.2-TI2V-5B)为基础,接收多视角观测、语言指令和机器人
800C++人工智能
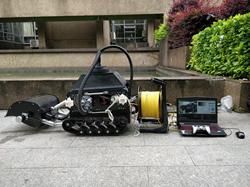
项目主要分为水下ROV功能子系统和履带清淤功能子系统两大模块。水下ROV功能子系统包括:框架式载体模块、矢量布置式推进器模块、密封式水下控制舱体模块、水下观测模块、脐带缆收放模块、供电模块,实现水下五自由度运动(进退、浮沉、侧移、回转、俯仰)、自动定向定深、水下照明、水下视频采集与状态信息实时反馈等
1180C++智能硬件
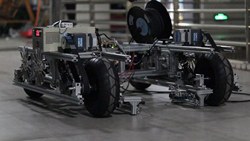
系统包含拾取传送机构、垃圾单件化分离机构、视觉分类机构与抗浪助行机构:传送机构将海滩垃圾自动拾取送入箱体,单件化机构使堆叠垃圾逐个分离便于识别,端侧视觉完成垃圾类别判别,抗浪机构保证在近岸浪涌工况下稳定作业。整机为原型机,已在海滩场景完成多轮跑测,拾取连续作业未出现卡料。
1150C++机器人
系统包含五大核心模块:视觉模块(摄像头视觉识别与目标引导);收集模块(叶轮造流聚拢、传动带运输、舱体收集);导航模块(激光雷达建图与组合定位、矢量控制);储存模块(垃圾储存舱体);动力模块(多推进器推进、配重水箱,具备抗风浪与数小时续航能力)。整机为原型机,已在近岸水域完成动态作业验证。
1320C++人工智能
搭建Windows多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成IEKF时序滤波、One-Euro滤波与HM20手部骨架模型,实现鲁棒3D手部骨架跟踪、IK关节解算;支持.pcrec全链路录制回放、离线诊断,通过UDP协议输出骨骼数据对接Unity,内置参数时
1510C++机器人
实现九自由度IMU+磁力计的3D磁力重建与姿态解算,内置磁干扰补偿、传感器标定与诊断模块;配套Windows上位机工具,完成原始传感数据可视化、协议解码、磁力计拟合、轨迹录制回放;固件支持多硬件变体编译,自动构建带SHA256校验的BIN/HEX程序包,实现版本可追溯、实验结果可复现。
1980C++机器深度学习
六足机器人产品系统
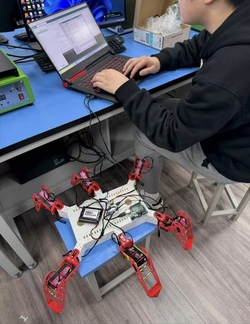
项目主要包含底盘运动控制、步态规划与传感器数据处理三大核心模块。系统的主要功能是实现六足机器人的多足协同运动控制。具体通过PWM调速技术精准控制多路舵机,结合闭环控制算法实时调整关节角度与步态时序,从而完成机器人的稳定直行、后退、差速转向以及原地旋转等动作。同时具备实时接收并响应上位机控制指令的功能
950C++智能硬件
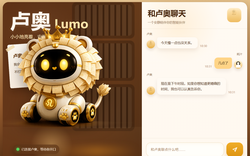
项目由“卢奥”角色、Web聊天界面、本地安全代理和LumoEngine设计组成。已实现接入DeepSeek的流式多轮对话、连续上下文管理、角色化温暖回复、精确北京时间问答、连接状态和异常提示,以及APIKey后端隔离;用户可通过浏览器与智能伙伴实时交流。系统进一步设计了用户档案、关系状态、长期记忆、
1560Python人工智能
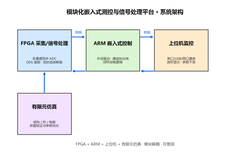
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
2051C++智能硬件
系统架构:搭建ROS协同控制框架,设计多阶段任务状态机,完成多节点全流程自动化调度与进程间通信。视觉导航:集成纯视觉定位方案实现自主定位与建图,定位精度3cm、硬件成本降低30%。上位机调试:基于WebSocket编写Linux端数据交互程序,实时回传底层运行数据、图像与运动路径,便于线下调试
1680C++智能硬件
设计并实现“消息监听→过滤→上下文组装→大模型生成→人工审核→延迟发送”的完整对话链路;构建RAG检索增强模块:对知识库文档分块、调用embedding接口生成向量,基于余弦相似度检索策略,并实现embedding失败时按关键词字面匹配的降级方案;实现Hermes长线记忆:持久化联系人画像与关系阶段
1580Python人工智能
轮式机器人产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
1800C人工智能
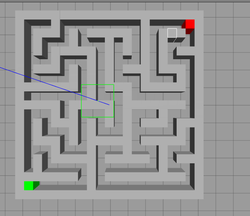
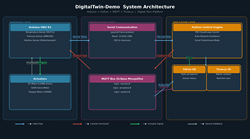
LLM-Agent-DigitalTwin是工业数字孪生平台:自然语言设备控制+Webots物理仿真融合+实时3D可视化,并已在真实硬件上端到端闭环验证(Arduino传感器阵列→MQTT总线→Python控制引擎→Webots差速机器人)。核心特性:1.自然语言控制闭环:"把风机转速调到1200"
2610Python物联网
离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)。多模态动作控制:基于ROS2Humble和C++,实现了麦克纳姆轮底盘的精准运动控
2150C++人工智能
本项目以一台搭载树莓派和激光雷达的轮式小车为核心,集成了以下几个完整的功能模块:1、离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)
2510C++机器深度学习
当前共43个项目more
×
寻找源码
源码描述
联系方式
提交