Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
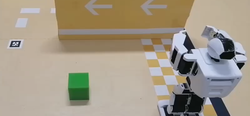
系统主要包括机器人视觉识别、Tag定位、路线执行、运动状态判断、自动返程以及异常处理等模块。视觉模块负责从摄像头画面中提取机器人导航所需要的信息;路线模块根据当前状态执行对应路径;控制模块负责机器人动作衔接与状态切换。同时针对原系统进行了性能和代码结构优化,在尽可能保持原有稳定控制逻辑的情况下改善视
240Python人工智能
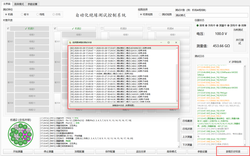
一、用户与权限管理(一)登录认证:启动进入登录界面,密码以哈希方式存储。(二)角色权限分级:设管理员与操作员两级角色,按角色启用或禁用相关功能控件。二、测试配置与任务编排(一)参数配置与持久化:测试电压、量程、速度、充放电时间、合格门限、报告路径等可设置,经XML文件保存并在启动时自动加载。(二)三
190Python智能硬件
六足机器人产品系统
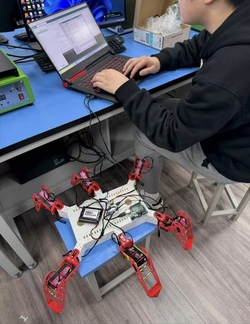
项目主要包含底盘运动控制、步态规划与传感器数据处理三大核心模块。系统的主要功能是实现六足机器人的多足协同运动控制。具体通过PWM调速技术精准控制多路舵机,结合闭环控制算法实时调整关节角度与步态时序,从而完成机器人的稳定直行、后退、差速转向以及原地旋转等动作。同时具备实时接收并响应上位机控制指令的功能
300C++智能硬件
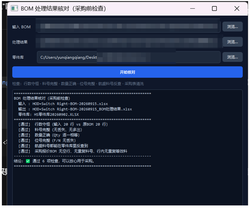
1.多源数据聚合:支持导入Excel格式的原始BOM表,自动解析制造商型号(MPN)。2.自动化参数校验:利用爬虫与API技术,实时获取元器件的电压、电流、封装等关键参数,并与设计要求进行自动比对(如BCX52-16的Vce/Ic校验)。3.智能替代料推荐:当原型号缺货时,系统基于电气参数自动推荐P
390Python智能硬件
端侧实时语音指令识别:负责算法设计与软件开发,完成模型训练、ONNX优化、C++解码及设备部署。在项目测试条件下,信噪比-5~15dB时识别准确率超过95%,响应延迟低于200ms。
460C++人工智能
1.台级管理系统功能台级管理系统采用B/S架构,通过浏览器访问,主要功能包括:系统登录:输入账号、密码登录系统,默认账号admin,支持权限控制。首页设备列表:左侧显示已定义设备列表,点击设备后右侧实时加载并刷新监测数据。设备状态通过颜色区分:灰色为离线,绿色为在线空闲,黄色为在线工作中。参数设置:
710C智能硬件
GSR皮肤电生理传感器采集皮肤导电性;经ADS1115高精度ADC(16位、可编程增益、I2C)转为数字信号;PicoW主控负责采集与传输;设备端用1D-CNN与迁移学习完成状态分析,并把模型转换为查表与分段线性函数,实现毫秒级本地推理;分析结果通过App形成反馈闭环。针对柔性电极贴合、多源信号解耦
690Python智能硬件
grasp产品系统
SphereGraspProjectDescriptionAroboticarmthatcanconnecttolargemodels,welcometechnicalexchanges,officialwebsite:www.pcquick.cnPCBproductiongotohttps://w
440Python智能硬件
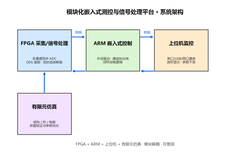
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
1111C++智能硬件
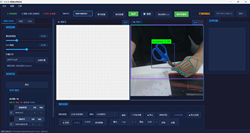
系统提供两种互斥的检测模式。检测模式基于YOLO目标检测识别零件状态,通过类别标签自动判断每个工序的OK或NG状态,NG状态具有粘性锁定特性。规则SOP模式基于几何条件判断,结合YOLO目标框和MediaPipe手部关键点,识别取件、检测、放回、限位读取四类工序,其中检测工序支持内窥镜拍照触发,限位
900C++智能硬件
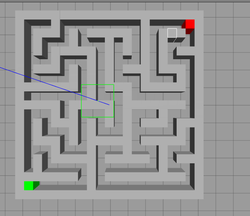
系统架构:搭建ROS协同控制框架,设计多阶段任务状态机,完成多节点全流程自动化调度与进程间通信。视觉导航:集成纯视觉定位方案实现自主定位与建图,定位精度3cm、硬件成本降低30%。上位机调试:基于WebSocket编写Linux端数据交互程序,实时回传底层运行数据、图像与运动路径,便于线下调试
910C++智能硬件
ams-nfc-sensor开源项目
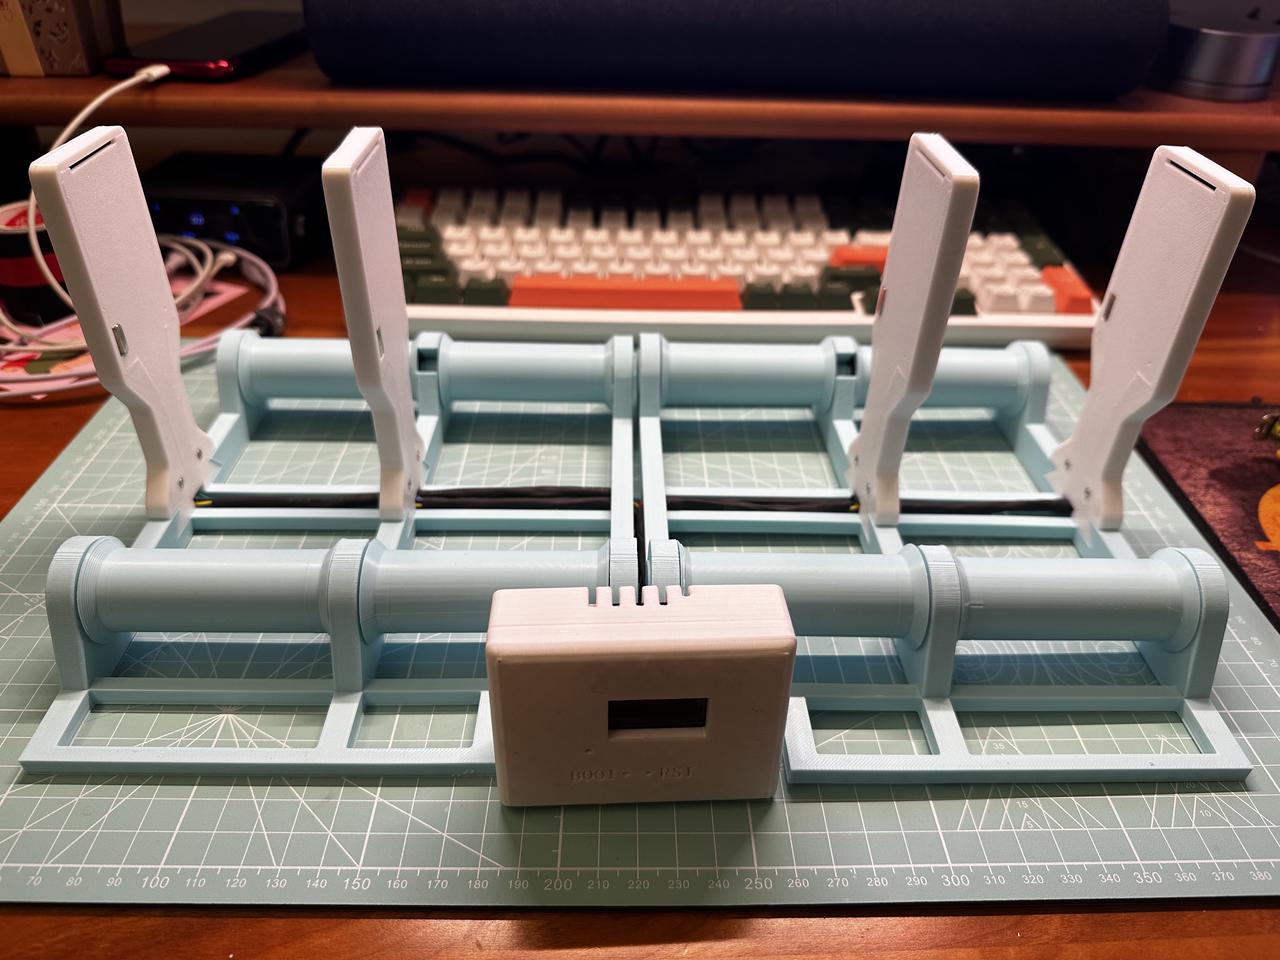
面向拓竹(BambuLab)3D打印机的NFC耗材管理方案,软硬件全栈自研。核心组成:①自研硬件——自行绘制PCB、3D建模打印外壳,ESP32(MicroPython)固件驱动4路NFC读卡器与温湿度传感器;②耗材识别——耗材盘绑定NFC标签,放上打印机即自动识别类型、颜色与材质,换料无需手动设置
930Python物联网
系统由树莓派端(服务端)和手机端(客户端)组成,树莓派端主要功能包括:1.蓝牙RFCOMM通信服务:启动蓝牙RFCOMM服务端等待手机连接,接收手机端发送的控制指令(切换预览模式/校准模式/预压模式、设置分辨率、触发校准等),并向手机端实时回传视频流数据和射击评分数据。2.实时视频流预览:驱动CSI
610Python智能硬件
线光谱共聚焦位移传感器的功能可分为四个层面。一、硬件系统光源模块产生覆盖可见光波段的宽光谱白光,通过光纤传输至色散镜头。色散镜头利用特殊透镜将不同波长的光在光轴上聚焦于不同位置,形成一把波长编码的“光学尺”。反射光沿光路返回至光谱仪,同轴式结构让入射光与反射光路径一致,无测量盲区。光谱信号处理模块由
840C++智能硬件
项目实现智能小车的直线行驶、路径循迹、定角度转向和障碍物检测等功能。系统采集左右轮编码器、航向传感器及循迹传感器数据,通过速度环、航向环和循迹环进行闭环控制,实时调整两侧电机输出。主要功能包括:1.双电机速度闭环控制,减小左右轮转速偏差;2.航向闭环控制,使小车保持设定方向直线行驶;3.根据循迹偏差
1220C机器人
系统提供基于浏览器的无人机实时监控和任务控制能力,主要包括无人机位置、姿态、电量、飞行状态及传感器状态实时显示;航点上传、巡检任务启动、探索任务控制、临时飞行点、返航和紧急降落;无人机前后左右、升降和偏航等手动控制;云台角度、相机曝光和变焦控制;视频画面显示;系统状态监控及运行日志。前后端通过Web
1310C++机器人
面向无人机追踪的视觉系统在安防等领域具有重要应用价值。但高空视角下目标微小且密集,对检测算法的定位精度要求较高。同时,嵌入式平台受限于算力与带宽瓶颈,难以满足复杂深度学习模型的实时推理需求。在传统部署中,全量INT8量化易导致微小目标定位精度下降,而全量FP16推理则面临系统帧率过低的问题。针对上述
1120C++智能硬件
来吧充电产品系统
用户先登录充电管理系统,完成账户充值操作,系统收到充值金额后,按照预设费率,将充值金额换算成对应的可充电时长存入用户账户中。用户在客户端点击充电按钮,系统下发控制指令,插座内部继电器闭合,插座通电,开始计时充电。系统持续统计剩余充电时长,当分配的充电时间耗尽,系统向设备发送断电指令,插座继电器断开,
780PHP物联网
1、根据设备间功能点完成接口文档的制定2、将接口文档中每个表单对应的消息名称制定消息ID枚举值,和表中字段对应的结构体,统一放在一个接口头文件中3、根据这些数据结构自动生成封装和解析的函数代码,放在.cpp文件中4、根据所有消息类型,设定发送方和接收方对应消息列表,自动完成所有消息收发并相应进行分发
1210C++智能硬件
项目提供一套跨平台物联网SCADA监控系统,支持B/S、C/S多种架构模式,可运行于Linux、Windows、Android、iOS等主流操作系统。系统具备实时数据采集、设备状态监控、报警管理、远程控制、云组态配置、低代码开发以及数字孪生3D可视化展示等功能,支持内网私有化部署,实现工业设备智能化
860C++智能硬件
当前共54个项目more
×
寻找源码
源码描述
联系方式
提交