Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
系统包含图像采集、图像预处理、缺陷检测识别、结果展示与结果记录几个模块。前端接入工业相机或摄像头采集金属工件图像,经过缩放、归一化等预处理后送入轻量化目标检测模型;模型输出缺陷类别(划痕、凹坑、锈斑等)及其boundingbox,在画面上框选并标注置信度。界面支持实时画面预览、检测结果统计、缺陷类型
200C++人工智能
①全双工实时语音对话:支持打断、抢话与情感化语气,端到端低延迟;②长期记忆系统:记忆体加密存储、授权绑定、跨设备迁移,用户数据SQLCipher加密、密钥拆份保管;③角色人格引擎:多角色性格、口癖与关系成长,拒绝成瘾式设计;④情绪识别与主动关怀:识别用户情绪状态,主动发起话题与安慰;⑤App管理端:
760C++智能硬件
割草机器人产品系统
本方案是一套面向服务机器人的导航—运控—任务调度一体化软件栈,包含六项核心能力:自主导航:基于ROS2Humble+Nav2,支持未知环境建图定位、全局路径规划、局部避障与轨迹跟踪,可按目标点自主到达、遇障重规划、低电量返航充电。任务级调度:基于行为树(BTNavigator)编排任务,支持分区巡逻
700C++人工智能
1、中继器系列产品:有中继模式和AP模式,但是客户场景下中继模式使用偏多,中继模式同时包含桥模式中继和WISP模式中继;桥模式:即中继器自身和下挂sta均从上级获取地址,本质是个交换模式;WISP(无线wan)工作在路由模式,无线跨NAT转发,本质是个路由模式;通过无线中继扩展信号的功能,可以满足客
600Python智能硬件
项目涵盖端侧感知、嵌入式控制与云端可视化全链路功能模块。具体模块包括:1)多模态传感采集(毫米波雷达、EEG脑电、RFID);2)端侧算法处理(Python/C++信号降噪、特征提取);3)嵌入式硬件控制(RTOS/Linux底层驱动、边缘计算);4)物联网上云(MQTT协议、云端数据看板)。主要功
600C++智能硬件
1、屏幕显示,包括mipi,lvds,edp,hdmi类型的屏幕,适配不同的分辨率以及显示方案2、屏幕触控,电磁触控,触控优先级问题,根据客户需求适配相关驱动并且解决触摸多点,断点卡顿等问题3、USBHID业务,根据客户需求适配USBHID报告描述符以及相关功能4、摄像头人脸识别5、指纹校验6、加密
890C++人工智能
FlowScroll开源项目
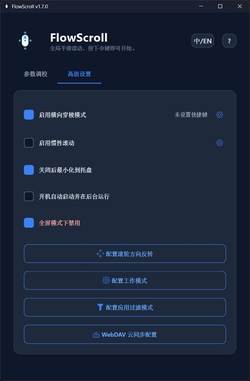
1、具体功能模块:全局中键滚动,支持点击启用/关闭、长按启用/松开停止、延迟启动三种方式,可自定义启用键;滚动手感调节,支持加速度曲线、基础速度、中心死区、惯性滚动、360°全向滚动及横向滚动、X/Y方向分别反转;应用过滤,支持全局、黑名单、白名单三种模式及正则匹配,全屏自动停用;预设与常驻,内置网
560Python智能硬件
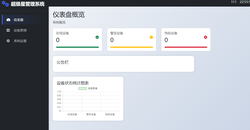
本系统包含仪表盘概览、设备管理、系统设置三大核心模块。仪表盘模块展示在线设备、警告设备、危险设备统计卡片,配套状态统计图表直观展示设备分布,同时支持公告栏信息发布;设备管理模块提供设备信息录入、状态上报、远程调试交互能力;系统设置模块用于基础参数、账号权限配置。系统将设备数据汇总可视化,支持管理员统
640Python人工智能
BE14000 CPE项目产品系统
能够智能接收并转换最新的移动网络信号,实现高达7.01Gbps的下载速率。在网络连接方面,设备支持三频段Wi-Fi7技术,理论无线速率可达13000Mbps。接口配置包括一个5Gbps(10Gbps可选)自适应网口和三个千兆网口,满足各类有线连接需求。该设备集成了强大的软件功能,如网络地址转换(NA
810C++智能硬件
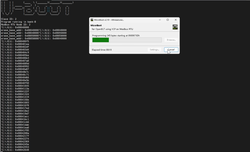
一.功能模块1.bootloader(MCU固件):STM32片内前16KB,硬件初始化、XCP/Modbus通信、Flash读写、APP跳转校验2.BootCommander(CLI工具):跨平台命令行升级工具,用于产线/服务器批量升级,底层基于libopenblt3.MicroBootGUI(图
980C工业互联网
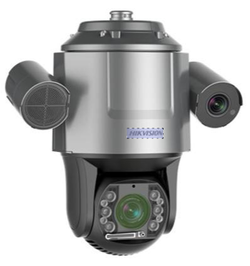
1、项目具体功能模块包括:枪球智能交通组件、违章取证模块、跟踪取证模块、枪球联动复核模块、交通事件检测模块、交通数据采集模块、雷视融合全息数据处理模块、车辆检测与布控模块、雷达标定模块、GPS标定及轨迹处理模块、超速低速取证报警模块、通道占用与离开报警模块、服务区车位检测模块等。2、主要功能描述:系
1090C++人工智能
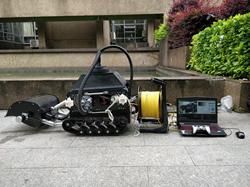
项目主要分为水下ROV功能子系统和履带清淤功能子系统两大模块。水下ROV功能子系统包括:框架式载体模块、矢量布置式推进器模块、密封式水下控制舱体模块、水下观测模块、脐带缆收放模块、供电模块,实现水下五自由度运动(进退、浮沉、侧移、回转、俯仰)、自动定向定深、水下照明、水下视频采集与状态信息实时反馈等
1230C++智能硬件
一、沙盘管理:支持沙盘新增/编辑/删除,字段含名称、类型(智慧城市/智慧园区/智慧能源/智慧环保)、缩略图、网关状态(在线/离线),一键进入沙盘展示、沙盘配置、网关配置。二、沙盘展示:Web端2D/3D可视化展示沙盘内容,实时反映传感器数据变化,支持多终端(大屏/PC/手机)同步呈现,无需现场人工讲
700Java智能硬件
1智能筷子算法设计2数据imu提取3卡尔曼波算法清洗4智能硬件交互5产品研究分析与现实场景交互6智能硬件对于算法适应7根据数据调用大模型进行参与修改
1020Python人工智能
系统主要包括机器人视觉识别、Tag定位、路线执行、运动状态判断、自动返程以及异常处理等模块。视觉模块负责从摄像头画面中提取机器人导航所需要的信息;路线模块根据当前状态执行对应路径;控制模块负责机器人动作衔接与状态切换。同时针对原系统进行了性能和代码结构优化,在尽可能保持原有稳定控制逻辑的情况下改善视
6350Python人工智能
1、多目标追踪与行为识别模块:基于YOLOv8-Pose与OSNetReID识别打餐动作。纯人脸无法判定多人场景下谁在取餐,融合行为识别后可精准判定取餐者;多人同时取餐时触发声光提醒并留存数据供追溯。2、人脸信号丢失补偿模块:行为摄像头与人脸摄像头绑定,解决取餐中因低头、摇头导致的人脸信号丢失问题,
1850C++人工智能
1.台级管理系统功能台级管理系统采用B/S架构,通过浏览器访问,主要功能包括:系统登录:输入账号、密码登录系统,默认账号admin,支持权限控制。首页设备列表:左侧显示已定义设备列表,点击设备后右侧实时加载并刷新监测数据。设备状态通过颜色区分:灰色为离线,绿色为在线空闲,黄色为在线工作中。参数设置:
1630C智能硬件
一个AI编程助手桌面应用(Electron),把AI编码引擎包装成带授权售卖体系的图形化产品,支持聊天对话、画布编排、自动化任务和手机遥控。核心功能1.授权门(商业化)启动先进登录窗口:注册/登录对接你的license-server(经cpolar公网地址flexflow.cpolar.top)单账
1320Python人工智能
瑕疵检测系统产品系统
本系统基于机器视觉与深度学习算法,实现产品表面缺陷的自动检测与分类。核心功能:-缺陷精准识别:快速检测划痕、凹坑、脏污、毛刺、色差、异物等常见表面缺陷,识别准确率高-实时在线检测:支持高速产线毫秒级实时检测,无缝对接生产线,不影响生产效率-智能分类定级:自动判定缺陷等级(轻微/严重/报废),支持不良
1310C++智能硬件
项目包含从协议分析到最终控制的全链路工具集。加密协议分析模块:从盒子端定位libVzLPRSDK.so原生库,通过strings/nm提取加密符号表(AesCtrDecrypt/GetEncryptKey/SetEncrypt等),分析Base64→AES→Base64的加密流程。密钥提取模块:从运
4500C智能硬件
当前共57个项目more
×
寻找源码
源码描述
联系方式
提交