Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
系统包含环境建图、自主定位、全局路径规划、局部动态避障及自主巡逻模块。融合激光雷达与惯性传感器数据构建赛场地图,根据目标位置规划行驶路线,并在行进过程中避开动态障碍物;结合回环检测与重定位功能,提高建图质量与定位稳定性,实现机器人全场自主巡逻。
870C++人工智能
一、核心功能模块1.多模态图像采集模块支持根据产品材质定制成像方案,可灵活选用可见光、红外、激光、超声波等多类成像传感器,适配金属、玻璃、透明薄膜、高反光工件等不同检测对象。内置工业相机、定制化光源的智能控制单元,可自动调节光源亮度、触发模式,针对复杂工业环境做抗反光、抗干扰优化,最高支持5微米级的
620C++人工智能
轮式机器人产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
950C人工智能
离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)。多模态动作控制:基于ROS2Humble和C++,实现了麦克纳姆轮底盘的精准运动控
990C++人工智能
本项目以一台搭载树莓派和激光雷达的轮式小车为核心,集成了以下几个完整的功能模块:1、离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)
1370C++机器深度学习
系统提供基于浏览器的无人机实时监控和任务控制能力,主要包括无人机位置、姿态、电量、飞行状态及传感器状态实时显示;航点上传、巡检任务启动、探索任务控制、临时飞行点、返航和紧急降落;无人机前后左右、升降和偏航等手动控制;云台角度、相机曝光和变焦控制;视频画面显示;系统状态监控及运行日志。前后端通过Web
1310C++机器人
标定模块:相机内参标定,相机和机械臂手眼标定。感知模块:通过深度相机(如IntelRealSense)采集物体RGB-D数据,结合深度学习模型实现目标物体检测识别。路径规划模块:基于喷涂工艺参数(如喷枪距离、角度、流量),利用强化学习或几何算法生成自适应喷涂轨迹,支持实时避障与轨迹优化。运动控制模块
950C++机器人
本项目是一个基于RaspberryPi5的自主视觉导航机器人,核心功能包括:红色物体实时检测与追踪:通过HSV色彩空间与动态阈值算法,实现对红色物体的实时识别与坐标提取。自适应色彩处理:采用动态V值调节与形态学滤波(开运算、闭运算),提升不同光照条件下的识别稳定性。全局搜索与局部追踪(ROI):通过
970Python机器人
项目包含视觉目标检测模块、3D目标定位模块、机械臂运动控制模块、柔性夹爪驱动模块、人机交互监控模块五大核心模块。系统通过工业相机采集传送带上小龙虾图像,AI模型完成小龙虾检测与姿态识别,解算出小龙虾三维抓取坐标;机械臂接收坐标指令规划运动轨迹,控制柔性夹爪自适应完成抓取、投放动作;配套上位机界面实现
1160Python机器深度学习
1.7×24智能迎宾与响应‌:客户添加后秒级自动问候,全天候处理产品咨询、价格疑问等高频诉求,不错失夜间/节假日商机。2‌.智能话术实时推荐‌:AI解析对话语境,针对“价格高”“再考虑”等异议秒推销冠级适配回复,新人即刻具备资深沟通能力。3‌.销冠经验数字化沉淀‌:一键萃取顶尖销售沟通逻辑、异议处理
1550Java人工智能
模型转换与部署:实现了从PyTorch(.pt)到ONNX再到RKNN的完整模型转换链路,适配瑞芯微NPU硬件加速。多线程视频流处理:设计了图像采集、预处理、模型推理、结果后处理的并行流水线,最大化利用CPU与NPU资源。自适应视觉算法:集成了动态阈值分割与逆透视变换(IPM)算法,解决了复杂光照下
1860C++机器人
一:具体模块,1.Auboi5机械臂、2.光鉴深度相机、3.高精度6维传感器(力控)、4.科大讯飞+阿里云云端语音大模型实现语音交互。多种不同功能按摩头二:项目主要功能实现:按摩理疗,可语音交互轻松操控,smacc2状态机架构保障绝对安全风控。
1360C++机器人
实现VR/MR等头戴低算力设备上实时高精度SLAM追踪算法,为上层SDK及APP提供技术基石。可建稀疏/稠密三维点云地图,VIO定位。实现多Camera+IMU联合标定算法;高精度实时SLAM位姿估计,SLAMAPE精度可达10mm内基于光学动作捕捉系统位姿对齐与估计(MetaSony等客户认可)。
1411C++VR/AR
SLAM建图与定位开发:基于2D/3D激光雷达、深度相机,提供高精度建图与定位算法开发,支持多楼层/大场景地图拼接与管理。多传感器融合:实现雷达/视觉/IMU/轮速计/RTK等多源数据融合定位,解决长廊、空旷等特征退化场景的定位难题。仿真与实车部署:搭建Gazebo/IsaacSim高保真仿真环境,
1060C++机器人
本项目为宇树Go2/Go2W机器狗提供了一套完整的HTTP网关服务,核心功能模块包括:状态查询模块:GET/status实时返回网关及机器狗电量、模式、速度、IMU姿态、MCF运动控制状态等信息。基础运动控制模块:包括直线移动(gostraight)、横移(crab)、原地旋转(rotate),支持
2300Python机器人
平台提供七大功能模块:①设备与品牌管理:支持多租户、多品牌机器人注册与在线状态监控;②实时视频监控:接入HLS/FLV多路视频流,支持大屏网格展示与设备详情页播放;③室内/SLAM地图监控:基于楼层平面图或OccupancyGrid实时叠加机器人位姿,支持Wheeltec等移动底盘Nav2目标点导航
1920Java人工智能
机器人数据闭环系统聚焦机器人全生命周期数据治理与智能迭代,打造全链路、自动化、可复用的一体化功能体系,全方位支撑机器人智能化、规模化落地应用。系统具备多模态数据统一采集功能,可适配工业、服务、运维等各类场景机器人的视觉、传感、运动控制等多类型数据,实现全域数据实时汇聚、自动归集,解决多源数据分散割裂
1510C++自动驾驶
负责漂浮物视觉感知算法研发,实现漂浮物目标检测、距离估算、尺寸测算等功能;完成感知结果与前端地图系统对接,实现漂浮物位置及大小的实时可视化展示,并参与地图交互形式优化与项目落地。
1250C++机器深度学习
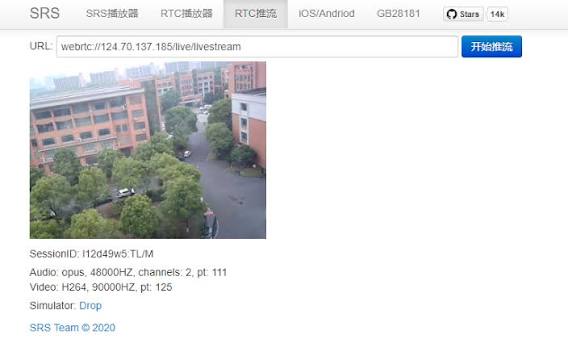
该项目主要实现基于WebRTC的实时视频预览能力,支持设备端视频流接入、信令交互、音视频流播放以及低延迟显示。系统可结合现有流媒体服务完成实时画面拉取、播放控制和链路联调,重点解决预览时延高、播放不稳定、兼容性差等问题。项目支持结合安防业务场景进行实时查看,并对弱网环境下的连接成功率、首帧速度和播放
1900C++音视频多媒体
点云智能分割产品系统
本项目基于PointNet/PointNet++实现点云的高精度分割与分类,核心功能覆盖全流程开发。搭建Ubuntu+PyTorch环境,支持点云数据加载、预处理、标注、训练与推理;借助CloudCompare完成点云裁剪、标注、合并与导出,实现自定义数据集制作;通过脚本自动分离点云坐标与标签,构建
1910C++机器人
当前共34个项目more
×
寻找源码
源码描述
联系方式
提交