Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
系统由上位机ROS导航层与下位机STM32运动控制层构成,包含五个功能模块。一、ROS自主导航模块:基于move_base与teb_local_planner完成全局路径规划、局部动态轨迹规划与自主避障,控制周期2ms。二、视觉定位模块:部署ORB_SLAM2视觉里程计,解决室内GPS缺失场景下的位
130C++机器人
1.视频采集与预处理模块:通过天车下视摄像头获取实时视频流,完成图像去噪、畸变校正、尺度归一化与感兴趣区域提取,增强复杂光照下的画面质量。2.异常物品检测模块:基于YOLO目标检测算法,对遗留箱、工具、零件、遮挡物等异常目标进行识别与定位,输出类别、置信度和位置信息。3.结果输出与告警模块:对检测结
190C++机器人
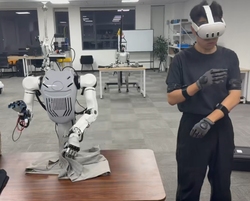
1.开发了一套人机动作控制流程,将可穿戴动作捕捉设备采集的数据映射至OpenArm机器人的双机械臂及移动底盘上。该程序通过坐标变换、运动学计算及动作重定向,将操作员的动作转化为机器人可执行的指令。2.利用MetaQuest3头显及配备伺服驱动装置的RealSense深度相机,实现了一套第一人称视角的
390C++机器人
包含网络拓扑仿真模块、任务生成模块、图神经网络调度决策模块、性能指标统计模块。支持自定义无人机移动轨迹、链路带宽参数,自动对比多种卸载策略的时延、能耗、成功率,输出可视化对比报表,可用于电网巡检业务的方案预演评估。
480Python物联网
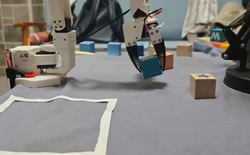
1.遥操作数据采集:基于LeRobot主从臂方案录制示范数据,支持双路相机(腕部+正面,640×480@30fps)同步采集,数据自动编码为视频格式存储,可扩展至多任务数据集。2.模仿学习训练:以smolVLA轻量级VLA模型为策略,语言指令条件化训练(如“将E方块抓入白框”),支持从checkpo
850C++机器人
1.根据对接设备的信息来判断任务增删改查2.根据路线环境,对接设备信号/指令变化,AGV与设备数量对应关系,开发出适合的调度算法,如预约单,拼单,顺丰单,抢单3.使用Python控制机器人动作/防呆4.开发异常情况快速恢复功能,最大可能的实现无人干预全自动工作
880C#机器人
项目包含四个核心模块:(1)多姿态站立恢复:针对俯卧、仰卧、侧卧、贴墙等多种初始姿态训练统一的恢复策略,输出连续关节轨迹,使机器人从任意倒地状态恢复到稳定站立;(2)课程学习训练:按初始姿态难度、地面高度、外力扰动分阶段递增训练难度,解决「一次性给最难姿态导致策略塌缩」的问题,显著提升训练收敛稳定性
3220C++机器人
双端交互与热插拔内核:基于“平台/内核分离”架构,同一套核心引擎同时支持终端CLI与浏览器Web(SSE流式输出);支持在运行时动态装卸、替换不同的大模型内核(换脑不重写代码)。高可用状态与持久化:内置原子写与水位线幂等机制,实现断点续传与崩溃自恢复;采用“七格板”管理长任务状态,确保任务进度绝不丢
1450Python人工智能
提供从底层硬件到上层应用的全栈AI架构设计与部署咨询。涵盖多模态数据(视频/音频/IMU)对齐、特征提取方案、模型训练闭环,以及基于边缘算力平台的低延迟部署架构。核心价值在于帮团队解决“云端训练到端侧部署不一致”的致命痛点,实现AI能力的快速工程化落地。
950Python人工智能
11111111111111111111111111111111111111111111111111111111111111111111111111111111
880C++人工智能
四层功能架构(基础数据层/资产管理层/业务组织层/执行调度层)九大评测业务模块逐个写(策略模型仓库、开集视觉感知、委托企业、装配场景、机器人与执行器、验证项目配置、数据集资产、评测模板、批次调度)另外5项平台业务能力(后训练记录、量化指标与算子、场景可视化、报告与日志、测试结果)+六大系统管理+数据
2170Python机器人
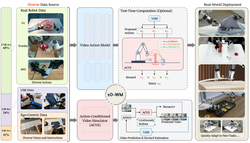
1、项目包含以下核心功能模块:视频动作模型(VAM)模块、动作条件视频仿真器(ACVS)模块、测试时计算(TTC)推理模块、低质量动作修正(LAR)模块、多源异构数据训练管线。2、主要功能描述:VAM模块以共享视频扩散骨干网络(Wan-2.2-TI2V-5B)为基础,接收多视角观测、语言指令和机器人
860C++人工智能
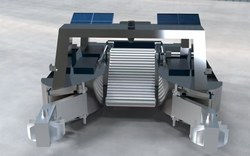
系统包含拾取传送机构、垃圾单件化分离机构、视觉分类机构与抗浪助行机构:传送机构将海滩垃圾自动拾取送入箱体,单件化机构使堆叠垃圾逐个分离便于识别,端侧视觉完成垃圾类别判别,抗浪机构保证在近岸浪涌工况下稳定作业。整机为原型机,已在海滩场景完成多轮跑测,拾取连续作业未出现卡料。
1240C++机器人
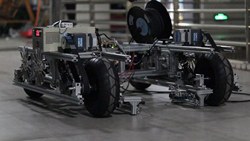
系统包含五大核心模块:视觉模块(摄像头视觉识别与目标引导);收集模块(叶轮造流聚拢、传动带运输、舱体收集);导航模块(激光雷达建图与组合定位、矢量控制);储存模块(垃圾储存舱体);动力模块(多推进器推进、配重水箱,具备抗风浪与数小时续航能力)。整机为原型机,已在近岸水域完成动态作业验证。
1400C++人工智能
搭建Windows多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成IEKF时序滤波、One-Euro滤波与HM20手部骨架模型,实现鲁棒3D手部骨架跟踪、IK关节解算;支持.pcrec全链路录制回放、离线诊断,通过UDP协议输出骨骼数据对接Unity,内置参数时
1580C++机器人
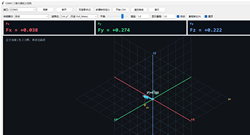
实现九自由度IMU+磁力计的3D磁力重建与姿态解算,内置磁干扰补偿、传感器标定与诊断模块;配套Windows上位机工具,完成原始传感数据可视化、协议解码、磁力计拟合、轨迹录制回放;固件支持多硬件变体编译,自动构建带SHA256校验的BIN/HEX程序包,实现版本可追溯、实验结果可复现。
2070C++机器深度学习
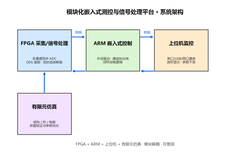
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
2111C++智能硬件
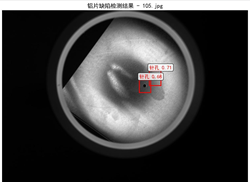
一、核心功能模块1.多模态图像采集模块支持根据产品材质定制成像方案,可灵活选用可见光、红外、激光、超声波等多类成像传感器,适配金属、玻璃、透明薄膜、高反光工件等不同检测对象。内置工业相机、定制化光源的智能控制单元,可自动调节光源亮度、触发模式,针对复杂工业环境做抗反光、抗干扰优化,最高支持5微米级的
1620C++人工智能
轮式机器人产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
1840C人工智能
离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)。多模态动作控制:基于ROS2Humble和C++,实现了麦克纳姆轮底盘的精准运动控
2210C++人工智能
当前共48个项目more
×
寻找源码
源码描述
联系方式
提交