Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
系统包含图像采集、图像预处理、缺陷检测识别、结果展示与结果记录几个模块。前端接入工业相机或摄像头采集金属工件图像,经过缩放、归一化等预处理后送入轻量化目标检测模型;模型输出缺陷类别(划痕、凹坑、锈斑等)及其boundingbox,在画面上框选并标注置信度。界面支持实时画面预览、检测结果统计、缺陷类型
200C++人工智能
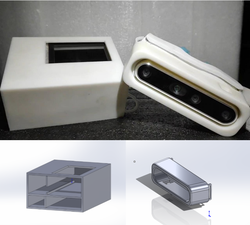
项目由建图、导航、避障、音频反馈四大功能模块组成:①建图模块:基于RTAB-Map的SLAM技术实时构建行走环境三维地图并完成定位;②导航模块:地图栅格化处理后,用A*算法规划起点到终点的最优行走路径;③避障模块:双目深度相机采集深度图,OpenCV分割提取"模糊障碍物"轮廓并测距,不限物体类别实现
260C++医疗健康
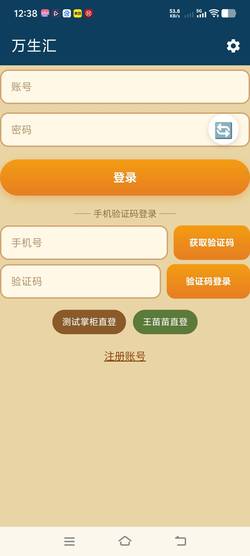
万生汇支持商品上架、需求求购发布、技能接单、同城跑腿货运、家政服务等多类型订单发布与撮合。内置万生汇付担保结算模块,资金由持牌机构隔离托管,确认履约完成后放款,规避交易欺诈。项目基于Flutter+FastAPI开发,支持安卓APP与网页端访问,搭载智能供需匹配能力,覆盖实物买卖、劳务服务全链路,普
380C++人工智能
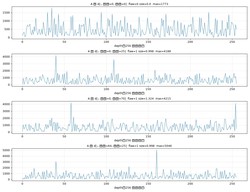
系统共五个模块。①波形接入:读取探伤仪A扫采样序列,按工艺参数(板厚、探头折射角、增益)归一化;②端侧推理:在RK3568NPU上运行轻量卷积网络,单条波形1.13ms完成判读,全程离线;③缺陷定位:输出缺陷所在深度区间与置信度,而非"有/无"二分类;④复核队列:按波幅与置信度排序生成待复核清单,供
480C++工业互联网
1.图像采集:相机触发/同步采集,支持产线节拍对接与图像预处理(ROI、校正、增强)。2.缺陷检测:基于深度学习模型推理(边缘侧ONNX/TensorRT加速),输出缺陷类别、位置与置信度。3.服务接口:FastAPI提供检测接口与任务管理,便于与上位机/MES对接。4.可视化看板:Vue3看板展示
790Python机器深度学习
项目涵盖端侧感知、嵌入式控制与云端可视化全链路功能模块。具体模块包括:1)多模态传感采集(毫米波雷达、EEG脑电、RFID);2)端侧算法处理(Python/C++信号降噪、特征提取);3)嵌入式硬件控制(RTOS/Linux底层驱动、边缘计算);4)物联网上云(MQTT协议、云端数据看板)。主要功
590C++智能硬件
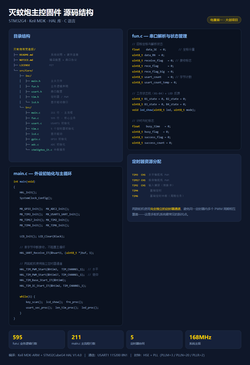
系统包含视觉检测、串口通信、二维云台控制和状态反馈等功能。K230视觉模块实时检测目标并输出像素坐标;STM32主控通过USART1接收数据,并使用单字节中断和状态机完成报文解析;水平轴和俯仰轴分别由独立定时器的PWM通道驱动,根据坐标偏差计算舵机调整量,并通过死区和限幅减少抖动。主循环采用非阻塞分
1200Python智能硬件
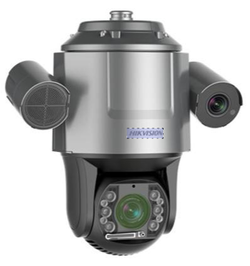
1、项目具体功能模块包括:枪球智能交通组件、违章取证模块、跟踪取证模块、枪球联动复核模块、交通事件检测模块、交通数据采集模块、雷视融合全息数据处理模块、车辆检测与布控模块、雷达标定模块、GPS标定及轨迹处理模块、超速低速取证报警模块、通道占用与离开报警模块、服务区车位检测模块等。2、主要功能描述:系
1090C++人工智能
1、多目标追踪与行为识别模块:基于YOLOv8-Pose与OSNetReID识别打餐动作。纯人脸无法判定多人场景下谁在取餐,融合行为识别后可精准判定取餐者;多人同时取餐时触发声光提醒并留存数据供追溯。2、人脸信号丢失补偿模块:行为摄像头与人脸摄像头绑定,解决取餐中因低头、摇头导致的人脸信号丢失问题,
1850C++人工智能
端侧实时语音指令识别:负责算法设计与软件开发,完成模型训练、ONNX优化、C++解码及设备部署。在项目测试条件下,信噪比-5~15dB时识别准确率超过95%,响应延迟低于200ms。
1000C++人工智能
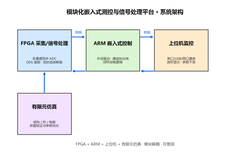
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
2071C++智能硬件
系统提供两种互斥的检测模式。检测模式基于YOLO目标检测识别零件状态,通过类别标签自动判断每个工序的OK或NG状态,NG状态具有粘性锁定特性。规则SOP模式基于几何条件判断,结合YOLO目标框和MediaPipe手部关键点,识别取件、检测、放回、限位读取四类工序,其中检测工序支持内窥镜拍照触发,限位
2140C++智能硬件
线光谱共聚焦位移传感器的功能可分为四个层面。一、硬件系统光源模块产生覆盖可见光波段的宽光谱白光,通过光纤传输至色散镜头。色散镜头利用特殊透镜将不同波长的光在光轴上聚焦于不同位置,形成一把波长编码的“光学尺”。反射光沿光路返回至光谱仪,同轴式结构让入射光与反射光路径一致,无测量盲区。光谱信号处理模块由
1640C++智能硬件
该项目主要有定点巡航和自动避障还有识别人物和识别车牌等定点巡航可以通过使用rviz的地图模型并结合自动避障功能可以实现全局自动循环持续运动人物识别主要通过深度学习YOLOv8系统来进行数据的训练和识别同时车牌主要采用传统的基于手工设计特征的模式并结合深度学习系统YOLOv8来进行识别
1370C++人工智能
基于RK3588+rknn-toolkit-lite2的YOLO11n目标检测推理程序,支持图片、视频和摄像头实时检测。内置7类自定义模型(person,fight,sleep,play_phone,gun,knife,fire,smoke),同时兼容rknn_model_zoo导出的80类COCO
1920Python人工智能
将Yolov5模型训练的权重文件转换为TensorRT格式,使用TensorRTAPI进行多线程推理,使用DeepSort对检测结果进行编号,并进行过线检测。
1700C++人工智能
人员定位系统UWB定位:基于超宽带技术的精准定位(定向基站1个即可定位,全向基站需3个)位置追踪:实时推送人员位置数据(pp数据)定位卡管理:绑定/解绑人员与定位卡历史轨迹:查询人员历史定位记录智能照明控制系统控制方式说明批量控制手动控制多盏灯(全开/半开/关闭)定时控制按时间自动开关灯朝夕控制根据
1830Python企业服务
激光雷达产品系统
围绕高空间分辨率相干多普勒激光雷达(CDL)的大气探测需求,系统开展了从理论建模、系统设计、性能标定到外场实验验证的研究工作,形成了一套完整的多参数精细化探测方法体系。(1)在理论与方法方面,建立了CDL系统回波信号模型,分析了空间分辨率提升过程中面临的关键问题,提出了利用长短脉冲差分交叉谱方法,在
1180Python智能硬件
能理解人类语言的智能多模态用户陪伴毛绒玩具,可发出可爱的叫声、倾听用户的心声,服务端内置有亲密度系统和性格养成系统,以及与玩具互动达到一定需求后能够解锁的“成就系统”,均可通过微信小程序查看。
3210Python人工智能
可以实现贪吃蛇游戏的基本流程,系统稳定可靠,是在stm32f103上面实现的,可以通过遥感控制贪吃蛇的方向,通过PCB板上面的按钮进行开始,暂停等罗辑控制,通过OLED显示屏显示
1770C智能硬件
当前共36个项目more
×
寻找源码
源码描述
联系方式
提交