首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
Shell
壳层(英语:Shell)在计算机科学中,是指“提供用户使用界面”的软件,通常指的是命令行界面的解析器。一般来说,这个词是指操作系统中,提供访问内核所提供之服务的程序。不过这个词也拿来指应用软件,或是任何在特定组件外围的软件,例如浏览器或电子邮件软件是HTML排版引擎的shell。Shell这个词是来自于操作系统(内核)与用户界面的外层界面。通常将壳层分为两类:命令行与图形界面。命令行壳层提供一个命令行界面(CLI);而图形壳层提供一个图形用户界面(GUI)。
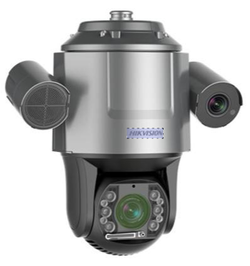
智能交通监控系统(公司全球化安防产品)
产品系统
1、项目具体功能模块包括:枪球智能交通组件、违章取证模块、跟踪取证模块、枪球联动复核模块、交通事件检测模块、交通数据采集模块、雷视融合全息数据处理模块、车辆检测与布控模块、雷达标定模块、GPS标定及轨迹处理模块、超速低速取证报警模块、通道占用与离开报警模块、服务区车位检测模块等。2、主要功能描述:系
28
0
C++
人工智能
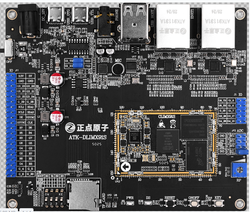
i.MX91 Linux 6.1.55 BSP与Yocto全系统适配
产品系统
本项目基于NXPi.MX91处理器,采用Linux6.1.55内核及YoctoProject构建完整的嵌入式Linux软件平台,主要包括:1.BSP系统适配:完成针对i.MX91硬件平台的U-Boot、LinuxKernel、设备树及系统基础配置适配。2.Yocto构建:利用Yocto/BitBak
30
0
C
智能硬件
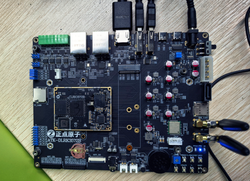
RK3572 Linux 6.12.69 BSP与Buildroot适配
产品系统
本项目基于RockchipRK3572平台,采用Linux6.12.69内核和Buildroot构建完整的嵌入式Linux系统,主要功能包括:1.系统启动:实现U-Boot引导、LinuxKernel启动、设备树加载及根文件系统挂载,形成完整的Linux启动流程。2.系统构建:基于Buildroot
28
0
C
智能硬件
软件开发
产品系统
模拟现代战争,根绝各国公开军事装备水平,进行模型加载入库,多方调动部署,分海、陆、空、卫星等全面作战,全球覆盖范围,达到多方作战,战争推演的目的(加密)
49
0
C++
项目任务
低速割草机设计和实现
产品系统
我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话
64
0
C++
人工智能
智能网关
产品系统
智能网关系列产品与传统路由器(如家用的华为、小米等)相比较,功能的侧重点不同,我们的并不是为了上网,而是在已有路由器上网的基础上做NAT穿透,直接在两个或多个可上网节点上建立虚拟专网通道,建立起P2P直接网络连接,将公网连接转换为虚拟私有网络。
93
0
C++
网络安全
dhnn跨平台异构人工智能框架
产品系统
1.与团队配合完成跨平台异构神经网络框架开发优化,将公司算法落地效率从一周提升至一天。2.海思sd3403,爱芯,安霸等平台10个以上芯片导入,解决算法落地问题,优化算法性能。3.完成公司arm及x86上cnn算子性能优化,性能优于ncnn及tengine4.解决客户提出的算法落地芯片问题平均解决周
80
0
C++
人工智能
RV1126公交场景流媒体环视系统
产品系统
系统包含uboot启动、开机logo、分区与多种升级方式(如工厂/自动/手动等)。Kernel侧支持GPIO、按键、串口、CAN,以及VS9988、TP2912等视频相关芯片联调。多媒体侧基于RKmedia完成影像显示(含VI/RGA/VO等路径)、OSD叠加与视野调整。应用侧提供串口与CAN协议、
100
0
C++
物联网
RK3568车载流媒体环视系统
产品系统
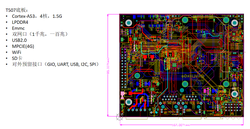
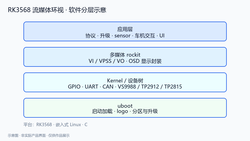
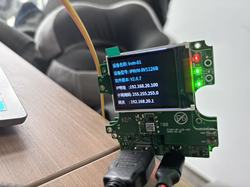
启动与升级方面支持uboot加载、开机logo、分区表制作与系统升级相关流程。驱动与外设方面覆盖GPIO、按键、串口、CAN,以及VS9988、TP2912、TP2815等视频转换芯片的I2C联调,并使用设备树进行板级配置。多媒体方面基于rockit完成影像相关VI/VPSS/VO链路,以及OSD等
107
0
C++
音视频多媒体
CMS AHD旁路输出与可编程触发全链路
产品系统
实现从SOC视频接口经桥片到AHD输出的旁路链路,涉及AMT630M、TP2912等转换与输出相关芯片联调。支持多路可编程触发,可配置极性,并处理多路之间的互斥与优先级,避免冲突触发。触发与相关参数可写入存储,由MCU侧执行或释放,保证掉电后规则可恢复。提供PC侧配置工具,完成协议对接以及配置的导入
66
0
C++
汽车
多媒体一体机
产品系统
项目主要实现多路HDMI视频信号采集、编码推流、网络拉流、解码显示及多窗口分屏功能。主要功能包括:1.支持4路HDMI视频输入,并支持视频采集及编码推流。2.支持同时提供4路视频流地址,供网络设备进行拉流。3.支持拉取网络中的视频流,视频流不限定为本机推送的流。4.支持2路HDMI视频输出,可将多路
123
0
C++
智能硬件
桌插 & 墙插
产品系统
项目实现基于不同Rockchip平台的HDMI视频采集、编码、网络传输、解码及显示,并支持输入设备反向控制源端电脑。主要功能包括:1.桌插端基于RV1126B采集电脑HDMI视频信号,并完成视频编码及网络推流。2.墙插端基于RK3566接收网络视频流,完成视频解码并输出至显示设备。3.支持键盘、鼠标
118
0
C++
智能硬件
基于 i.MX93 EVK 进行 BSP 开发
产品系统
项目主要完成i.MX93开发板的嵌入式LinuxBSP适配,包括Bootloader、LinuxKernel、DeviceTreerootfs以及相关底层驱动和系统配置。主要实现:1.完成开发板Linux系统启动及基础BSP适配。2.完成GPIO、UART、I2C、SPI、PWM、USB、以太网等硬
62
0
C++
智能硬件
轮式机器人
产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
118
0
C
人工智能
基于Qt/C++的工业设备监控与控制上位机系统开发
产品系统
项目主要包含设备通信模块、用户界面模块、数据采集模块、实时数据显示模块以及参数管理模块。主要功能包括:1.设备连接管理:支持RS232、RS485、ModbusRTU/TCP、TCP/IP等通信方式,实现PC与设备之间的数据交互。2.实时监控:实时读取设备运行状态、电压、电流、温度、压力等数据,并通
148
0
C++
项目任务
磁光电混合存储系统
产品系统
本项目为磁光电混合存储管理系统,面向政企档案、安防视频和长期资料留存业务,支持磁盘、网络存储、光盘柜、刻录机、NVR等设备统一接入与管控。系统提供资料归档、出库、借阅归还、检测、销毁、移库、光盘刻录、回读校验、标签打印、流程审批、日志监控和运维管理能力。
81
0
C#
企业服务
基于 ROS2 Humble 的激光雷达自主导航无人车控制系统
产品系统
本项目为基于ROS2Humble与JetsonOrinNano开发的激光雷达自主导航无人车控制系统,分为硬件驱动模块、激光雷达SLAM建图模块、自主路径规划模块、电机运动控制模块、远程监控调试五大模块。可实现室内环境地图构建、定点自主巡航、避障行驶、远程指令下发与状态回传功能,能够完成封闭场景下自主
154
0
Shell
人工智能
PCDN共享经济平台
产品系统
该平台构建了覆盖设备接入、数据核算与资金结算的全生命周期业务闭环。在设备管理端,系统支持设备实时状态上报,精准采集在线时长、带宽贡献量等核心数据,并配套“人工+智能”双重审核机制,确保入网设备符合网络环境标准;用户端提供全维度设备列表查询,直观展示运行状态与累计贡献。在收益核算端,平台搭建了每日自动
129
0
Java
物联网
应急管理系统
产品系统
本系统是一套专为应急管理部门打造的一体化应急管理平台,旨在实现对辖区企业、商家店铺、生产设施、检测设备、监控设备的全维度集中管控与智能预警。一、基础信息管理模块建立辖区企业及商家店铺的统一信息库,涵盖企业基本信息、生产设施台账、安全责任人、应急预案、风险等级评估等核心数据,实现“一企一档”的精细化管
119
0
Java
工业互联网
选煤厂精准人员定位系统
产品系统
Vibe Coding
人员定位系统UWB定位:基于超宽带技术的精准定位(定向基站1个即可定位,全向基站需3个)位置追踪:实时推送人员位置数据(pp数据)定位卡管理:绑定/解绑人员与定位卡历史轨迹:查询人员历史定位记录智能照明控制系统控制方式说明批量控制手动控制多盏灯(全开/半开/关闭)定时控制按时间自动开关灯朝夕控制根据
141
0
Python
企业服务
当前共35个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
DAPP
渗透测试
小程序轻应用
MFC
Basic
Node.js
Java
Unity3D
C++
ES6
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多