Python

Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
Python语言框架
Python是一门诞生于1991年的高级、解释型编程语言,由吉多·范罗苏姆创造。其核心设计哲学强调代码的极简性和可读性,尤其依赖清晰的缩进来定义代码结构,这使得它语法接近英语,非常易于学习和使用。作为动态类型语言,它为快速开发和原型设计提供了极大的灵活性,并支持面向对象、命令式、函数式等多种编程范式。Python的巨大优势在于其拥有一个由庞大活跃社区支撑的丰富第三方库生态系统(PyPI),覆盖了几乎所有应用领域:无论是Web开发(Django, Flask)、数据科学(Pandas, NumPy, Matplotlib)、人工智能(TensorFlow, PyTorch)还是自动化脚本和系统运维,都能找到成熟高效的工具库。这种“开箱即用”的特性使其成为解决各类实际问题的“瑞士军刀”,兼具强大的功能与简单的语法。
开发组织  吉多·范罗苏姆
grasp产品系统
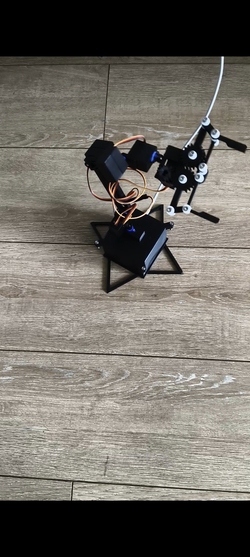
SphereGraspProjectDescriptionAroboticarmthatcanconnecttolargemodels,welcometechnicalexchanges,officialwebsite:www.pcquick.cnPCBproductiongotohttps://w
70Python智能硬件
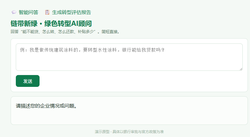
本软件面向中小微供应商绿色转型场景,提供知识库检索(TF-IDF+BM25)、绿色转型智能问答、结构化评估报告生成三大核心功能。企业用户通过表单输入基本信息、行业类型、产线状况及链主绿色采购要求后,系统自动检索知识库,匹配相关政策、行业标准与同类转型案例,生成文本格式的《绿色转型评估报告》。报告内容
260C++金融
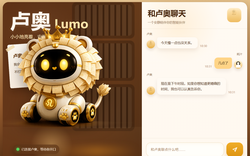
项目由“卢奥”角色、Web聊天界面、本地安全代理和LumoEngine设计组成。已实现接入DeepSeek的流式多轮对话、连续上下文管理、角色化温暖回复、精确北京时间问答、连接状态和异常提示,以及APIKey后端隔离;用户可通过浏览器与智能伙伴实时交流。系统进一步设计了用户档案、关系状态、长期记忆、
280Python人工智能
我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话
270C++人工智能
后面我再补充我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话
210Python人工智能
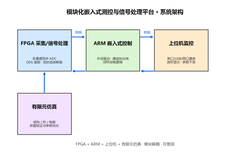
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
461C++智能硬件
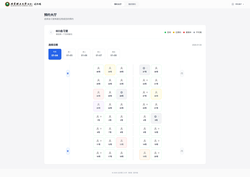
平台由空间预约、可视化座位管理、AI人脸识别、边缘智能分析、无感签到签退、岗位状态监测、异常事件处理、规则引擎及数据看板等模块组成。用户可按日期、场所和座位查看空闲、已预约、使用中及不可用状态,并在线完成预约和记录查询。现场摄像设备将授权区域的视频流接入边缘计算节点,由边缘侧视觉算法执行人脸检测与识
200Java边缘计算
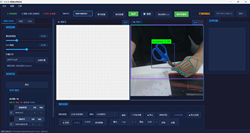
系统提供两种互斥的检测模式。检测模式基于YOLO目标检测识别零件状态,通过类别标签自动判断每个工序的OK或NG状态,NG状态具有粘性锁定特性。规则SOP模式基于几何条件判断,结合YOLO目标框和MediaPipe手部关键点,识别取件、检测、放回、限位读取四类工序,其中检测工序支持内窥镜拍照触发,限位
490C++智能硬件
主要以接入不同厂商及不同协议监控摄像头为主,ipc和nvr。并且主要实现功能有下面5个点:1.直播拉流,2视频回放,3.智能算法监控包含了(吸烟,无人,人流统计)4.摄像头ptz操控,5.不同上下游厂商设备及联推送和拉取,视频回放包含(本地sd卡及云存储)。对接客户包括:toG有:昌平公安/长沙交通
300C音视频多媒体
1.与团队配合完成跨平台异构神经网络框架开发优化,将公司算法落地效率从一周提升至一天。2.海思sd3403,爱芯,安霸等平台10个以上芯片导入,解决算法落地问题,优化算法性能。3.完成公司arm及x86上cnn算子性能优化,性能优于ncnn及tengine4.解决客户提出的算法落地芯片问题平均解决周
330C++人工智能
系统架构:搭建ROS协同控制框架,设计多阶段任务状态机,完成多节点全流程自动化调度与进程间通信。视觉导航:集成纯视觉定位方案实现自主定位与建图,定位精度3cm、硬件成本降低30%。上位机调试:基于WebSocket编写Linux端数据交互程序,实时回传底层运行数据、图像与运动路径,便于线下调试
510C++智能硬件
大模型算法产品系统
同步完成BMS、WOC、CSMC业务管理系统;对接边缘算力硬件,完成Qwen视觉大模型私有接口适配,自主编写告警事件解析脚本,处理图片抽帧、识别结果接收存储,落地边缘端AI视觉复核告警业务。
300Java边缘计算
设计并实现“消息监听→过滤→上下文组装→大模型生成→人工审核→延迟发送”的完整对话链路;构建RAG检索增强模块:对知识库文档分块、调用embedding接口生成向量,基于余弦相似度检索策略,并实现embedding失败时按关键词字面匹配的降级方案;实现Hermes长线记忆:持久化联系人画像与关系阶段
370Python人工智能
系统由树莓派端(服务端)和手机端(客户端)组成,树莓派端主要功能包括:1.蓝牙RFCOMM通信服务:启动蓝牙RFCOMM服务端等待手机连接,接收手机端发送的控制指令(切换预览模式/校准模式/预压模式、设置分辨率、触发校准等),并向手机端实时回传视频流数据和射击评分数据。2.实时视频流预览:驱动CSI
380Python智能硬件
线光谱共聚焦位移传感器的功能可分为四个层面。一、硬件系统光源模块产生覆盖可见光波段的宽光谱白光,通过光纤传输至色散镜头。色散镜头利用特殊透镜将不同波长的光在光轴上聚焦于不同位置,形成一把波长编码的“光学尺”。反射光沿光路返回至光谱仪,同轴式结构让入射光与反射光路径一致,无测量盲区。光谱信号处理模块由
520C++智能硬件
轮式机器人产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
540C人工智能
智能实验方案自动生成:研究人员通过自然语言提交实验目标,系统自动检索文献、设计实验方案。多机器人任务调度与协同:通过多机器人–多任务调度模块,统一管理和分配实验任务——机械臂负责近距离精密操作(如移液、夹取),AGV负责实验室内的长距离样本与物资转运——实现多机器人的高效协同作业。高精度液体处理:配
520C++项目任务
自动泊车项目产品系统
A核与R核跨核通信模块,前后左右环视摄像头模块,多路鱼眼相机模块,雷达模块,超声波模块,掼导模块,GPS模块,融合感知模块,地图融合模块,地图建图模块,规划模块,巡航模块,泊入泊出模块,车辆控制模块,显示与交互控制模块等.提供功能完善,交互友好的自动泊车系统
420C++自动驾驶
本项目以一台搭载树莓派和激光雷达的轮式小车为核心,集成了以下几个完整的功能模块:1、离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)
900C++机器深度学习
本系统分为三个核心模块:音频采集与预处理模块:以16kHz采样率采集环境声音,在ESP32-S3上实时完成预加重、分帧、加汉明窗等预处理流水线,并提取40维×32帧MFCC特征图;轻量级CNN推理模块:自设计3层卷积神经网络(Conv2D+MaxPooling+GlobalAveragePoolin
970C物联网
当前共138个项目more
×
寻找源码
源码描述
联系方式
提交