首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
机器人
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
Windows
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
QT
基于PyQt5的桌面与边框交互应用
产品系统
本项目包含三大核心功能模块。一是桌面UI交互模块:实现了无边框透明窗口渲染、鼠标拖拽定位、右键菜单以及静态图与动态图切换。二是AI对话交互模块:独立编写了基于本地Ollama大模型的API调用脚本,完成连接与多轮对话验证。三是工程化打包部署模块:使用PyInstaller将项目封装为独立exe,攻克
37
0
Python
人工智能
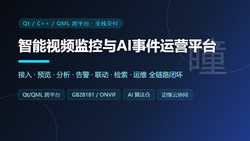
智能视频监控与AI事件运营平台
产品系统
平台按四层架构设计:视频接入网关层支持RTSP/RTMP/ONVIF/GB28181/WebRTC多协议接入与硬解码、GPU渲染;AI分析引擎层提供算法仓与规则引擎,支持人脸、车牌、周界、行为等事件识别;应用层包含Qt多分屏实时预览、时间轴回放、AI告警中心、智能运维健康度大屏、地图指挥调度、移动端
44
0
C++
人工智能
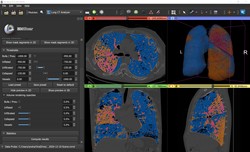
医学肌肉影像自动分割
产品系统
解决医学CT影像的自动分割,疾病检测通过ai影像算法实现对CT影像的自动化分割,根据影像算法得出的结果,再根据ai算法分析疾病情况,出具诊断结果,最后给出分析图片和诊断报告
42
0
QT
人工智能
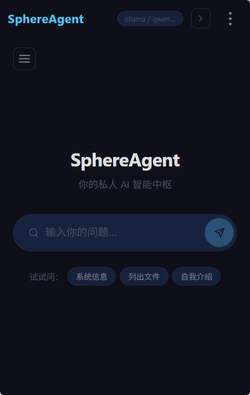
agent
产品系统
SphereAgentInstallationInstructionsThisprojectonlysupportsWindowssystems.SuggestusingWindowsversion10orhigher.ThisprojectadoptstheMITopensourceprotoco
40
0
Python
人工智能
本地文档知识库与AI问答系统
产品系统
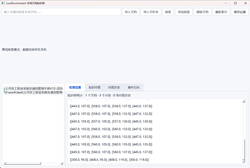
系统支持TXT、Markdown、文本型PDF和DOCX文档导入,也可递归扫描整个资料文件夹。通过SHA-256文件指纹识别未变化文档,避免重复建立索引;使用重叠分块和SQLiteFTS5建立本地全文检索,并为中文连续关键词提供匹配兜底。检索结果展示文件名、片段编号、完整路径及原文内容。系统提供本地
89
0
C++
企业服务
AI 工作流平台开发 / Qt 桌面端 / 插件化架构 / 可定制
产品系统
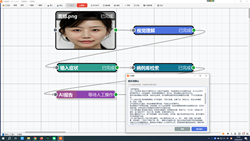
1. 可视化自由编排支持节点拖拽、自由连线,任意拼接业务逻辑,按需搭建自动化工作流,无需编程,灵活百搭。2. 持续扩展能力平台可不断新增功能节点,持续叠加新功能。支持批量压缩、批量签名、文件批量处理等自动化操作,能力无限迭代。3. AI智能驱动依托AI智能分析数据、识别内容,自动给节点下发执行指
117
0
C++
人工智能
EngineerCAD智能机械工程图系统
产品系统
系统支持导入STEP/XCAF零件和装配模型,自动生成主视、俯视、左视及等轴测视图;提供隐藏线处理、第一角法和第三角法、自动尺寸标注、样式设置、尺寸拖拽及撤销重做。支持全剖、半剖、偏移剖、局部剖、断裂、辅助和局部放大等派生视图。装配体可生成明细表与序号气泡,工程可保存为专用项目文件,并导出DXF、多
106
0
C++
工业互联网
local vector searcher
开源项目
1.加载指定目录的markdown、txt、html、pdf等文件,并进行本地化存储。2.支持按语义对文档进行搜索。3.支持用户以问答的方式回答用户的问题。
69
0
Python
人工智能
BIM协同远程AI存储系统
产品系统
文件上传与下载:支持文档、图片、视频、压缩包等多格式文件高速上传与批量操作;支持断点续传,保障大文件下载完整连续存储与版本管理:支持文件夹创建、重命名、移动、删除等目录操作;自动留存历史版本,可追溯或恢复至任意历史版本共享与协作:生成自定义共享链接,灵活设置密码、有效期及访问权限;支持团队共享文件夹
99
0
C++
企业服务
无人机物流追踪地面站软件
产品系统
1.实时位置追踪:收件人通过订单ID关联对应无人机,在地图上实时查看餐品当前位置、飞行轨迹及预计送达时间2.多机状态监控:调度人员通过管理后台同屏查看全机队飞行状态,支持按无人机编号筛选,异常设备自动高亮告警3.配送阶段提示:界面清晰展示“已取餐→配送中→即将送达”各阶段状态,让用户实时掌握配送进度
124
0
C++
智能硬件
ROS2视觉大模型机器人系统
产品系统
系统支持USB摄像头及深度相机图像采集,结合视觉算法识别目标物体,通过大语言模型完成语义理解及智能问答,并根据识别结果控制机器人完成导航、动作执行及语音播报。同时支持ROS2节点通信、状态发布、设备管理、日志输出及多模块协同运行,实现机器人整体业务流程闭环。
78
0
Python
人工智能
磁铁自动工件抓取规划
产品系统
1、项目包含钢板图像采集预处理模块、钢板轮廓特征提取模块、磁吸受力仿真计算模块、最优抓取点寻优模块、抓取点位可视化输出模块、机械手坐标导出模块六大核心模块。2、通过工业相机采集钢板实物图像,依托图像算法提取钢板外形、孔洞、折弯区域,力学模型测算磁铁吸附承载力,自动筛选受力平衡、避开缺陷区的抓取点位,
88
0
C++
人工智能
工业数据配置软件
产品系统
主要应用与C#上位开发,与下位机通信数据配置,快速进行数据点位定义配置。对项目中的配方设计,数据报警配置,运动点位参数配置,报警数据配置,点位IO数据定义。在上位开发与下位数据通信中启到数据一一的对应,方便数据之间的快速定位,让数据绑定更加的方便,减少数据配置的重复定义。
119
0
C#
工业互联网
智能焊接引导系统
产品系统
在光学定位空间内,基于unity、openXR采集手持追踪器的位置数据,对轨迹数据后处理后控制机器人完全复刻手持引导器的移动动作及轨迹,结合激光线扫传感器数据精确识别焊缝并调整轨迹。功能包括:1)系统校准:计算光学定位空间到机器人空间的坐标系转换矩阵;2)工件配置:导入需要焊接工件模型并将现实中工件
136
0
C++
人工智能
基于Qt的跨平台AI视觉识别插件
产品系统
具备跨平台运行能力,可无缝搭配各类传统收银软件使用,核心功能为AI视觉识别商品,通过摄像头捕捉商品图像,快速识别商品名称、规格、单价等信息,自动同步至收银软件,无需人工手动找选录入;支持识别记录查询、识别精度调节,具备异常识别提醒功能,可手动修正识别结果;适配不同光线、角度的收银场景,识别速度快、准
192
0
C++
人工智能
课堂行为检测系统
产品系统
1、项目具体功能模块本系统包含六大功能模块:①视频采集与预处理模块(对接教室内摄像头,完成抽帧与图像增强);②人体检测与跟踪模块(检测学生及教师位置,实现跨镜头连续跟踪);③行为识别模块(识别举手、站立、趴桌、扭头交谈、低头看手机等细粒度动作);④注意力分析模块(基于头部姿态与视线估计,计算学生关注
142
0
Python
人工智能
同声翻译工具软件
产品系统
本系统是一款基于微软语音服务的同声翻译工具软件,专为跨国会议、涉外商务谈判及多语言协作场景设计,支持实时录制扬声器声音与麦克风声音,实现语音识别、实时翻译、音频保存与会议记录生成。主要功能模块如下:1.双轨录音功能:支持录制扬声器声音(捕捉他人发言)与麦克风声音(捕捉自己发言),确保会议中各方发言内
92
0
C++
人工智能
企业本地知识库问答系统
开源项目
Vibe Coding
本项目包含四大核心功能模块,各模块功能如下:1.RAG核心检索与生成模块,支持Markdown格式文档的批量导入、自动解析,完成文本智能切分、语义向量化处理,基于FAISS构建本地向量索引,实现精准语义召回与大模型增强生成,输出贴合文档内容的精准答案;2.桌面端GUI交互模块,基于PyQt5开发可视
208
0
Python
人工智能
监控区域车辆车牌动态高性能检测监控
产品系统
1.摄像头、网络摄像头、视频、图片中车辆车牌实时检测,位置反馈;2.可自由配置MOG2/车牌识别模型/性能优化/API等参数配置;3.其流程为:-**MOG2车辆检测**:基于背景差分算法检测运动车辆-**轻量级车牌识别**:使用HyperLPR3识别车牌-**ROI区域检测**:可配置检测区域,仅
217
0
Python
人工智能
工业级高精度 2D/3D CAD/CAM 核心引擎与路径规划系统
产品系统
功能介绍(必填):>1.二维CAD实体框架与渲染:内置完整二维矢量引擎,支持点、线、圆、弧等多态实体的高速自绘渲染,支持撤销/重做(Undo/Redo)与复杂图形布尔运算。3D模型切片降维(Slicing):支持导入STL三维模型,根据自定义层高进行高精度的Z平面网格相交计算,将3D模型精准降维为适
222
0
C++
人工智能
当前共36个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
postgres
机器深度学习
Torch
DB2
音视频多媒体
渗透测试
Yii
H5
R
Laravel
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多