首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
QT
嵌入式Linux离线地图SDK(Qt/QML+MapLibre)
产品系统
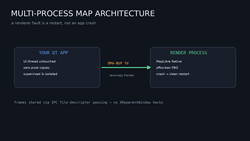
功能模块:MVT瓦片管线(pbf/mvt解码、内存+磁盘两级缓存、增量更新)、MapLibre原生渲染集成、Qt/QML控件封装(主线程合成与渲染线程帧同步)、设备画像驱动的缓存与显存预算、多进程渲染隔离与崩溃自动恢复、轨迹与路径叠加层。支持ARM64交叉编译与全系Linux发行版打包。
11
0
C++
汽车
软件开发
产品系统
模拟现代战争,根绝各国公开军事装备水平,进行模型加载入库,多方调动部署,分海、陆、空、卫星等全面作战,全球覆盖范围,达到多方作战,战争推演的目的(加密)
39
0
C++
项目任务
短波调幅广播台级管理系统与200W短波发射机激励器
产品系统
1.台级管理系统功能台级管理系统采用B/S架构,通过浏览器访问,主要功能包括:系统登录:输入账号、密码登录系统,默认账号admin,支持权限控制。首页设备列表:左侧显示已定义设备列表,点击设备后右侧实时加载并刷新监测数据。设备状态通过颜色区分:灰色为离线,绿色为在线空闲,黄色为在线工作中。参数设置:
73
0
C
智能硬件
基于arm-linux的电能质量监测数据网关
产品系统
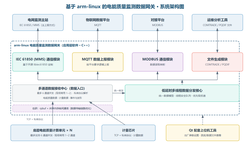
设备作为数据网关枢纽,所有数据先进多通道接收中心、再统一分发转发,包含以下功能模块:1、多通道数据接收中心:最多支持6个底层计算单元并发接入(现场常用1~2通道),TCP+私有协议解析电能质量数据、事件与波形,并对接计量芯片采集电能计量数据;离职前正在构建rpbuf+共享内存的核间通信方式优化传输链
41
0
C++
物联网
智能安防管理平台
产品系统
安防智能管理平台—功能介绍一、平台概述安防智能管理平台是一套面向多行业安防场景的一体化集成管理软件,核心解决报警主机、视频监控、门禁控制、开关量采集等多个安防子系统之间的互联互通与智能联动问题。平台采用模块化架构设计,支持多厂商、多协议设备统一接入,通过规则引擎实现跨系统自动化联动,为园区、金融、司
81
0
C
物联网
万用表自动化校准系统
产品系统
本项目核心功能是实现多工位下数字万用表LCD显示内容的自动识别,并控制机械手实现插拔,移动,按按钮,拧旋钮,并支持按量程确认小数点位数。具体功能模块包括:图像预处理模块(裁剪、缩放、灰度化、高斯模糊、Otsu二值化)、小数点检测模块(基于三个候选窗口的暗像素占比进行argmax比较,结合量程表判断当
113
0
C++
工业互联网
智能快递柜系统
产品系统
设计并实现了一套完整的快递智能投递系统,包含快递员终端(ARM开发板)、用户取件终端(ARM开发板)和网页管理后台(CGI)三个子系统。快递员可通过终端完成登录、注册、包裹投递;用户通过终端输入8位取件码完成自助取件;管理员通过网页后台实时查看柜格状态、投递记录和快递员信息。
124
0
C++
物联网
基于多场景的智能家居系统
产品系统
整套系统三层架构:1)边缘决策层:STM32F103ZET6作为本地核心,采集温湿度、光照、毫米波人体雷达,基于有限状态机FSM做场景判断;2)传感节点层:ESP32负责环境采集、蓝牙BLE设备接入,通过自定义UART帧与STM32通信;3)人机&云端层:GEC6818(S5P6818)ARMLin
146
0
C++
智能硬件
压力分布检测分析系统
产品系统
负责整套上位机软件开发,基于QTC++搭建客户端程序,设计复杂分层UI交互界面。采用TCP/UDP协议与下位机设备通信,通过多线程实现异步数据接收,解决大数据并发丢包问题;基于QCustomPlot开发实时波形图表,完成数万测点数据动态展示,集成历史数据存储、回放查询、超限数据分析功能;利用Open
112
0
C++
工业互联网
5-20串 BMS
产品系统
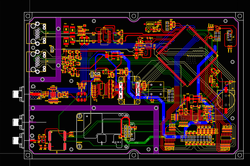
主控芯片MCU负责数据的处理和逻辑控制模拟前端负责采集电芯电压,温度IICCANSPIUART等外设负责数据的采集或者传输对温度,电流,电压等参数进行保护
84
0
C
开发工具
无人机物流追踪地面站软件
产品系统
1.实时位置追踪:收件人通过订单ID关联对应无人机,在地图上实时查看餐品当前位置、飞行轨迹及预计送达时间2.多机状态监控:调度人员通过管理后台同屏查看全机队飞行状态,支持按无人机编号筛选,异常设备自动高亮告警3.配送阶段提示:界面清晰展示“已取餐→配送中→即将送达”各阶段状态,让用户实时掌握配送进度
128
0
C++
智能硬件
基于X-光成像的异常检测系统
产品系统
该系统是为配套硬件定制的一套包含硬件控制、用户管理、数据管理、图像检测、AI检测子系统等多功能于一体的软件系统。硬件控制模块通过以太网、串口、USB等方式实现与硬件控制单元的通讯,如PLC、X-Ray发射器、X-Ray成像控制器、异常执行机构等,从而实现对硬件设备的操控;用户管理模块实现了角色分配与
107
0
C++
机器深度学习
ROS2视觉大模型机器人系统
产品系统
系统支持USB摄像头及深度相机图像采集,结合视觉算法识别目标物体,通过大语言模型完成语义理解及智能问答,并根据识别结果控制机器人完成导航、动作执行及语音播报。同时支持ROS2节点通信、状态发布、设备管理、日志输出及多模块协同运行,实现机器人整体业务流程闭环。
80
0
Python
人工智能
基于QT开发的一托七高精度丝杆伺服标定平台系统
产品系统
系统以QT开发的上位机作为控制核心,采用多线程架构。驱动板通过8路拓展串口实现一转多连接,减少接口。伺服电机与传感器之间采用Modbus通信。上位机协同控制多通道独立通信,完成多路传感器的一键标定。伺服控制模块独立可拓展,适配多类产品接口测试与验证,提高系统复用性。
157
0
C++
工业互联网
基于N32平台多传感器配套控制器
产品系统
该产品采用双核架构。主核运行裸机程序,负责双路传感器数据通信、多控制器级联通信、对外RS485数据通信、与通讯模块数据交互以及与副核数据通信;副核基于RT-Thread构建多任务系统,负责数据通信、UI显示、按键检测及姿态检测。双核之间通过UART交互。UI显示采用LVGL进行界面交互控制。
146
0
C++
人工智能
护路神(异物入侵检测)系统
产品系统
下位机:通过对激光雷达所采集实时点云进行分析,融合视频图像识别目标类型,针对不同的目标类型产生对应的事件上报至上位机;接收来自上位机的协议指令并执行上位机:综合下位机上报的事件产生不同等级的告警客户端:提供全网所监测路段的实时监控,并提供历史数据的查询及报表分析
108
0
C++
机器人
单目视觉跟踪仪跨平台控制软件
产品系统
实现分步式快速标定、优化PNP位姿求解加速、大范围动态目标跟踪、多设备TCP通信同步、Windows/Linux/ARM/麒麟多系统编译适配;配套产线调试工具、示波器数据解析程序,集成CI自动化编译测试流程,支持上层扫描软件统一调用跟踪接口。
120
0
C++
智能硬件
筛网智能控制系统
产品系统
1、传感器模块:负责图像数据采集2、感知模块:过滤液留置线线位置检测3、通信模块:tru、modbustcp通信4、控制模块:基于数字信号控制液压缸升降。
122
0
C++
人工智能
无人驾驶感知相关知识
产品系统
1碰撞检测模块:预测物体会不会碰撞+碰撞后如何检测出来已经碰撞2目标检测模块:使用传统或深度学习检测具体的货物容器(托盘,货架,料笼),厂区的行人,头盔,车辆等3避障检测模块:360°雷达检测避障,可对高于8cm的静态物体进行检测,不针对特定物体,不依赖数据集,移动物体通过多传感器相机和雷达融合输出
120
0
C++
自动驾驶
工业数据配置软件
产品系统
主要应用与C#上位开发,与下位机通信数据配置,快速进行数据点位定义配置。对项目中的配方设计,数据报警配置,运动点位参数配置,报警数据配置,点位IO数据定义。在上位开发与下位数据通信中启到数据一一的对应,方便数据之间的快速定位,让数据绑定更加的方便,减少数据配置的重复定义。
123
0
C#
工业互联网
当前共36个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
Vala
FLASH
自然语言处理
Red
Diesel
能源
DB2
H5
NIO
Delphi
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多