首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
音视频多媒体
政务
医疗健康
汽车
机器人
社交
低代码
物流仓储
能源
脚本插件
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
Linux
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
EmbeddedSystem
嵌入式系统 (Embedded System) 是一种以应用为中心,以计算机技术为基础,软硬件可裁剪,对功能、可靠性、成本、体积和功耗有严格要求的专用计算机系统。它通常嵌入在更大的设备或机器中,用于控制、监视或辅助其运行,广泛应用于工业控制、消费电子、汽车电子、物联网(IoT)、医疗仪器和航空航天等领域。其核心特点包括专用性强、实时性好、可靠性高及资源受限。
基于NXP LS1043的数据采集平台
产品系统
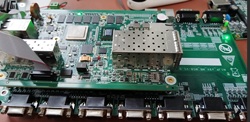
LS1043A板卡硬件架构图如图1所示,主要接口为 内存:4G,DDR4; QSPINORFLASH; EMMC/SD卡; 两路网口; IFC接口外挂FPGA(数据采集及上电时序管理); 外扩一个msata硬盘; 预留有3路PCIEX1接口; 引出两个USB和SPI接口,作为调试用。
28
0
C
工业互联网
海思盘古 M900 信创平台
产品系统
海思M900多形态信创整机适配;完成星光麒麟系统WiFi、马达驱动移植;华大HC32F460EC固件开发:多款电量计、HUSB311PD充电、NTC温控风扇、USB/网络唤醒、矩阵键盘、电池管理适配;实现UEFI与ECI2C从机通信。配套Qt开发麒麟/统信系统集控客户端。
39
0
EmbeddedSystem
智能硬件
RK3588嵌入式AI视觉检测系统
产品系统
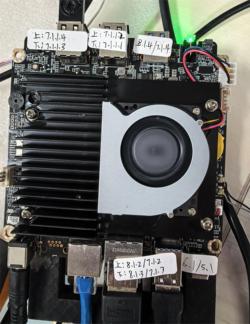
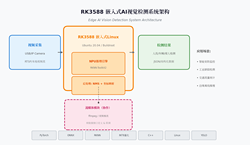
项目包含视频采集、AI推理、业务告警和实时预览四大功能模块。支持USB摄像头及RTSP网络摄像头的双路取流接入,通过预置的YOLO目标检测模型对画面进行实时分析。能够精确识别特定目标,实现人员检测、区域侵入实时告警以及车流量自动统计功能。在1080P高分辨率下达到35fps实时处理,系统完全在本地闭
54
0
Torch
智能硬件
臻识相机 VZ_LPRC_ACTIVE_ENCRYPT 加密逆向工程
产品系统
Vibe Coding
项目包含从协议分析到最终控制的全链路工具集。加密协议分析模块:从盒子端定位libVzLPRSDK.so原生库,通过strings/nm提取加密符号表(AesCtrDecrypt/GetEncryptKey/SetEncrypt等),分析Base64→AES→Base64的加密流程。密钥提取模块:从运
72
0
C
智能硬件
线光谱共聚焦位移传感器
产品系统
线光谱共聚焦位移传感器的功能可分为四个层面。一、硬件系统光源模块产生覆盖可见光波段的宽光谱白光,通过光纤传输至色散镜头。色散镜头利用特殊透镜将不同波长的光在光轴上聚焦于不同位置,形成一把波长编码的“光学尺”。反射光沿光路返回至光谱仪,同轴式结构让入射光与反射光路径一致,无测量盲区。光谱信号处理模块由
52
0
C++
智能硬件
ai眼睛
产品系统
V821AR智能眼镜是一款集第一视角采集、AI智能交互、云端数据传输与多设备协同于一体的轻量化智能穿戴设备,主打免手持、全场景智能辅助作业,具备IPC视频采集、短时录像、AI图像识别、智能语音对话、高清录音、云端同步、小程序管控及蓝牙联动等全套功能,可与V81设备组合使用,构建完整AR智能交互系统。
71
0
C++
人工智能
投屏器
产品系统
旭联科技投屏器是一款面向办公、教学、商用场景的一体化无线投屏硬件设备,主打高兼容、低延迟、高稳定性的投屏服务。设备全面适配手机、电脑、平板等各类终端,兼容新旧投影仪、显示器、电视等大部分显示设备,解决传统投屏设备适配性差的难题。产品优化升级传输协议,有效降低画面延迟、杜绝卡顿断连问题,支持有网、无网
61
0
C++
音视频多媒体
RK3588+A7 FPGA+ AD7606+WIFI+5G+北斗+IEPE
产品系统
模块分类核心硬件配置技术指标与默认配置主控核心系统主控芯片(SoC)RockchipRK3588(4×A76+4×A55,内置6TOPSNPU)系统内存(LPDDR4)双通道2片LPDDR4;支持4GB/8GB可选配置(默认4GB)高速存储(eMMC)容量支持8GB—256GB可定制(默认32GB)
84
0
C++
工业互联网
农用激光除草机器人
产品系统
通过RGB与深度摄像头来控制激光云台瞄准杂草并发射激光烧毁杂草,同时集成了垄距识别以及幼苗高度峰值识别的功能,可应对不规整的环境,可以完成单体任务以及多机配合。
60
0
Basic
人工智能
运动相机
产品系统
4K高清实时预览与本地回放播放功能整机支持4K@30fps高清图像采集、硬件ISP图像处理,实现低损耗实时画面预览输出;依托瑞芯微MPP,将原始YUV图像做色彩校正、电子防抖、3A自动曝光处理后,生成H.265高清码流,本地屏幕实时同步渲染预览,画面无卡顿、拖影。同时内置多媒体本地播放器,支持SD卡
130
0
EmbeddedSystem
人工智能
基于 ROS2 Humble 的激光雷达自主导航无人车控制系统
产品系统
本项目为基于ROS2Humble与JetsonOrinNano开发的激光雷达自主导航无人车控制系统,分为硬件驱动模块、激光雷达SLAM建图模块、自主路径规划模块、电机运动控制模块、远程监控调试五大模块。可实现室内环境地图构建、定点自主巡航、避障行驶、远程指令下发与状态回传功能,能够完成封闭场景下自主
105
0
Shell
人工智能
智能电饭锅
产品系统
1、LVGL大屏GUI模块:4.3寸480×800竖屏,LTDC驱动RGB屏+GT911电容触摸,状态栏+主菜单+进度条三段式界面,SPISRAM扩展显存。2、RFID食材识别模块:RC522RFID读写(SPI13.56MHz),通过UID区分白米、糙米、糯米等不同米种,自动匹配煮饭参数。3、HX
125
0
C++
智能硬件
洁美AI清洁机器人
产品系统
1、3种清洁模式模块:单扫(边刷+滚刷+吸尘)、单洗(喷水+刮水)、混合(全执行器协同),三种模式执行器组合切换,带模式切换防卡死保护。2、3路液位管理模块:清水、污水、清洁液三路液位,各3阈值预警保护,电容式液位传感器+滑动平均滤波,液位异常自动停机保护。3、工作站自动回充模块:红外粗对位→沿信号
102
0
C++
智能硬件
台球桌清洁机器人
产品系统
1、4轮全向移动模块:4轮麦克纳姆轮底盘,CANOpenSDO协议驱动,实现±2cm精度全向移动,支持前后左右斜向任意方向平移。2、4套对位方案模块:轮毂对位(±1cm球桌边沿红外精确定位)、清洁对位(清洁机构对准台面)、回充对位(地检红外+白纸黑点视觉定位±5mm)、远距对位(红外粗对位±5cm)
92
0
C++
智能硬件
圆形底盘多板协同与传感融合
产品系统
1、12路超声波+6路TOF全向避障模块:主板管右半圈、副板管左半圈,双板协同实现360°全向避障覆盖,超声波分时触发防串扰。2、超声波+TOF数据融合测距模块:近距用TOF激光测距(精度高)、远距用超声波测距(量程远),两者数据融合实现近远距测距无缝切换。3、RS485双板协同模块:主板(STM3
79
0
C++
智能硬件
差分底盘与 ROS 上位机对接
产品系统
1、编码器测速模块:利用STM32定时器编码器模式(TI1+TI2四倍频)实时采集500线编码器脉冲,换算成左右轮线速度,作为PID调速和里程计解算的输入。2、IMU九轴姿态解算模块:读取MPU9250的加速度计、陀螺仪、磁力计数据,用互补滤波算法融合六轴姿态,并对磁场干扰做屏蔽处理,输出稳定的航向
96
0
C++
智能硬件
183cm机器人设计预研(未完成)
产品系统
项目完成了一套约1.64米人形双足机器人机械概念装配设计,包含胸腔、胯部、左右腿、左右臂、前臂、小腿、电机安装位、轴承支撑、齿轮传动、十字关节和面板骨架等模块。Fusion360模型中装配实例约335个,采用模块化结构组织,便于后续调整关节比例、传动布局和安装空间。项目同时规划了UE4引擎中的机器人
85
0
C
机器人
STM32_步进电机项目
产品系统
可以驱动各种物联网设备的硬件,并且能精准控制其转动角度、或转动幅度,既可以正转、也可以反转,可以进行各种简单重复的操作,无需人工手动操作,大大提高物联网设备的智能特性
57
0
EmbeddedSystem
智能硬件
LVGL项目
产品系统
通过LVGLOSD,可以进行嵌入式设备(或者物联网设备)的各种参数配置,类似手机的UI设置;具体功能,可以根据项目需要,进行常规UI实现;另外,也可以调用实时调用SDK的各种API接口
71
0
EmbeddedSystem
智能硬件
飞控、无人机图传
产品系统
1。实时显示飞控端经纬度、温度、电压、信号强度等2.实时显示飞控端视频,视频帧率可达1080p3.飞控端可以由遥控器实时控制飞行姿态和距离等4.飞控端可以执行除视频传输之外的其它特定任务,尤其在军用场景
69
0
EmbeddedSystem
智能硬件
当前共51个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
CMake
汇编
Diesel
金融
Solidity
MongoDB
分布式
Fiddler
Unity3D
Rust
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多