首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
音视频多媒体
政务
医疗健康
汽车
机器人
社交
低代码
物流仓储
能源
脚本插件
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
算法模型
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
EmbeddedSystem
嵌入式系统 (Embedded System) 是一种以应用为中心,以计算机技术为基础,软硬件可裁剪,对功能、可靠性、成本、体积和功耗有严格要求的专用计算机系统。它通常嵌入在更大的设备或机器中,用于控制、监视或辅助其运行,广泛应用于工业控制、消费电子、汽车电子、物联网(IoT)、医疗仪器和航空航天等领域。其核心特点包括专用性强、实时性好、可靠性高及资源受限。
车道线检测和建图
产品系统
后面我再补充我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话
24
0
Python
人工智能
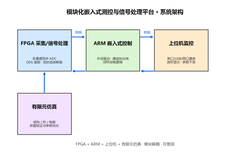
模块化嵌入式测控与信号处理平台(FPGA + ARM + 上位机)
产品系统
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
53
1
C++
智能硬件
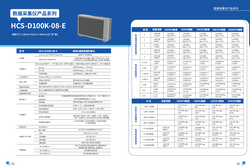
高速数据采集仪
产品系统
本产品(单台温度采集设备)满足以下要求:(1)温度采集速率支持最大100KSa/s/通道采样率;(2)上位机可以实时显示和存储56路采集数据;(3)每通道24位ADC,温度典型分辨率为0.1℃;(4)数据记录器采集模式;(5)内置并行数据流,每台设备的8路是完全意义上的同步;(6)8位组隔离数字I/
24
0
C
科学研究
线光谱共聚焦位移传感器
产品系统
线光谱共聚焦位移传感器的功能可分为四个层面。一、硬件系统光源模块产生覆盖可见光波段的宽光谱白光,通过光纤传输至色散镜头。色散镜头利用特殊透镜将不同波长的光在光轴上聚焦于不同位置,形成一把波长编码的“光学尺”。反射光沿光路返回至光谱仪,同轴式结构让入射光与反射光路径一致,无测量盲区。光谱信号处理模块由
52
0
C++
智能硬件
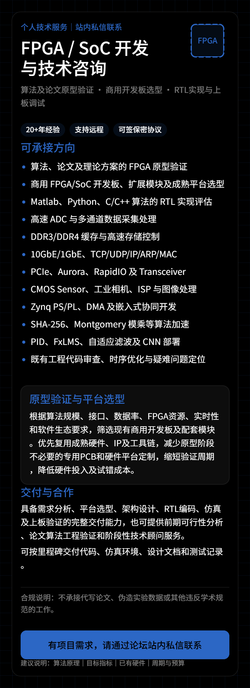
【承接FPGA/SoC开发与技术咨询】20年以上经验|高速接口|数据采集|图像处理|网络协议栈|算法
产品系统
主要可协助:论文算法或数学模型的FPGA实现可行性评估Matlab、Python、C/C++算法的定点化与RTL架构设计高速ADC、CMOSSensor及多通道数据采集DDR3/DDR4缓存、高速数据汇聚与网络传输TCP/UDP/IP、Ethernet、PCIe、Aurora、RapidIO等接口图
38
0
Basic
科学研究
支持ST脚本,逻辑编程的远程IO
产品系统
可独立运行,并级联相互逻辑控制的,远程Io脱离被动执行的解决方案。plc功能:设备采用纯B/S网页架构,无需安装任何上位机软件,电脑、平板浏览器直接访问设备IP,即可完成程序PLC脚本编辑、编译、下发、配置、远程调试、运行全流程。
42
0
EmbeddedSystem
工业互联网
41核FPGA实时信号处理与安全控制IP全栈体系
产品系统
Vibe Coding
1、功能模块(41IP/11品类):状态估计(8):KF-1D/EKF/UKF/AKF/SR-KF等卡尔曼变体全系数字滤波(9):IIR低通/FIR全系(低通/高通/带通/带阻)/CIC抽取/EMA电池模型(4):Thevenin-1RC/2RC,PNGV,EIS阻抗谱数学库(4):BlockFlo
70
0
Python
机器人
运动相机
产品系统
4K高清实时预览与本地回放播放功能整机支持4K@30fps高清图像采集、硬件ISP图像处理,实现低损耗实时画面预览输出;依托瑞芯微MPP,将原始YUV图像做色彩校正、电子防抖、3A自动曝光处理后,生成H.265高清码流,本地屏幕实时同步渲染预览,画面无卡顿、拖影。同时内置多媒体本地播放器,支持SD卡
130
0
EmbeddedSystem
人工智能
铝锭称重数据采集与合格证打印系统
产品系统
Vibe Coding
1、数据采集模块:支持串口(RS232/RS485)与网口(TCP)两种通讯方式接入电子秤,兼容多种称重协议(文本帧/十六进制帧),具备帧校验、去抖稳定判定、断线自动重连功能,采集与UI线程严格分离,不丢帧。2、合格判定与自动打印:接收稳定重量后,自动与预设的合格区间比对,判定合格/不合格(偏轻/偏
132
0
C++
边缘计算
无人车控制系统
产品系统
本项目无人车针对散货码头场内转运场景,集成底层底盘精准控制、智能路径自主行驶、L2级辅助自动驾驶三大核心功能模块,全方位适配港口复杂行驶工况与转运作业需求,具体功能如下:1.线控底盘全维度控制功能:实现无人车底盘核心执行部件的电气化、精准化、实时化控制,涵盖线控转向、线控刹车、线控油门三大核心模块。
118
0
C++
自动驾驶
QEMU二次开发
产品系统
本平台基于QEMU实现嵌入式设备的全面模拟,主要功能包括:支持ARM、RISC-V、X86等多种处理器架构的虚拟化运行,可模拟完整的板级硬件环境,包括CPU、内存、中断控制器、定时器、GPIO、UART、SPI、I2C、以太网等常见外设;提供快照保存与恢复功能,支持任意时刻的系统状态回退;内置指令级
150
0
C++
开发工具
数控木工车床 CAM软件
产品系统
参数化截面轮廓设计支持6种内置形状类型:直切、老型、葫芦、Xa型、球型、圆,以及基于JSON模板的自定义形状(TemplateShape)轮廓由圆弧段和直线段组合而成,支持Y轴对称和X轴对称约束支持段间倒角(Fillet/Chamfer),自动求解段间交点和切点提供图形化参数编辑面板(各形状专用Wi
138
0
Basic
智能硬件
基于多模态传感器的行人位置检测
产品系统
1、传感器模块:多模态传感器实现数据采集2、感知模块:利用多模态算法检测行人空间位置3、通信模块:感知结果与控制系统信息传输4、用户层模块:显示检测结果,并用于用户操作。
99
0
C++
人工智能
rv1126b 智能相机
产品系统
支持MIPICSI摄像头输入(如SC450AI/IMX415等),具备高分辨率图像采集能力,支持自动曝光(AE)、自动白平衡(AWB)、自动增益(AGC)等ISP图像处理功能。
136
0
C++
智能硬件
具身智能小车
产品系统
基于大模型驱动的具身智能巡检小车,面向新能源场站等复杂环境,实现自主导航、动态避障与智能巡检。融合SLAM建图与路径规划算法,支持多点巡检与多机器人协同作业。内置视觉与语音多模态感知能力,可完成仪表读数识别、设备状态分析及异常预警。结合大模型推理能力,实现巡检策略优化与自主决策。支持数字孪生与远程交
205
0
Caffe
自动驾驶
基于STM32的智能视觉监控与分析系统
产品系统
1.多传感器数据采集,集成DHT11温湿度传感器、光敏传感器等实现环境参数监测,实现人机交互机制:矩阵键盘输入时OLED实时显示,支持多模式切换2.数据存储管理:W25Q32Flash存储历史数据,支持数据持久化和断电保护,SQLite数据库管理,包含传感器数据表、操作记录表、事件统计表3.通信协议
160
0
C++
智能硬件
智能摄像头(电梯)
产品系统
1.电梯运行监测通过智能摄像头监测电梯运行次数、开关门次数、运行里程、运行时长、钢丝绳弯折次数等2.视频监控手机、电脑等多终端远程查看环境视频3.AI视觉实时视频行为分析、人脸识别、目标检测电动车、自动统计坐梯人数等4.视频推流搭建ZLM视频流服务器,使用RSTP协议向外推流实时监控,web端HTT
143
0
C++
智能硬件
轨道车控制系统
产品系统
实时监控模块:通过Java后端与嵌入式硬件对接,采集轨道车位置、速度、电量、故障码等数据,在Vue前端构建可视化大屏,支持多维度实时展示。智能调度模块:基于Python开发的算法模型,结合厂区生产计划与轨道资源占用情况,自动生成最优调度路径,减少空驶与等待时间。故障预警模块:利用AI技术对设备运行数
194
0
Java
工业互联网
5G远程无人智能车
产品系统
1、项目具体功能模块包含3大核心模块:①树莓派4B硬件控制模块(负责小车动力、转向的指令输出);②纯视觉场景标识识别模块(处理操场环境视觉数据);③场景决策与动作执行模块(根据识别结果输出操作指令)。2、项目主要功能描述:以树莓派4B为控制核心,搭载视觉设备采集操场环境信息,实时识别操场跑道线并实现
234
0
EmbeddedSystem
机器深度学习
aloha复现
产品系统
人类示范的模仿学习在机器人技术中表现出令人印象深刻的性能。然而,大多数成果专注于桌面操作,缺乏执行一般实用任务所需的移动性和灵巧性。在这项工作中,我们开发了一个模仿移动操作任务的系统,这些任务是双手的,并且需要全身控制。我们首先介绍MobileALOHA,这是一个低成本的全身远程操作系统,用于数据收
182
0
Torch
人工智能
当前共28个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
CMake
汇编
Diesel
金融
Solidity
MongoDB
分布式
Fiddler
Unity3D
Rust
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多