首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
医疗健康
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
车载应用
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C++
C++是一门由Bjarne Stroustrup于1980年代在贝尔实验室开发的通用编程语言,其设计初衷是“带类的C”,即在C语言的基础上增加了面向对象编程等特性。它完美继承了C语言的高效性和底层控制能力(如指针和内存直接操作),同时引入了类、封装、继承、多态等面向对象机制,以及模板、泛型编程、异常处理、标准模板库(STL)等现代特性,使其成为一个兼具高性能和高抽象层次的多范式语言。C++以其极高的执行效率和灵活性著称,既可用于开发操作系统、游戏引擎、嵌入式系统、高频交易等对性能极度敏感的底层系统,也能构建大型复杂的桌面应用和服务器软件。然而,这种强大和自由也带来了显著的复杂性,学习曲线陡峭,需要程序员手动管理内存并深入理解语言细节。尽管面临现代语言(如Rust、Go)的挑战,但凭借其成熟的生态、庞大的代码遗产和持续的标准化演进(C++11/14/17/20),C++至今仍是系统级开发和高性能计算领域不可或缺的基石语言。
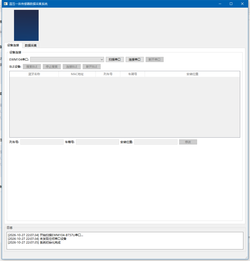
蓝牙数据接收与分析系统
产品系统
本项目是一套面向车底传感器的Windows上位机采集软件,由六个模块组成:1、蓝牙连接模块:串口扫描与连接BLE主从模块,用AT指令把模块配置为主机,搜索周围传感器并把名称/MAC列出,选中后连接并进入透传模式,断开/重扫前自动清理旧连接与设备缓存。2、状态监测模块:一键读取设备状态,展示压力、温度
39
0
C++
物联网
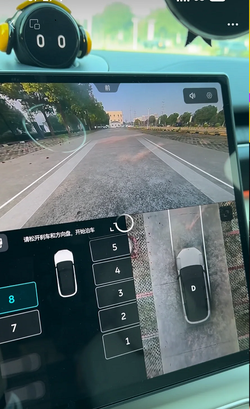
蔚来汽车NT1.2/NT2.0平台智能驾驶系统低速SUD
产品系统
SAPA视觉融合泊车辅助:依托环视+超声融合感知,自动识别各类车位,自主控制车辆泊入、泊出普通停车位,支持窄车位、无划线间隙车位泊车,提升日常停车便利性。PSAP换电站泊车辅助:面向蔚来二代换电站的专用泊车辅助,自动控制车辆精准驶入换电工位、对准举升位置,简化换电泊车操作,提升换电流程效率。
36
0
C++
汽车
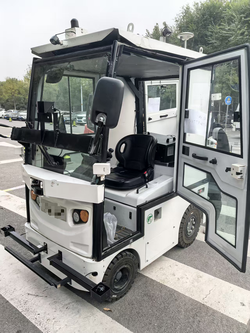
L4园区末端物流无人车
产品系统
高精定位与自主导航RTK+激光SLAM+视觉融合厘米级定位,GPS弱覆盖区域(树荫、建筑夹缝、厂房通道)也能稳定定位;支持高精地图模式/无图自主导航两种方案;支持园区内多目的地、动态重规划,遇到封路、占道自动绕路、重新选路。全场景感知与动态避障激光雷达、环视相机、毫米波、超声波多传感器融合;识别行人
41
0
C++
汽车
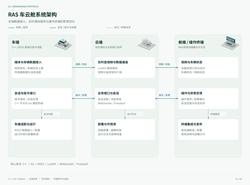
RAS 车云舱全栈与远程辅助驾驶平台
产品系统
平台覆盖车辆及传感器数据接入、实时音视频、车辆状态展示、远程操作交互和移动端设备连接管理。通过服务端与客户端协议对接,实现会话管理、连接状态反馈和车辆数据同步,并支持Web、Android、iOS多端联调。交付内容覆盖前后端代码、部署配置、接口说明与使用文档,可用于远程监控、物联网设备接入及现有系统
59
0
C++
汽车
能上网,带有智能音箱的行车记录仪
产品系统
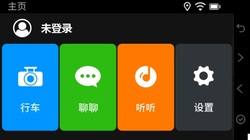
行车记录仪,录制视频。支持ADAS,还能通过4G上网,用户能通过语音点播歌曲,故事。使用同样的设备的用户可以互相加群聊天。设备通过BT连接汽车音响,也可以通过喇叭播放声音。
77
0
C++
智能硬件
嵌入式Linux离线地图SDK(Qt/QML+MapLibre)
产品系统
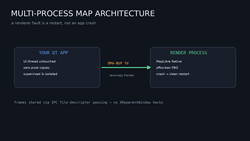
功能模块:MVT瓦片管线(pbf/mvt解码、内存+磁盘两级缓存、增量更新)、MapLibre原生渲染集成、Qt/QML控件封装(主线程合成与渲染线程帧同步)、设备画像驱动的缓存与显存预算、多进程渲染隔离与崩溃自动恢复、轨迹与路径叠加层。支持ARM64交叉编译与全系Linux发行版打包。
90
0
C++
汽车
RoboMaster 哨兵机器人 SLAM 自主导航系统
产品系统
系统包含环境建图、自主定位、全局路径规划、局部动态避障及自主巡逻模块。融合激光雷达与惯性传感器数据构建赛场地图,根据目标位置规划行驶路线,并在行进过程中避开动态障碍物;结合回环检测与重定位功能,提高建图质量与定位稳定性,实现机器人全场自主巡逻。
190
0
C++
人工智能
robomaster机器人装甲板识别
产品系统
系统包含图像预处理、装甲板检测识别、目标运动预测及实时推理模块。结合传统视觉与深度学习模型,实现敌方机器人装甲板的实时检测与识别;利用卡尔曼滤波进行运动预测补偿,提升复杂光照和运动场景下的识别稳定性,并通过处理流程优化满足机器人实时决策需求。
138
0
C++
机器人
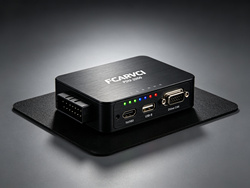
pdu汽车诊断设备
产品系统
本项目是FCARVCI车辆通信接口(VCI)软件框架,采用“应用层—框架层—协议层—硬件驱动层”分层架构,为汽车诊断设备提供统一、跨协议、多标准的通信底座。主要功能模块包括:一是标准接口层,完整实现J2534、D-PDU(ISO22900-2)、RP1210三大国际诊断标准接口,兼容原厂诊断软件与第
108
0
C++
汽车
软硬件结合的4G定位管理系统
产品系统
本项目是一套软硬件结合的4G定位管理系统,主要包含以下功能:1.设备管理:支持定位终端录入、编号绑定、设备信息维护、在线状态及最后上报时间查看。2.定位数据接收:终端通过4G网络定时上报经纬度、定位时间及设备状态,平台完成数据解析和持久化存储。3.地图定位:在地图中展示设备最新位置,可查看定位时间、
103
0
C++
智能硬件
便携式无人机探测雷达
产品系统
由雷达主机,操控终端,三脚架,供电单元等组成,能够实现快速、准确侦察、分类识别低空目标和地面运动目标,能引导光电系统对目标进行跟踪与识别,引导反制设备系统对敌方侦察无人机进行摧毁。
92
0
C++
项目任务
自动驾驶进程监控功能安全
产品系统
通过注册高通底层库实现和safetysail的通信,通过串口通信,实现soc上所有safety相关进程的健康状态的监控,通过注册pin脚的回调函数,实现硬件层面的异常监控,根据fhti的要求上报各种异常和非健康状态
127
0
C++
自动驾驶
车在音频app
产品系统
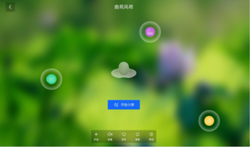
1.**全景声音乐模块**:基于WANOS编解码技术,实现高品质在线全景声音乐播放与渲染。2.**有声书模块**:基于WANOS编解码音频播放,支持断点续播、后台播放、蓝牙电话打断恢复等车载场景能力。3.**零压空间(互动式空间音频)**:每个屏幕上的小球代表一个独立声音对象,音频帧与实时坐标精准绑
99
0
C++
汽车
STM32自适应车型触摸显示测试平台
产品系统
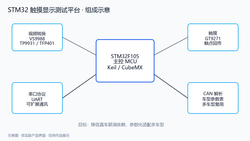
平台提供SD卡Bootloader与APP分区升级能力,便于治具固件迭代。通讯方面实现串口模块并制定可扩展协议,用于与上位或其他模块交互。显示方面联调VS9988、TP9931、TFP401等视频转换芯片,适配多种分辨率输出。触摸方面实现GT9271等触摸控制与触点回传,便于验证触摸链路。车型适配方
203
0
C++
智能硬件
RV1126公交场景流媒体环视系统
产品系统
系统包含uboot启动、开机logo、分区与多种升级方式(如工厂/自动/手动等)。Kernel侧支持GPIO、按键、串口、CAN,以及VS9988、TP2912等视频相关芯片联调。多媒体侧基于RKmedia完成影像显示(含VI/RGA/VO等路径)、OSD叠加与视野调整。应用侧提供串口与CAN协议、
145
0
C++
物联网
RK3568车载流媒体环视系统
产品系统
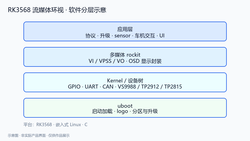
启动与升级方面支持uboot加载、开机logo、分区表制作与系统升级相关流程。驱动与外设方面覆盖GPIO、按键、串口、CAN,以及VS9988、TP2912、TP2815等视频转换芯片的I2C联调,并使用设备树进行板级配置。多媒体方面基于rockit完成影像相关VI/VPSS/VO链路,以及OSD等
145
0
C++
音视频多媒体
CMS AHD旁路输出与可编程触发全链路
产品系统
实现从SOC视频接口经桥片到AHD输出的旁路链路,涉及AMT630M、TP2912等转换与输出相关芯片联调。支持多路可编程触发,可配置极性,并处理多路之间的互斥与优先级,避免冲突触发。触发与相关参数可写入存储,由MCU侧执行或释放,保证掉电后规则可恢复。提供PC侧配置工具,完成协议对接以及配置的导入
86
0
C++
汽车
商用车CMS LVDS双摄电子后视平台
产品系统
平台核心是左右路影像采集、处理与双屏显示,支持ACC相关亮熄屏策略,以及基于车CAN优先GPIO与私有CAN的左右屏交互。链路侧支持SerDes透传I2C读取温度、感光等传感器数据,并完成PWM背光控制与异常检测。显示侧完成显示桥芯片驱动适配,支持硬件改版后的迁移联调。安全与过检方面提供失效编码类U
116
0
C++
音视频多媒体
AVM全景算法
产品系统
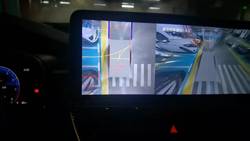
四路摄像头全景拼接,鱼眼镜头的畸变矫正,openGL的渲染加速,以及熟练运用opencv图像处理!基于VisualStudioPC端仿真AVM全景图像开发,以及摄像头标定,拼接算法软件的仿真开发,并将算法移植嵌入式平台!车位的自动识别,辅助APA功能开发
132
0
C++
汽车
车载仪表屏
产品系统
实时接收中控数据,解析指令,根据实际指令,将解析后的数据发送给仪表盘,仪表盘按照规定的协议,对数据进行处理,或显示,或切换页面,或播放自定义动画。界面也支持一件换肤等功能。
135
0
C++
汽车
当前共54个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
K8S
硬件测试
内容平台
GFS
Rust
金融
IoT
Antd
websocket
图像识别
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多