首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
人工智能
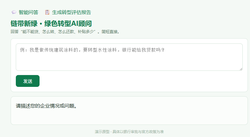
链带新绿绿色转型智能问答评估系统
产品系统
Vibe Coding
本软件面向中小微供应商绿色转型场景,提供知识库检索(TF-IDF+BM25)、绿色转型智能问答、结构化评估报告生成三大核心功能。企业用户通过表单输入基本信息、行业类型、产线状况及链主绿色采购要求后,系统自动检索知识库,匹配相关政策、行业标准与同类转型案例,生成文本格式的《绿色转型评估报告》。报告内容
73
0
C++
金融
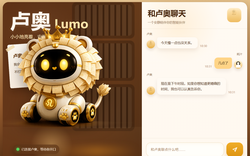
卢奥 Lumo 陪伴型具身智能机器人系统
产品系统
Vibe Coding
项目由“卢奥”角色、Web聊天界面、本地安全代理和LumoEngine设计组成。已实现接入DeepSeek的流式多轮对话、连续上下文管理、角色化温暖回复、精确北京时间问答、连接状态和异常提示,以及APIKey后端隔离;用户可通过浏览器与智能伙伴实时交流。系统进一步设计了用户档案、关系状态、长期记忆、
56
0
Python
人工智能
AI 微信智能对话机器人「M3 Agent」
产品系统
Vibe Coding
设计并实现“消息监听→过滤→上下文组装→大模型生成→人工审核→延迟发送”的完整对话链路;构建RAG检索增强模块:对知识库文档分块、调用embedding接口生成向量,基于余弦相似度检索策略,并实现embedding失败时按关键词字面匹配的降级方案;实现Hermes长线记忆:持久化联系人画像与关系阶段
53
0
Python
人工智能
基于CH591D与BLE戒指控制的电子脉冲理疗设备固件
产品系统
Vibe Coding
系统主要包括BLE设备扫描连接、HID按键识别、三级强度控制、低频与高频脉冲切换、疗程计时、强度渐升渐降、断线自动重连和安全关断等功能。用户通过蓝牙戒指单键即可在关闭、一档、二档和三档之间循环切换。设备能够根据不同档位输出相应频率、脉宽和强度的电脉冲,并在疗程结束、蓝牙断开、低电压或异常情况下自动关
81
0
Basic
智能硬件
基于ROS2和离线语音识别的智能轮式机器人原型
开源项目
Vibe Coding
离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)。多模态动作控制:基于ROS2Humble和C++,实现了麦克纳姆轮底盘的精准运动控
95
0
C++
人工智能
Minimal-Agent:自主接单 AI 智能体系统
产品系统
Vibe Coding
本项目包含七大功能模块:1、任务执行引擎:LLM工具调用循环,集成16个工具(计算、时间、GitHub搜索、网页浏览、文档检索、文件读写等),Agent自主规划并执行任务2、知识库问答:RAG混合检索(LLM查询扩展+RRF排名融合),回答带来源引用,有效降低幻觉3、双记忆层:mem0语义记忆(向量
164
0
Python
人工智能
基于BiGRU的中文孤立词手语识别系统
产品系统
Vibe Coding
整体主要基于CSL500中文手语数据集进行。结果表明,本文训练的模型在测试集上的识别准确率达到了97.56%,并且大多数类别的识别准确率都在90%以上,整体效果较为稳定。部署测试中,经过量化优化后的模型能够在树莓派平台上实现较稳定的实时推理,基本满足实际运行需求,这验证了该系统在真实场景下具备一定的
170
0
Java
人工智能
AI玩具前后端平台另配小程序管理平台
产品系统
Vibe Coding
这个项目是一套面向AI玩具、陪伴机器人和智能语音硬件的完整平台,主要功能包括:智能语音对话:支持唤醒、录音、VAD、语音识别、LLM对话和语音合成。个性化智能体:可配置角色人设、提示词、模型、工具、记忆和知识库。长期记忆:保存聊天记录,形成用户偏好和长期互动记忆。成长与互动:支持成长进度、任务、奖励
120
0
Python
人工智能
基于YOLOv11+Vue的农作物病虫害监测与预警系统设计
产品系统
Vibe Coding
系统包含四大核心模块:1.图像检测模块:基于YOLOv11s模型实现10类水稻害虫实时检测,mAP@0.5达0.8404;2.预警分析模块:集成CropFormer与规则引擎,对虫害等级进行智能评估并推送预警;3.农技咨询模块:本地部署DeepSeek-R1大模型,提供病虫害防治知识问答;4.后台管
115
0
Python
人工智能
小依
产品系统
Vibe Coding
小依是一个有虚拟形象的AI情感陪伴助手,具备三大核心能力:长期记忆(通过PostgreSQL+向量检索记住用户的喜好、经历和重要时刻,对话中能主动提起过去的事)、自适应性格(根据每次互动动态调整性格参数,从初识时的谨慎温柔到熟悉后的活泼亲密,千人千面)、多模型路由(智能选择最合适的LLM处理不同强度
171
0
Java
人工智能
LinguaFlow AI:AI 课程资料学习助手
产品系统
Vibe Coding
项目支持上传或整理PDF、音频等学习资料,并对资料内容进行文本提取、OCR/ASR识别、摘要生成、重点解释和课程材料归档。系统可以根据学习材料生成更易理解的总结内容,辅助用户进行复习、预习和知识点整理。项目部署在RaspberryPi服务器上,目前正在进行过小规模用户测试。
123
0
Python
人工智能
图书馆智能座位管理系统
产品系统
Vibe Coding
系统划分四大核心功能模块:1.座位预约模块:提供可视化座位地图,支持按楼层、时段筛选预约,可一键取消预约;2.身份签到信誉模块:接入人脸识别签到签退,配套信誉积分体系,违约扣积分、低分限制预约;3.AI违规监管模块:集成YOLOv8图像识别检测占座行为,支持学生违规举报、管理员审核处置;4.数据统计
152
0
Spring
人工智能
无人快递车 LiDAR 数据链路 · 速腾 / 禾赛统一 Capture
产品系统
Vibe Coding
系统包含五大模块:1)多型号LiDAR统一Capture抽象层,支持禾赛/速腾/Mid360/Fairy/Velodyne等7+型号;2)运动补偿与时间戳处理子模块,统一start_stamp/end_stamp填充与纳秒精度对齐;3)PTC优先+本地dat回退的标定参数加载兜底机制,保障LiDAR
140
0
C++
人工智能
TC264智能车在线调参工具
产品系统
Vibe Coding
本项目实现了一套面向TC264智能车的在线调参工具,核心功能包括串口Telemetry采集、结构化日志解析、滚动时间窗指标计算和规则化调参建议输出。工具可对车辆运行过程中的yaw_error_rms、yaw_error_peak、roll_peak_to_peak、servo_jitter_rate
160
0
C++
智能硬件
基于ROS 2的YOLOv8目标检测机器人视觉系统
产品系统
Vibe Coding
1.基于ROS2Humble搭建机器人通信框架,实现多节点分布式开发,支持传感器数据实时采集与传输;2.集成YOLOv8目标检测算法,实现对行人、车辆、障碍物等多类目标的实时识别与跟踪,检测帧率稳定在30FPS以上;3.提供目标坐标输出、ROS话题发布功能,可直接对接机器人导航、避障等上层模块,支持
141
0
C++
人工智能
FPGA与python实时通讯以及SAC神经网络训练
产品系统
Vibe Coding
FPGA数据采集与加速模块:基于Verilog/VHDL开发,负责多路传感器数据的同步采集、硬件滤波及特征提取,确保原始数据在纳秒级完成预处理。高带宽实时通讯接口:采用PCIE或万兆以太网协议,开发了定制化的驱动程序,实现了FPGA硬件缓冲区与Python内存空间的低延迟直连。Python端SAC算
167
1
C
人工智能
RAFlow 实时语音听写
产品系统
Vibe Coding
RAFlow是一个桌面端实时语音听写工具,核心功能包括:1)实时语音转写:采集麦克风音频并进行低延迟处理,将语音实时转换为文本;2)全局热键唤醒:支持在任意应用中快速开启/停止听写,无需频繁切换窗口;3)智能文本注入:支持键盘模拟与剪贴板注入策略,将转写结果写入当前焦点输入框;4)系统托盘常驻:后台
194
0
postgres
人工智能
rk3588预测无人机轨迹
产品系统
Vibe Coding
多源图像感知模块:支持RK3588硬件端摄像头实时流、网络视频流多源输入,基于YOLOv8轻量化模型完成无人机目标的快速检测与分类,兼顾检测精度与边缘端推理效率;智能轨迹预测模块:集成卡尔曼滤波算法,对检测到的无人机目标进行运动状态建模,精准预测下一帧位置与运动轨迹,解决目标遮挡、帧率波动导致的跟踪
266
0
C++
人工智能
当前共18个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
图像处理
生活旅游
Hack
COCOS2D-X
HTTPS
安全测试
Scala
Android应用
OpenGL
密码学
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多