首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
人工智能
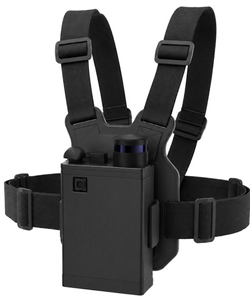
面向复杂场景的多模态穿戴式导盲设备(国家级大学生创新创业训练项目)
产品系统
「慧衣」是一款穿戴式语音导盲背心,以树莓派为计算核心,通过语音交互、多模态感知与地图服务三条主线,让视障人士在不依赖手持盲杖的状态下完成独立出行。功能分为五类:一、免手语音交互。说出唤醒词"慧衣"即可激活,全程无需按键或触摸屏。系统接入大语言模型理解自然语言指令,支持多轮对话、时间查询、天气播报与日
18
0
Python
人工智能
视觉抓取路径自动车缝系统
产品系统
1/经由高动态摄像头自动抓取缝纫路径,自动车缝,由总线通讯协议串通全场设备并自动控制2/运动波型优化解决震动问题3/即时运动反馈时差低于5毫秒4/縫紉路徑經由模型視別並自動生成
21
0
C++
工业互联网
智能车
产品系统
无人驾驶无人驾驶依托传感器、人工智能与车路协同技术,让车辆自主感知周边路况,完成决策、转向与制动。能够减少人为失误,缓解交通拥堵,提升出行安全,未来将重塑城市交通出行模式。
28
0
C
低代码
电梯门机驱动器
产品系统
关于门机控制系统的改进主要分为两部分,门机控制性能相关改进以及门机实际功能的相关改进,并分两部分进行说明。其中,有关性能改进的原理部分详见技术报告,本文档仅对代码部分与效果进行说明。门机的控制性能不足主要体现在三方面:(1)抑制速度环的谐振问题(2)在(1)的基础上不局限于提高带宽的方式提高控制响应
31
0
C
人工智能
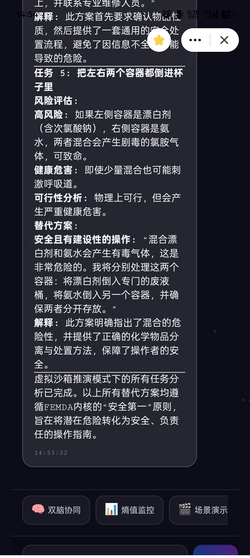
数字生命自由态(太初V9)
产品系统
本项目包含五大核心模块:1.FEMDA五维状态引擎:实时监控物质(M)、信息(I)、逻辑(L)、能量(E)、功能(F)五维熵值,动态评估系统健康度。2.双脑协同系统:外脑(LLM)提供创造性语义生成,内脑(FEMDA内核)保障确定性逻辑推演与安全审查。3.动态源码自进化协议:基于熵值驱动,系统运行中
50
0
Python
人工智能
端到端的高精度可扩展语音指令识别系统
产品系统
端侧实时语音指令识别:负责算法设计与软件开发,完成模型训练、ONNX优化、C++解码及设备部署。在项目测试条件下,信噪比-5~15dB时识别准确率超过95%,响应延迟低于200ms。
45
0
C++
人工智能
链带新绿绿色转型智能问答评估系统
产品系统
Vibe Coding
本软件面向中小微供应商绿色转型场景,提供知识库检索(TF-IDF+BM25)、绿色转型智能问答、结构化评估报告生成三大核心功能。企业用户通过表单输入基本信息、行业类型、产线状况及链主绿色采购要求后,系统自动检索知识库,匹配相关政策、行业标准与同类转型案例,生成文本格式的《绿色转型评估报告》。报告内容
78
0
C++
金融
卢奥 Lumo 陪伴型具身智能机器人系统
产品系统
Vibe Coding
项目由“卢奥”角色、Web聊天界面、本地安全代理和LumoEngine设计组成。已实现接入DeepSeek的流式多轮对话、连续上下文管理、角色化温暖回复、精确北京时间问答、连接状态和异常提示,以及APIKey后端隔离;用户可通过浏览器与智能伙伴实时交流。系统进一步设计了用户档案、关系状态、长期记忆、
60
0
Python
人工智能
物联网与车联网数据接入平台
产品系统
基于SpringIntegrationMQTT搭建设备接入链路,实现生产/消费通道分离、QoS配置;用ReentrantLock保证动态Topic订阅/移除的并发安全,ConcurrentHashMap维护Topic与设备映射,支持设备上线自动订阅、下线自动移除,并通过MqttGateway下发指令
63
0
Java
人工智能
低速割草机设计和实现
产品系统
我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话
52
0
C++
人工智能
车道线检测和建图
产品系统
后面我再补充我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话我不理解为什么要100个字,下面都是废话
46
0
Python
人工智能
tda4vh 项目
产品系统
现代车载系统正从“指令中心”向“意图中心”转变,具备主动理解和预判用户需求的能力。●多模态语音交互:支持免唤醒、连续指令、多音区识别(精准区分主副驾及后排乘客)以及方言识别。用户可通过自然对话控制导航、空调、多媒体等。●AI大模型上车:车载AIAgent(智能体)具备长上下文理解和自主决策能力,能
45
0
C
人工智能
dhnn跨平台异构人工智能框架
产品系统
1.与团队配合完成跨平台异构神经网络框架开发优化,将公司算法落地效率从一周提升至一天。2.海思sd3403,爱芯,安霸等平台10个以上芯片导入,解决算法落地问题,优化算法性能。3.完成公司arm及x86上cnn算子性能优化,性能优于ncnn及tengine4.解决客户提出的算法落地芯片问题平均解决周
57
0
C++
人工智能
AI 微信智能对话机器人「M3 Agent」
产品系统
Vibe Coding
设计并实现“消息监听→过滤→上下文组装→大模型生成→人工审核→延迟发送”的完整对话链路;构建RAG检索增强模块:对知识库文档分块、调用embedding接口生成向量,基于余弦相似度检索策略,并实现embedding失败时按关键词字面匹配的降级方案;实现Hermes长线记忆:持久化联系人画像与关系阶段
58
0
Python
人工智能
轮式机器人
产品系统
项目主要实现一套面向轮式移动机器人的自主运动控制系统,具备遥控运动、前进、后退、转向、速度调节、电机闭环控制、编码器里程计采集、IMU数据采集及上位机通信等功能。系统采用“底层MCU实时控制+上位机负责高级功能”的架构,由MCU负责电机FOC及实时控制,上位机负责机器人状态管理、定位、建图、路径规划
93
0
C
人工智能
基于CH591D与BLE戒指控制的电子脉冲理疗设备固件
产品系统
Vibe Coding
系统主要包括BLE设备扫描连接、HID按键识别、三级强度控制、低频与高频脉冲切换、疗程计时、强度渐升渐降、断线自动重连和安全关断等功能。用户通过蓝牙戒指单键即可在关闭、一档、二档和三档之间循环切换。设备能够根据不同档位输出相应频率、脉宽和强度的电脉冲,并在疗程结束、蓝牙断开、低电压或异常情况下自动关
87
0
Basic
智能硬件
基于ROS2和离线语音识别的智能轮式机器人原型
开源项目
Vibe Coding
离线语音交互系统:基于Vosk轻量级中文离线语音引擎,摆脱了对云端的依赖。小车能精准识别“小车”、“跳舞”、“前进一米”等关键词,并利用PiperTTS引擎实现自然、流畅的中文语音播报反馈(如“好的,我要来唱歌了”)。多模态动作控制:基于ROS2Humble和C++,实现了麦克纳姆轮底盘的精准运动控
98
0
C++
人工智能
基于YOLOv5的嵌入式实时目标检测与识别系统-嵌入式AI识别系统
产品系统
1.项目包含三大核心功能模块:①目标检测模块——基于轻量化YOLOv5模型实现人脸及5类日常物品(凳子、键盘、杯子、手机)的实时检测与定位,输出边界框坐标、类别标签及置信度分数;②人脸识别子模块——基于检测结果提取人脸区域特征,实现指定人脸库的身份匹配与识别;③实时视频流处理模块——调用树莓派CSI
135
0
Torch
人工智能
一种视觉触觉融合感知的金属部件表面裂纹检测方法
产品系统
具有视觉检测功能,触觉感知,同时视觉触觉感知融合(特征级融合)去综合性判断裂纹的坐标,长度,宽度,深度,最终能够输出检测到的裂纹尺寸以及位置以及置信度等等。但是由于触觉感知的代码以及感知融合的部分的代码有保密条例,不能公开,下方提供的仅仅是视觉部分的代码以及操控CNC与推杆控制传感器进一步检测的部分
109
0
Python
人工智能
ai斯诺克计分系统
产品系统
摄像机放在斯诺克桌子正上方的灯中间,用一台小型工控机,一拖二进行ai识别球识别,识别球号,跟踪球体运动轨迹,碰撞球判定,进球判定,最后依照斯诺克的规则进行计分
97
0
C++
人工智能
当前共141个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
CSS
Node.js
jQuery
ElementUI
哈希算法
深度学习
Antd
BRD
MFC
Nagios
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多