首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
教育校园
物联网
内容平台
生活旅游
机器深度学习
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C++
C++是一门由Bjarne Stroustrup于1980年代在贝尔实验室开发的通用编程语言,其设计初衷是“带类的C”,即在C语言的基础上增加了面向对象编程等特性。它完美继承了C语言的高效性和底层控制能力(如指针和内存直接操作),同时引入了类、封装、继承、多态等面向对象机制,以及模板、泛型编程、异常处理、标准模板库(STL)等现代特性,使其成为一个兼具高性能和高抽象层次的多范式语言。C++以其极高的执行效率和灵活性著称,既可用于开发操作系统、游戏引擎、嵌入式系统、高频交易等对性能极度敏感的底层系统,也能构建大型复杂的桌面应用和服务器软件。然而,这种强大和自由也带来了显著的复杂性,学习曲线陡峭,需要程序员手动管理内存并深入理解语言细节。尽管面临现代语言(如Rust、Go)的挑战,但凭借其成熟的生态、庞大的代码遗产和持续的标准化演进(C++11/14/17/20),C++至今仍是系统级开发和高性能计算领域不可或缺的基石语言。
面向嵌入式边缘平台的轻量化金属表面缺陷检测系统
产品系统
系统包含图像采集、图像预处理、缺陷检测识别、结果展示与结果记录几个模块。前端接入工业相机或摄像头采集金属工件图像,经过缩放、归一化等预处理后送入轻量化目标检测模型;模型输出缺陷类别(划痕、凹坑、锈斑等)及其boundingbox,在画面上框选并标注置信度。界面支持实时画面预览、检测结果统计、缺陷类型
18
0
C++
人工智能
(linux)实时视频监控+AI人脸识别
产品系统
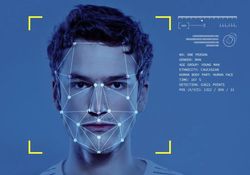
接入多路实时视频流,搭载AI人脸识别算法,支持人脸抓拍、身份比对、白名单与黑名单管理。可自动触发告警、抓拍存证,支持人员进出记录检索、轨迹回溯。兼容本地与云端部署,适配病房、门诊等场所,实现无感识别、实时预警,方便快速核验人员信息。
15
0
C++
人工智能
超低时延WIFI图传
产品系统
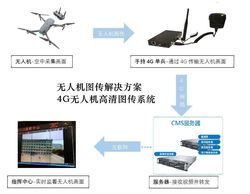
支持高清医疗视频实时无线传输,基于优化WiFi协议实现超低时延,稳定输出内镜、超声等影像。具备抗干扰、丢包重传机制,保障画面流畅无明显拖影。可对接手持超声、内窥镜等设备,支持图像编码压缩、信号状态监测,适配移动医疗现场,摆脱有线束缚。
16
0
C++
人工智能
实时内窥镜视频+手术引导AR
产品系统
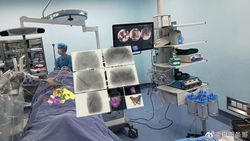
该产品对接内窥镜实时视频流,融合术前三维重建数据,通过AR将病灶、血管、危险区域轮廓叠加在术中画面。支持配准追踪、路径标注、距离测量,可实时提示安全边界,同步记录影像数据,辅助医生快速定位目标,精准规划操作,降低手术风险。
15
0
C++
人工智能
万生汇超级市场
产品系统
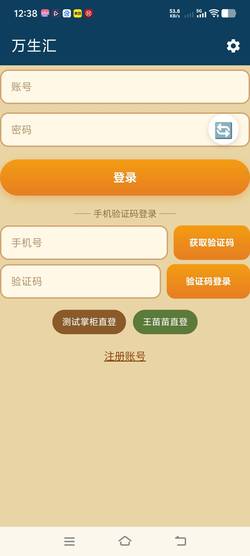
万生汇支持商品上架、需求求购发布、技能接单、同城跑腿货运、家政服务等多类型订单发布与撮合。内置万生汇付担保结算模块,资金由持牌机构隔离托管,确认履约完成后放款,规避交易欺诈。项目基于Flutter+FastAPI开发,支持安卓APP与网页端访问,搭载智能供需匹配能力,覆盖实物买卖、劳务服务全链路,普
36
0
C++
人工智能
3D激光扫描仪-360度旋转
产品系统
Vibe Coding
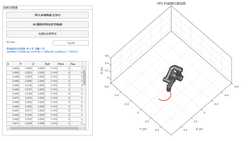
基于Web网页的机电一体化设备管控平台。集成了舵机云台控制系统,搭载激光雷达,可通过Web界面实时调节扫描仪的水平角度,并对雷达扫描到的点云数据进行体积测量、帧叠加累积、3D建模和数据导出。
57
0
C++
人工智能
Android 14 RK3568 / Openharmony 6.1 适配RK3588 开发板
产品系统
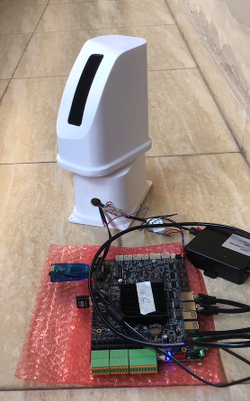
1、屏幕显示,包括mipi,lvds,edp,hdmi类型的屏幕,适配不同的分辨率以及显示方案2、屏幕触控,电磁触控,触控优先级问题,根据客户需求适配相关驱动并且解决触摸多点,断点卡顿等问题3、USBHID业务,根据客户需求适配USBHID报告描述符以及相关功能4、摄像头人脸识别5、指纹校验6、加密
89
0
C++
人工智能
机械臂逆运动学求解器
产品系统
可直接根据机械臂的urdf提取dh参数,自动推导逆运动学解析解表达式。所得结果自动调用符号计算工具验证,验证通过后生成c/c++代码。在Linux笔记本上测试,单个位姿的逆解求解速度为5~10微秒,10000个位姿测试结果为0漏解,0错解,可以正确处理单个奇异和不同奇异组合叠加的工况,奇异区域轨迹跟
66
0
C++
人工智能
星语AI
产品系统
Vibe Coding
1)AI对话引擎:接入LongCat多模态模型,内置11种人设模式与话题守卫,支持多轮上下文、联网与本地双模式、每日免费额度与签到积分;回答后自动生成「你可能还想问」追问建议,并支持对话消息的修改(一次一条)、回退重生成与删除。2)中文拼音输入法:完整拼音输入(候选、翻页、中英切换、标点),词库V4
83
0
C++
人工智能
污水厂密闭空间智能巡检系统
产品系统
数据采集与实时监测:实时采集生反池溶解氧、温度、pH、ORP、氨氮等水质参数,以及视觉识别曝气盘曝气效果,实现运行数据集中监测。智能巡检管理:支持自动巡检与人工巡检,按预设任务执行巡检,记录巡检结果,形成电子巡检台账。异常预警与报警:对水质参数超限、设备故障及运行异常进行识别和预警,辅助运维人员及时
85
0
C++
人工智能
安卓智能跑步机
产品系统
1、本产品有rk628rgb转lvds屏和背光、串口、codec音频、RTC、陀螺仪、WIFI、BT、NFC等各模块,使用的是android14系统,集成了WidevineL3认证和集成谷歌gms,可出货给国外,客户人群面向全球。
71
0
C++
智能硬件
番茄自主采摘机器人(RK3588 + ROS2 全栈整机交付)
产品系统
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
142
0
linux
机器人
漏洞挖掘
产品系统
AI挖取漏洞是指利用机器学习、深度学习等人工智能技术,对软件源代码、系统配置及网络流量进行自动化扫描与分析,精准识别SQL注入、跨站脚本、逻辑缺陷等各类安全漏洞,并自动验证其可利用性与危害等级,同时结合上下文生成代码级修复建议,从而替代传统人工渗透测试中大量重复、低效的劳动,实现从“发现—验证—修复
104
0
C++
人工智能
黑龙江北安市文旅ai对话玩偶
产品系统
1.软硬件协同:基于ESP32-S3与小智开源固件架构,结合Python后端实现智能语音终端接入。2.AI能力集成:支持接入大语言模型、语音识别与语音合成服务,实现自然语言交互。3.动态角色管理:采用云端配置方案,可通过管理后台调整AI角色、提示词及知识库。4.表情交互:利用厂家现有显示模块及表情控
87
0
C++
人工智能
上位机控制软件
产品系统
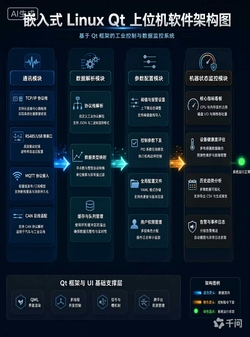
床品类,基于Qt/C++开发嵌入式Linux上位机控制界面,实现设备状态监控、参数配置、数据采集、报警管理、日志记录、通信联调等功能。支持串口、网口通信,兼容TCP/UDP、Modbus等常用工业协议,界面稳定、响应及时,可独立完成从需求分析到交付部署的全流程。
119
0
C++
人工智能
AI产品
产品系统
项目包含四大核心功能模块:1.AI视频人数统计:基于YOLO实时检测人体,支持进出判定线、帧过滤与去重逻辑,提供人数统计、时段报表与客流曲线Web后台。2.移动侦测与异常告警:利用FFmpeg解析视频帧进行对比与动态区域判定,实现移动物体识别、干扰过滤、异动抓拍、告警推送及历史查询。3.离线人脸识别
76
0
C++
人工智能
基于Vue3的数据可视化后台管理系统
产品系统
拥有登录权限模块、侧边导航菜单、数据仪表盘、折线/柱状图表展示、基础数据查询、筛选、表单录入与导出功能。可直观展示各项指标变化,支持条件筛选查看不同时段的数据,提供简洁易用的管理操作界面。
101
0
Delphi
云计算
统一视频-动作世界模型(机器人操作方向)
产品系统
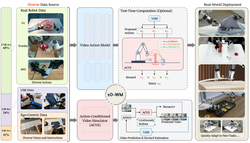
1、项目包含以下核心功能模块:视频动作模型(VAM)模块、动作条件视频仿真器(ACVS)模块、测试时计算(TTC)推理模块、低质量动作修正(LAR)模块、多源异构数据训练管线。2、主要功能描述:VAM模块以共享视频扩散骨干网络(Wan-2.2-TI2V-5B)为基础,接收多视角观测、语言指令和机器人
84
0
C++
人工智能
智能交通监控系统(公司全球化安防产品)
产品系统
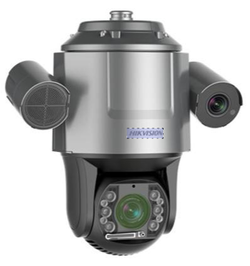
1、项目具体功能模块包括:枪球智能交通组件、违章取证模块、跟踪取证模块、枪球联动复核模块、交通事件检测模块、交通数据采集模块、雷视融合全息数据处理模块、车辆检测与布控模块、雷达标定模块、GPS标定及轨迹处理模块、超速低速取证报警模块、通道占用与离开报警模块、服务区车位检测模块等。2、主要功能描述:系
108
0
C++
人工智能
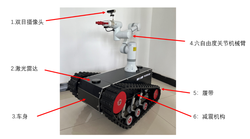
海滩垃圾回收机器人整机(拾取·单件化·分类·抗浪)
产品系统
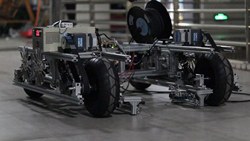
系统包含拾取传送机构、垃圾单件化分离机构、视觉分类机构与抗浪助行机构:传送机构将海滩垃圾自动拾取送入箱体,单件化机构使堆叠垃圾逐个分离便于识别,端侧视觉完成垃圾类别判别,抗浪机构保证在近岸浪涌工况下稳定作业。整机为原型机,已在海滩场景完成多轮跑测,拾取连续作业未出现卡料。
119
0
C++
机器人
当前共81个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
CSS
图像处理
Go
Neuroph
Object-c
Canvas
Fiddler
Smalltalk
Java
websocket
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多