首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
教育校园
物联网
内容平台
生活旅游
机器深度学习
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
Linux
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C++
C++是一门由Bjarne Stroustrup于1980年代在贝尔实验室开发的通用编程语言,其设计初衷是“带类的C”,即在C语言的基础上增加了面向对象编程等特性。它完美继承了C语言的高效性和底层控制能力(如指针和内存直接操作),同时引入了类、封装、继承、多态等面向对象机制,以及模板、泛型编程、异常处理、标准模板库(STL)等现代特性,使其成为一个兼具高性能和高抽象层次的多范式语言。C++以其极高的执行效率和灵活性著称,既可用于开发操作系统、游戏引擎、嵌入式系统、高频交易等对性能极度敏感的底层系统,也能构建大型复杂的桌面应用和服务器软件。然而,这种强大和自由也带来了显著的复杂性,学习曲线陡峭,需要程序员手动管理内存并深入理解语言细节。尽管面临现代语言(如Rust、Go)的挑战,但凭借其成熟的生态、庞大的代码遗产和持续的标准化演进(C++11/14/17/20),C++至今仍是系统级开发和高性能计算领域不可或缺的基石语言。
面向嵌入式边缘平台的轻量化金属表面缺陷检测系统
产品系统
系统包含图像采集、图像预处理、缺陷检测识别、结果展示与结果记录几个模块。前端接入工业相机或摄像头采集金属工件图像,经过缩放、归一化等预处理后送入轻量化目标检测模型;模型输出缺陷类别(划痕、凹坑、锈斑等)及其boundingbox,在画面上框选并标注置信度。界面支持实时画面预览、检测结果统计、缺陷类型
17
0
C++
人工智能
(linux)实时视频监控+AI人脸识别
产品系统
接入多路实时视频流,搭载AI人脸识别算法,支持人脸抓拍、身份比对、白名单与黑名单管理。可自动触发告警、抓拍存证,支持人员进出记录检索、轨迹回溯。兼容本地与云端部署,适配病房、门诊等场所,实现无感识别、实时预警,方便快速核验人员信息。
15
0
C++
人工智能
SQL Server大数据分析平台
产品系统
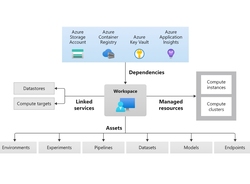
1.给数据科学家动态调用计算资源运行他们的数据分析notebook。2.创建spark和sqlserver的connector帮助数据科学家把数据分析结果存储到SQLserver
34
0
C++
人工智能
Doll-Mate本地离线陪伴型智能体ai
产品系统
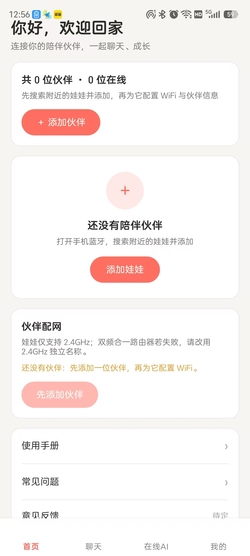
可进化的数字生命:具备长期记忆与个性化成长能力,能感知情绪、记住喜好,真正融入你的生活。它不是冰冷的机器,而是能与你产生深度情感共鸣、共同成长的专属伙伴有记忆、会进化的伴侣:具备视觉感知与长期记忆,能记住你的喜好与过往对话。支持个性化进化,理解情绪变化,进行有深度、有情感的多轮交流,是真正的情感陪伴
52
0
C++
人工智能
个人工程展示平台
产品系统
Vibe Coding
基于Qt/Web技术搭建GIS地理信息应用,实现空间数据可视化与业务交互;开展AIAgent大模型应用开发,构建智能自主任务链路;依托OpenCV实现图像视觉算法处理,覆盖多场景工程落地实践。
54
0
C++
人工智能
割草机器人
产品系统
本方案是一套面向服务机器人的导航—运控—任务调度一体化软件栈,包含六项核心能力:自主导航:基于ROS2Humble+Nav2,支持未知环境建图定位、全局路径规划、局部避障与轨迹跟踪,可按目标点自主到达、遇障重规划、低电量返航充电。任务级调度:基于行为树(BTNavigator)编排任务,支持分区巡逻
66
0
C++
人工智能
3D激光扫描仪-360度旋转
产品系统
Vibe Coding
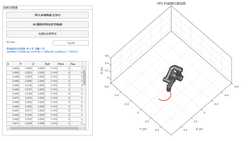
基于Web网页的机电一体化设备管控平台。集成了舵机云台控制系统,搭载激光雷达,可通过Web界面实时调节扫描仪的水平角度,并对雷达扫描到的点云数据进行体积测量、帧叠加累积、3D建模和数据导出。
57
0
C++
人工智能
智能安防系统
产品系统
Vibe Coding
1.港口码头智能视频监控:基于YOLOv8目标检测与RTMPose姿态估计算法,实现码头作业区域人员入侵检测、未佩戴安全帽/反光衣识别、危险区域翻越报警及人员摔倒倒地自动告警,替代人工轮巡,降低高处坠落、机械伤害等事故风险。2.高速公路事件检测:对重点路段进行实时视频分析,自动识别违规停车、行人闯入
80
0
C++
人工智能
Android 14 RK3568 / Openharmony 6.1 适配RK3588 开发板
产品系统
1、屏幕显示,包括mipi,lvds,edp,hdmi类型的屏幕,适配不同的分辨率以及显示方案2、屏幕触控,电磁触控,触控优先级问题,根据客户需求适配相关驱动并且解决触摸多点,断点卡顿等问题3、USBHID业务,根据客户需求适配USBHID报告描述符以及相关功能4、摄像头人脸识别5、指纹校验6、加密
89
0
C++
人工智能
SO101 机械臂 VLA 真机部署
产品系统
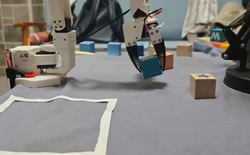
1.遥操作数据采集:基于LeRobot主从臂方案录制示范数据,支持双路相机(腕部+正面,640×480@30fps)同步采集,数据自动编码为视频格式存储,可扩展至多任务数据集。2.模仿学习训练:以smolVLA轻量级VLA模型为策略,语言指令条件化训练(如“将E方块抓入白框”),支持从checkpo
79
0
C++
机器人
机械臂逆运动学求解器
产品系统
可直接根据机械臂的urdf提取dh参数,自动推导逆运动学解析解表达式。所得结果自动调用符号计算工具验证,验证通过后生成c/c++代码。在Linux笔记本上测试,单个位姿的逆解求解速度为5~10微秒,10000个位姿测试结果为0漏解,0错解,可以正确处理单个奇异和不同奇异组合叠加的工况,奇异区域轨迹跟
66
0
C++
人工智能
智能车道闸机
产品系统
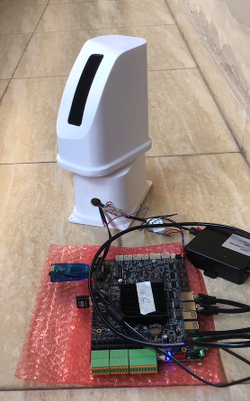
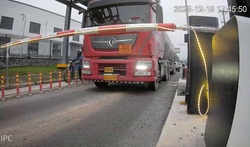
整个闸机系统部署在放在道路旁的机柜里面,RTX3060推理算法模型。系统会一直拉取后端的白名单已经预约信息,当来一辆车时,远景摄像头会识别车牌,符号条件会开闸放行,并上传开闸时间、车牌号、车辆类型、当前画面以及为什么开闸(白名单还是预约),对于不符合条件的,会语言播报让其退出闸口去预约。
71
0
C++
人工智能
安卓智能跑步机
产品系统
1、本产品有rk628rgb转lvds屏和背光、串口、codec音频、RTC、陀螺仪、WIFI、BT、NFC等各模块,使用的是android14系统,集成了WidevineL3认证和集成谷歌gms,可出货给国外,客户人群面向全球。
71
0
C++
智能硬件
番茄自主采摘机器人(RK3588 + ROS2 全栈整机交付)
产品系统
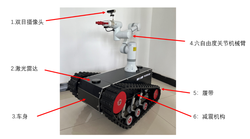
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
142
0
linux
机器人
uvp
产品系统
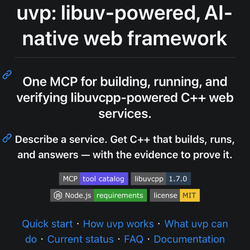
uvp属于mcp插件,支持通过ai大模型,使用自然语言描述,调用mcp对应接口,实现构建libuvcpp的前端和后台项目代码快速进行libuvcppweb项目的开发
69
0
Vue
开发工具
GLM-5.3-Flash 三级 KV 缓存卸载系统
产品系统
Vibe Coding
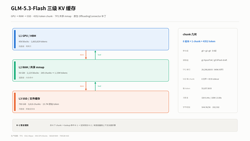
系统在vLLM原生OffloadingConnector上实现三级KV缓存:GPU层保留热块,RAM层以58GiB共享mmap承载温块,SSD层以790GiB文件缓存承载冷块;按4352token的chunk粒度存取,支持LRU淘汰、95%/90%高低水位准入、活动块保护、SHA-256逐块校验、正
100
0
C++
人工智能
某空战游戏系统
产品系统
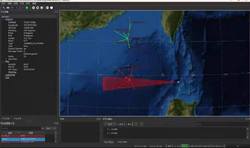
某空战游戏仿真系统,基于C++与Qt搭建可视化界面,支持战机航线规划、点位坐标转换、空战态势展示。可接收外部指令,自动生成启动脚本,完成场景加载、目标运动解算,支持多实体对抗仿真,配套Shell脚本自动化部署,能够在Windows、Linux双环境运行,完成基础空战推演演示。
113
0
C++
人工智能
TensorFlow / PyTorch 自研芯片适配与 AI 编译器前端
产品系统
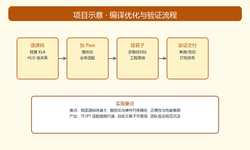
本项目面向定制AI芯片,完成TensorFlow、PyTorch框架适配,打通模型训练与推理在定制硬件上的工程链路。主要功能模块包括:(1)编译图优化模块:基于TensorFlowXLA/HLOPass机制,落地常量折叠、代数化简等图优化,并支持新增适配业务的自定义Pass;(2)自定义算子模块:支
57
0
C++
人工智能
开架式水下机器人
产品系统
项目包含开架式机械结构、推进与动力、传感与感知、运动控制、水面控制与通信五大功能模块。开架式框架模块采用高密度聚乙烯(HDPE)或铝合金型材构建模块化开放式骨架,配合浮力材实现水中零浮力配平,耐压电子舱采用双重O型圈密封,支持传感器与工具载荷的快速拆装。推进模块采用“4+4”或六推进器矢量布局,实现
84
0
C++
人工智能
防腰痛座椅项目
产品系统
Vibe Coding
1.坐姿识别、腰椎压力、自适应腰托2.功能描述:①坐姿识别:根据压力传感器数据对驾驶员坐姿的实时监测②腰椎压力:根据DMS和压力传感器数据监测驾驶员的腰椎压力③自适应腰托:根据驾驶时长及腰托位置的压力传感器数据对腰托进行自适应调节
83
0
C++
医疗健康
当前共169个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
CSS
图像处理
Go
Neuroph
Object-c
Canvas
Fiddler
Smalltalk
Java
websocket
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多