首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
音视频多媒体
政务
医疗健康
汽车
机器人
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
Linux
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C++
C++是一门由Bjarne Stroustrup于1980年代在贝尔实验室开发的通用编程语言,其设计初衷是“带类的C”,即在C语言的基础上增加了面向对象编程等特性。它完美继承了C语言的高效性和底层控制能力(如指针和内存直接操作),同时引入了类、封装、继承、多态等面向对象机制,以及模板、泛型编程、异常处理、标准模板库(STL)等现代特性,使其成为一个兼具高性能和高抽象层次的多范式语言。C++以其极高的执行效率和灵活性著称,既可用于开发操作系统、游戏引擎、嵌入式系统、高频交易等对性能极度敏感的底层系统,也能构建大型复杂的桌面应用和服务器软件。然而,这种强大和自由也带来了显著的复杂性,学习曲线陡峭,需要程序员手动管理内存并深入理解语言细节。尽管面临现代语言(如Rust、Go)的挑战,但凭借其成熟的生态、庞大的代码遗产和持续的标准化演进(C++11/14/17/20),C++至今仍是系统级开发和高性能计算领域不可或缺的基石语言。
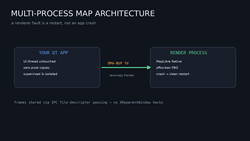
嵌入式Linux离线地图SDK(Qt/QML+MapLibre)
产品系统
功能模块:MVT瓦片管线(pbf/mvt解码、内存+磁盘两级缓存、增量更新)、MapLibre原生渲染集成、Qt/QML控件封装(主线程合成与渲染线程帧同步)、设备画像驱动的缓存与显存预算、多进程渲染隔离与崩溃自动恢复、轨迹与路径叠加层。支持ARM64交叉编译与全系Linux发行版打包。
9
0
C++
汽车
车载智能底座
产品系统
●配置移远的EC200A4G模组和FCS950R无线模组,通过4G模组拨号、IP转发,可实现共享联网的功能●调试复旦微的FM17660实现NFC卡片的读写和DNEF格式标签(碰一碰联网、打开网页等等)
44
0
C++
汽车
Linux导航系统
产品系统
基于云端算力及绑定用户的信息,提供强大的学习导航功能,根据驾驶习惯和路径,预估目的地,自动提供可能行进路线的交通信息及最优路线,以及一些基础的功能,路径规划,导航,地图显示,2.5D地图,兴趣点目的地,交通信息
96
0
C++
汽车
RV1126公交场景流媒体环视系统
产品系统
系统包含uboot启动、开机logo、分区与多种升级方式(如工厂/自动/手动等)。Kernel侧支持GPIO、按键、串口、CAN,以及VS9988、TP2912等视频相关芯片联调。多媒体侧基于RKmedia完成影像显示(含VI/RGA/VO等路径)、OSD叠加与视野调整。应用侧提供串口与CAN协议、
75
0
C++
物联网
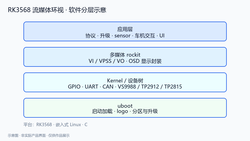
RK3568车载流媒体环视系统
产品系统
启动与升级方面支持uboot加载、开机logo、分区表制作与系统升级相关流程。驱动与外设方面覆盖GPIO、按键、串口、CAN,以及VS9988、TP2912、TP2815等视频转换芯片的I2C联调,并使用设备树进行板级配置。多媒体方面基于rockit完成影像相关VI/VPSS/VO链路,以及OSD等
80
0
C++
音视频多媒体
CMS AHD旁路输出与可编程触发全链路
产品系统
实现从SOC视频接口经桥片到AHD输出的旁路链路,涉及AMT630M、TP2912等转换与输出相关芯片联调。支持多路可编程触发,可配置极性,并处理多路之间的互斥与优先级,避免冲突触发。触发与相关参数可写入存储,由MCU侧执行或释放,保证掉电后规则可恢复。提供PC侧配置工具,完成协议对接以及配置的导入
51
0
C++
汽车
商用车CMS LVDS双摄电子后视平台
产品系统
平台核心是左右路影像采集、处理与双屏显示,支持ACC相关亮熄屏策略,以及基于车CAN优先GPIO与私有CAN的左右屏交互。链路侧支持SerDes透传I2C读取温度、感光等传感器数据,并完成PWM背光控制与异常检测。显示侧完成显示桥芯片驱动适配,支持硬件改版后的迁移联调。安全与过检方面提供失效编码类U
63
0
C++
音视频多媒体
AVM全景算法
产品系统
四路摄像头全景拼接,鱼眼镜头的畸变矫正,openGL的渲染加速,以及熟练运用opencv图像处理!基于VisualStudioPC端仿真AVM全景图像开发,以及摄像头标定,拼接算法软件的仿真开发,并将算法移植嵌入式平台!车位的自动识别,辅助APA功能开发
99
0
C++
汽车
PPS
产品系统
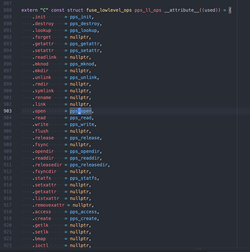
PPS原本是QNX下的属性发布订阅系统,主要可以通过文件IO进行属性(KV短数据)的广播和接收。但是Linux平台没有这套基础设施,为了整个仪表的属性管理在不同平台上有一致的代码,所以利用Fuse文件系统(另一套实现是Linux内核模块),完美的复刻了多对多的发布、订阅。
60
0
C++
汽车
模糊测试平台
产品系统
本项目构建了“管理-执行-分析”闭环的综合性协议漏洞挖掘平台,主要包含以下功能模块与能力:协议解析与变异引擎:覆盖网络、工业、无线及车载等100+种协议建模,内置100+智能变异算法,支持字段级、报文级、会话级多层次Fuzzing测试。跨平台异常监控体系:集成20种跨平台监控器(PING、CRASH
111
0
C++
工业互联网
车载惯导SDK
产品系统
一、该车载惯导SDK包括如下几大模块:(1)硬件信号接收模块:用于接收车辆上的各种惯导需要的硬件信号,包括GNSS定位信号、GNSS卫星信号、陀螺仪信号、车速信号、倒车信号(2)初始位置定位模块:基于收到的GNSS定位信号用于完成车辆位置的初始定位(3)惯导位置推算模块:基于收到的各种硬件信号完成每
134
0
C++
项目任务
C++ 异步任务稳定性组件
产品系统
组件提供异步回调注册、终态去重、任务取消、OBD断连处理、回调静默超时检测、后台线程退出和服务关停管理。任务运行期间可以持续接收进度事件,并在完成、失败或取消时统一收敛状态。组件还能够阻止迟到回调进入已经销毁的业务对象,在全局取消后为相关业务生成明确终态,并为周期任务保留下一轮自动恢复能力。
106
0
C++
汽车
车载中控
产品系统
车载中控娱乐大屏功能有如下:1.蓝牙支持(通话、音乐)2.收音支持(FM/AM/DAB)3.语音唤醒控制(语音唤醒、在线、离线、控制)4.投屏导航(carplay、hicar、auto、亿连、尔雅、carlife)5.音视频(USB音视频)6.倒车辅助
150
0
C++
智能硬件
智能驾驶数据采集系统
产品系统
1.基于ROS2/ROS2的数据采集系统,负责把采集的同时满足实时可视化的功能2.数据采集完成后提供给用户进行智能驾驶数据训练。3.数据回灌功能,采集数据回灌到车辆域控制系统进行设备性能检查
105
0
C++
人工智能
CNOA量产项目开发
产品系统
1.量产车端多传感器融合系统全向融合感知:基于6V5R1L配置,实现多传感器优势互补,保障城市道路全向安全覆盖多视角跟踪:BEV空间下统一进行车辆、车道线时序跟踪;分别维护Lidar、RV单源航迹全局航迹管理:设计代价矩阵实现单源与全局航迹最优关联,解决目标ID频繁切换状态估计平滑:采用CV/CTR
125
0
C++
人工智能
某些日系车载中控软件系统(智能座舱、IVI)BSP bring-up / 板级bring-up
产品系统
专注车载中控与智能座舱底层软件全栈开发,提供从芯片选型评估到量产交付的一站式解决方案:1.BSP开发与板级支持:精通主流车规级芯片平台(如Telechips803x/805x系列,QualcommSnapdragonSA8155/8295等)的Bring-up,负责U-Boot移植、内核裁剪、设备树
607
0
C++
汽车
扫描监控机器人
产品系统
主要安防监控车底、并成像成一张完整图片、功能包括机器的移动控制、灯光控制,雷达的避障、底层的光流拼接成一个完整的图片、视频流的获取和车牌识别的绑定逻辑等、选配模块、2d雷达、云台等
157
0
C++
汽车
HMI
产品系统
人机交互系统开发、测试、集成、迭代。主要负责娱乐模块的开发建设。搭载第8.5代操作系统的新款BMWiDrive(iD8.5)将逐步应用于宝马所有的中型、行政型和豪华型车辆,其实就是我们常说的中型车、中大型车和大型车。iD8.5车机系统将继续基于Linux系统,并与最大尺寸的BMW一体式悬浮曲面屏搭配
144
0
C++
汽车
当前共18个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
HDFS
音视频多媒体
DNS
Shell
Caffe
Axure
低代码
NIO
能源
人工智能
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多