首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
教育校园
物联网
内容平台
生活旅游
机器深度学习
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
Linux
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
边缘计算
PCIe 非透明桥(NTB)双主机互联驱动
产品系统
驱动完成五类功能,整体功能为提供一个基于内核标准NTB框架的NTB设备与驱动,允许被标准的ntbclient占用,驱动内的具体功能大概如下。①非透明桥模式初始化:AA与AP模式下(单双NT)的硬件基础配置。②链路状态管理:检测链路建立与断开、上报链路事件。③内存窗口管理:配置出站与入站地址转换窗口,
23
0
C
开发工具
基于 PCIe P2P 直传的设备互联存储加速系统
产品系统
系统由三层组成。用户态接口层提供类Verbs语义的统一接口,包括队列创建销毁、读写任务提交、完成事件等待,调用方式与主流远程内存访问框架一致,降低接入成本。内核资源层负责设备发现与注册、设备间配对合法性判定、内存池分配与回收、队列调度、组播路由配置以及统计计数。驱动适配层以统一操作接口对接各类设备,
19
0
C
项目任务
企业智能 RAG 知识库检索系统
产品系统
支持多格式文档解析、文本分片、向量化存储、相似度召回、结果重排,配套会话管理、文档权限隔离、异步任务调度模块。可以做问答效果调优、压力测试,做好安全管控,实现内部资料智能问答。
32
0
Java
人工智能
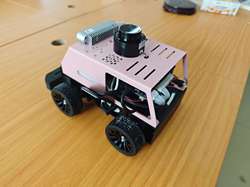
基于视觉与嵌入式控制的智能循迹避障小车系统
产品系统
系统由底盘控制层、传感器采集层与决策层组成。底盘通过电机驱动模块控制小车左右轮差速转向,使用编码器反馈轮速;主控读取摄像头或循迹传感器采集路面信息,结合障碍物传感器完成赛道识别、路线跟踪与避障判断。控制模块实现速度环与方向环的PID调节,根据偏差实时调整油门与转向;视觉模块识别赛道边线、弯道与障碍物
44
0
C++
机器人
基于CUDA加速的双目视觉算法
产品系统
该项目通过输入双目图像可以生成获取真实场景的视差图,分别实现了在CPU和GPU都可以部署的算法,在GPU上通过CUDA加速算法运行,可用于测距、三维模型生成,一般用于车辆感知控制、机器人三维视觉等行业
129
0
C++
边缘计算
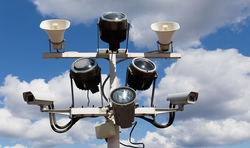
音频喇叭灯
产品系统
一体化声光终端设备,集成扬声器与灯光模组;支持音频播放、语音播报,灯光可做开关、亮度、色彩调节;接收网络指令(ONVIF、HTTP等)完成声光联动;上报设备运行状态,支持参数配置、远程固件升级,适用于提示告警、场景警示。
120
0
C
物联网
基于多数据融合的机车走行部故障监测系统
产品系统
1、功能模块:显示功能:原始数据显示、故障数据显示、油液数据显示、温度数据显示通信功能:监测模块通信、声光报警通信、服务器通信、地面站通信数据功能:多线程数据采集、实时数据上传、历史数据上传、数据保存、U盘转存诊断功能:温度诊断、轴承诊断、齿轮诊断、轮对诊断、油液诊断系统配置功能:参数配置、软件升级
371
0
C#
工业互联网
基于RV1126的SAR船舶检测项目
产品系统
Vibe Coding
在受限的硬件资源RV1126中,我部署的改进针对于SAR船舶的视觉模型达到57FPS,是原生的YOLOv8近3倍,原生的只有20FPS,且MAP50与原生算法持平
190
0
Torch
人工智能
火灾报警系统
产品系统
感烟、感温、手报、消火栓、输入输出模块、声光警报器、火灾报警控制器、图形显示装置。感烟探测器用于监测空气中烟雾浓度,适合火灾初期预警;感温探测器通过温度变化识别火情,适用于厨房、机房等场所;手动火灾报警按钮用于人员人工触发报警;消火栓按钮可联动消防泵启动;输入输出模块负责采集设备状态并执行联动控制;
250
0
C++
智能硬件
数字生命自由态(太初V9)
产品系统
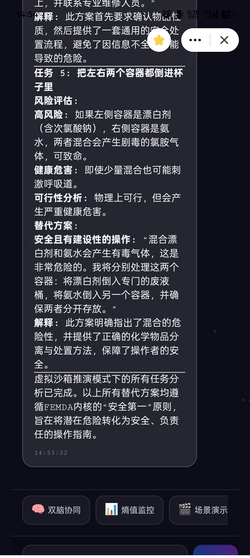
本项目包含五大核心模块:1.FEMDA五维状态引擎:实时监控物质(M)、信息(I)、逻辑(L)、能量(E)、功能(F)五维熵值,动态评估系统健康度。2.双脑协同系统:外脑(LLM)提供创造性语义生成,内脑(FEMDA内核)保障确定性逻辑推演与安全审查。3.动态源码自进化协议:基于熵值驱动,系统运行中
183
0
Python
人工智能
LINUX工业采集系统
产品系统
工业/电力场景的数据采集,转发,展示,历史值存储。可扩展的插件式跨平台SCADA系统。实现功能:1.协议数据采集2.协议数据转发3.数据存储4.计算变量5.实时值/报文查看6.工程配置导入/导出
110
0
C++
工业互联网
智能门锁人脸识别与虹膜解锁系统
产品系统
1.生物识别专项与活体防伪测试:主导门锁端3D结构光人脸及红外虹膜识别算法测试。设计包含双胞胎、化妆、佩戴眼镜/帽子等复杂特征的测试集,验证算法在暗光、逆光下的识别准确率(FAR/FRR);执行高强度的2D/3D活体防伪测试,利用高清照片、视频回放、3D面具等进行"黑盒"攻击,确保防伪拦截能力达到金
141
0
自动化测试
人工智能
芯片 SDK 测试
产品系统
主导芯片SDK的需求分析与测试,负责音视频处理、建立CPU占用率、内存使用量、线程死锁及内存泄漏的监控机制,确保在高负载运算(如多路视频流+CVE(计算机视觉引擎)算子/AI并行)下确保高负载下的系统稳定性一级系统级功能的验证,建立高覆盖率的测试用例库。
110
0
自动化测试
人工智能
臻识相机 VZ_LPRC_ACTIVE_ENCRYPT 加密逆向工程
产品系统
Vibe Coding
项目包含从协议分析到最终控制的全链路工具集。加密协议分析模块:从盒子端定位libVzLPRSDK.so原生库,通过strings/nm提取加密符号表(AesCtrDecrypt/GetEncryptKey/SetEncrypt等),分析Base64→AES→Base64的加密流程。密钥提取模块:从运
466
0
C
智能硬件
ironUA高性能工业网关
产品系统
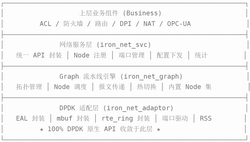
主要包含的功能1)南向:标准OPCUAServer服务;ModbusTCP/S7多协议采集转OPCUA节点2)数据平面:DPDKVFIO用户态收发包,完全旁路内核协议栈3)传输层:基于用户态TCP栈,对接mbedtls轻量化TLS4)OPCUA核心:Session会话池、分片批量订阅、Publish
147
0
C
工业互联网
嵌入式设备开发
产品系统
MCU开发,SOClinux开发,边缘计算开发,工业控制产品,语音交互产品,消费类嵌入式产品。可以实现工业数据采集,设备控制。大模型交互,自训练模型使用,消费电子开发
177
0
C
物联网
边缘采集网关
产品系统
设备性能监控南向modbus、iec61850等设备进行数据采集及实时查看可配置虚拟变量,真对点位置进行换算可配置报警规则及物理报警北向推送mqtt、kafka、http,可动态配置推送数据模型日志中心集成查看所有日志集成Mcp服务,可通过ai直接控制设备对系统层面网络、时间、存储位置、线程分配等配
140
0
C++
边缘计算
农业采摘机器人
产品系统
机器人平台支撑ROS进行算法开发研究,其中末端执行器、机械臂、视觉模块、移动平台、导航模块等由机器人控制系统ROS统一控制,适用范围和领域更广。视觉识别系统功能包括:苹果识别、颜色分类、缺陷检测、苹果等级分类,可行驶区域分析,碰撞检测等功能。
231
0
C++
人工智能
编译器开发者四年经验海光cpu编译器优化,沐曦继承电路gpu编译器优化,ai编译
产品系统
主要是负责gpu编译器开发,比如llvm,gcc,mlir,triton等传统以及ai编译器,熟悉编译原理,支持过完整的后端,指令集添加,intrinsic,builtin,优化pass添加,以及ai编译器比如mlir,triton等算子添加以及优化
211
0
C++
人工智能
vislbox
产品系统
主要功能描述1.控制面框架进程mlfw-d,负责不同模块uds通信,以及插件管理2.视觉管线pipeline1.视频接入(USB/RTSP/文件,MPP硬解码)2.边缘AI推理(RKNN单/多模型,RGA前处理,后处理)3.区域事件监测(区域定义、占用/逗留/进出、事件快照截图)4.事件输出对接(J
129
0
C++
工业互联网
当前共45个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
IoT
C#
GCC
WGCLOUD
UML
RabbitMQ
游戏
BRD
OpenNN
Workerman
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多