首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
能源
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
全部
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C#
C#是微软公司于2000年2月发布的一种面向对象的、运行于.NET Framework和.NET Core(完全开源,跨平台)之上的高级程序设计语言,是微软公司研究员Anders Hejlsberg的成果,是由C和C++衍生出来的面向对象的编程语言。[1]C#具有安全、稳定、简单、优雅等特点。C#又去掉了复杂特性(例如没有宏以及不允许多重继承)。C#与Java有相似又有不同,它借鉴了Delphi的一个特点,与COM(组件对象模型)是直接集成的,而且它是微软公司.NET windows网络框架的主角。C#综合了VB简单的可视化操作和C++的高运行效率,以其强大的操作能力,优雅的语法风格,创新的语言特性和便捷的面向组件编程的支持成为.NET开发的首选语言。[1]
X(Twitter)自动化运营系统
产品系统
Vibe Coding
19个功能页,大致按“账号生产—维护—运营—获客”排列:1.注册账号:导入邮箱、配置代理与注册通道,批量自动注册X账号,实时查看任务进度与日志。2.账号列表:集中查看邮箱、用户名、状态、圈层、浏览器ID,支持筛选、编辑、删除、导出与行为分析。3.刷浏览量:输入推文链接与目标次数,多并发模拟浏览,提升
61
0
C#
机器人
焊缝提取软件
产品系统
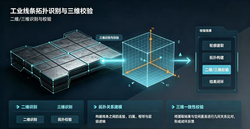
包含图像预处理、轮廓与中心线提取、拓扑关系构建、二维矢量识别、三维空间校验、比对输出六大模块。支持钢丝、焊缝类构件的线段、交点识别,可与基准模型做几何比对,输出结构化校验数据,支持本地运算,适配工厂工位检测需求。
47
0
C#
机器人
自动导航小车(AGV)业务调度系统
产品系统
1.根据对接设备的信息来判断任务增删改查2.根据路线环境,对接设备信号/指令变化,AGV与设备数量对应关系,开发出适合的调度算法,如预约单,拼单,顺丰单,抢单3.使用Python控制机器人动作/防呆4.开发异常情况快速恢复功能,最大可能的实现无人干预全自动工作
46
0
C#
机器人
视觉上位机
产品系统
本项目为自动化视觉检测设备定制开发的Windows桌面端上位机,采用C++Qt框架开发。视觉算法集成:负责将底层视觉算法DLL封装为上位机可调用的接口,实现图像采集触发、算法参数配置及检测结果(OK/NG)的稳定获取。多硬件协同通信:通过网口/串口,使用Modbus/TCP等协议与西门子PLC及工业
69
0
C++
工业互联网
RPA执行引擎
产品系统
行为仿真与动作执行模块:封装并模拟真实用户交互动作,涵盖页面元素的智能定位、鼠标点击与移动轨迹模拟、键盘文本批量输入、剪贴板交互、页面滚动及动态等待等原子化操作,实现对Web界面复杂交互流程的高保真自动化执行。跨进程通信与标准接口调用模块:本地常驻守护服务,封装标准I/O管道对外暴露调用与调度接口。
62
0
C#
机器人
两轮平衡小车,为了进一步研究机器人相关的运动平衡核心
产品系统
Vibe Coding
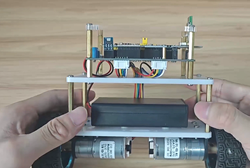
本项目基于STM32实现两轮自平衡小车,划分传感器采集、姿态解算、控制算法、电机驱动、数据交互五大功能模块,主要功能如下:传感器采集模块:读取MPU6050陀螺仪、加速度计原始数据,获取小车角速度与加速度信息;读取电机编码器脉冲信号,采集电机实时转速。姿态解算模块:对传感器原始数据做互补滤波,过滤噪
175
0
C++
机器人
Xunbu 多相机动作捕捉与手部跟踪系统
产品系统
搭建Windows多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成IEKF时序滤波、One-Euro滤波与HM20手部骨架模型,实现鲁棒3D手部骨架跟踪、IK关节解算;支持.pcrec全链路录制回放、离线诊断,通过UDP协议输出骨骼数据对接Unity,内置参数时
112
0
C++
机器人
包装设备管理云平台
产品系统
本系统是一套PLC数据采集与管理平台,主要功能如下:设备层管理:支持设备、PLC、边缘网关三级设备体系的增删改查与在线状态监控,每台设备可生成二维码用于扫码识别,并支持富文本编辑的设备介绍(含图片/视频上传)。数据采集:支持数据点位配置与实时数据采集展示,通过WebSocket推送实时数据变化,采集
74
0
C#
工业互联网
微信自动回复工具
产品系统
自动化工具:关键词回复、自动应答、欢迎语设置、图文链接回复、自定义规则、消息记录微信消息自动回复:关键词触发、欢迎语、图文回复,客户发消息自动秒回,不用盯手机。适合电商、实体店、售前咨询,省人工不丢单。源码交付、先报价后开工、售后免费维护。
99
0
C#
机器人
六轴机械臂轮毂打磨仿真
产品系统
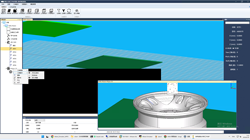
三大核心模块:1.机器人及设备资源管理层多品牌机器人兼容:建立统一的机器人抽象层,支持管理不同厂商的六轴机械臂(如ABB、KUKA、FANUC等),通过加载对应的DH参数或运动学模型,实现运动学正逆解的统一接口。工具与周边设备管理:管理打磨主轴、砂轮/刀具的尺寸参数(半径、长度),以及外部轴(变位机
89
0
C#
机器人
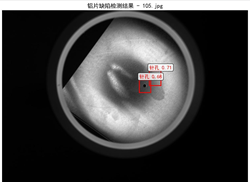
1、工业智能制造缺陷检测项目
产品系统
Vibe Coding
一、核心功能模块1.多模态图像采集模块支持根据产品材质定制成像方案,可灵活选用可见光、红外、激光、超声波等多类成像传感器,适配金属、玻璃、透明薄膜、高反光工件等不同检测对象。内置工业相机、定制化光源的智能控制单元,可自动调节光源亮度、触发模式,针对复杂工业环境做抗反光、抗干扰优化,最高支持5微米级的
120
0
C++
人工智能
军工产线全自动化磨抛工作站
产品系统
(军工级自动化)为军工设备制造商,一起设计并开发了一整套航发叶片的全自动打磨工作站,交付并接入总生产线排产。提供高自定义的程序编辑系统以达到打磨任何工件的能力,功能灵活。工作站包括PLC控制,ABB机械臂,4微米级3D工件扫描成像及渲染,测厚,测弘宽,标定,等各种硬件的整合。支持opcua通讯的产品
108
0
C
机器人
图书管理系统
产品系统
系统分为图书信息管理、读者信息管理、借阅归还管理、图书检索查询、数据统计五大核心模块。支持管理员录入、修改、删除图书与读者资料,办理借书、还书操作;读者能够在线检索书籍、查看借阅记录;系统自动记录借阅流水,统计图书借阅情况,实现图书馆业务数字化管控。
167
0
Java
企业服务
万用表自动化校准系统
产品系统
本项目核心功能是实现多工位下数字万用表LCD显示内容的自动识别,并控制机械手实现插拔,移动,按按钮,拧旋钮,并支持按量程确认小数点位数。具体功能模块包括:图像预处理模块(裁剪、缩放、灰度化、高斯模糊、Otsu二值化)、小数点检测模块(基于三个候选窗口的暗像素占比进行argmax比较,结合量程表判断当
202
0
C++
工业互联网
Unity3D / ROS2 机械臂数字孪生仿真
产品系统
场景包含UR5e机械臂与夹爪、传送带、抓取区、物料生成、目标位置、动态障碍和控制对象;支持ROS2消息通信、关节状态与控制数据交互、场景对象发布以及MoveIt相关消息资源,可用于机械臂抓取流程和自动化场景联调。
279
0
C#
机器人
电池自动贴标裁切机
产品系统
项目包含四轴伺服点位定位模块、气缸逻辑联锁模块、物料检测判断模块、触摸屏参数设置模块。设备完成载具进料、X轴精准定位抓取物料、物料翻转对接、满料检测、顶升移栽、电池压紧、自动切刀贴标、余料牵引回收全套动作,配备故障报警、缺料停机、原点复位、手动单步调试功能。
139
0
C
工业互联网
反射弧与反射类型教学演示系统
产品系统
缩手反射演示模型:通过火焰传感器感知刺激,驱动WS2812C灯带以不同颜色(绿/红)逐段点亮模拟神经信号传导路径(感受器→传入神经→脊髓→传出神经→效应器),同时通过舵机驱动手臂模型完成缩手动作,并伴有蜂鸣器反馈。膝跳反射演示模型:通过按键触发刺激,灯带模拟膝跳反射的神经通路,舵机驱动腿部模型完成踢
164
0
C#
教育校园
一体化文商体旅平台
产品系统
1、物业智能化(工单、任务、数据整合、测算规划)2、招商信息化(楼宇出租、商户出租各项指标实时统计、招商营收统计、政策福利智能匹配)3、体育场馆智能化(人员客流、风险预警、相关设施监管、
136
0
C#
工业互联网
AutoBolt 智能锁附管控系统
产品系统
实时锁附监控:对接FANUC机器人与西门子S7-1200PLC,实时采集各工位锁附状态、扭力数据、螺丝到位信号,工位级看板动态展示当前生产节拍与锁附结果。生产统计与报表:按班次/日/周/月统计产量、良品率、各类型不良占比,支持导出Excel报表,为生产管理提供量化依据。异常预警与追溯:漏锁、扭力超差
125
0
C#
机器人
AI 发布系统
产品系统
Vibe Coding
基于开源AI智能体如(OpenClaw)构建的全自动化内容创作与分发平台,实现远程指令→AI写稿→多平台一键发布的全流程无人化运营,适配公众号、小红书、知乎、网易号等50+主流内容平台
175
0
C#
机器人
当前共43个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
Zend
Hack
ElementUI
gorm
HarmonyOS
VBScript
MFC
白盒测试
MongoDB
算法模型
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多