首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
算法模型
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
智能硬件
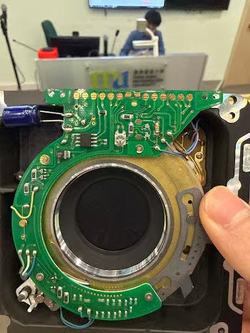
玛米亚 (Mamiya) 电子镜间快门中枢与工业级曝光面板
产品系统
逆向解析玛米亚电子镜间快门硬件协议,实现OPEN-CLOSE-RELEASE完整快门驱动时序与瞬态大电流控制,消除快门叶片延迟与乱序;搭载旋转编码器+电容触摸屏双模态HMI交互,支持盲操调节与菜单导航;集成环境光传感器矩阵,提供点测光、中央重点测光,支持M/A/S/P多档曝光逻辑;具备RTC假寐省电
8
0
C
智能硬件
智能取餐称重视觉系统
产品系统
1、多目标追踪与行为识别模块:基于YOLOv8-Pose与OSNetReID识别打餐动作。纯人脸无法判定多人场景下谁在取餐,融合行为识别后可精准判定取餐者;多人同时取餐时触发声光提醒并留存数据供追溯。2、人脸信号丢失补偿模块:行为摄像头与人脸摄像头绑定,解决取餐中因低头、摇头导致的人脸信号丢失问题,
69
0
C++
人工智能
火灾报警系统
产品系统
感烟、感温、手报、消火栓、输入输出模块、声光警报器、火灾报警控制器、图形显示装置。感烟探测器用于监测空气中烟雾浓度,适合火灾初期预警;感温探测器通过温度变化识别火情,适用于厨房、机房等场所;手动火灾报警按钮用于人员人工触发报警;消火栓按钮可联动消防泵启动;输入输出模块负责采集设备状态并执行联动控制;
70
0
C++
智能硬件
端到端的高精度可扩展语音指令识别系统
产品系统
端侧实时语音指令识别:负责算法设计与软件开发,完成模型训练、ONNX优化、C++解码及设备部署。在项目测试条件下,信噪比-5~15dB时识别准确率超过95%,响应延迟低于200ms。
52
0
C++
人工智能
测试数据自动化处理app开发
产品系统
1)设计数据处理主模块,提高测试数据处理效率;2)根据产品属性,自动化剔除异常数据,不让异常数据参与测试报告结果,以免影响测试结果真实性,提高测试数据准确性;3)自动化生成测试结果,以图表等可视化形式展示。可根据客户具体需要,以不同形式展示。实现个性化定制。
42
0
自动化测试
智能硬件
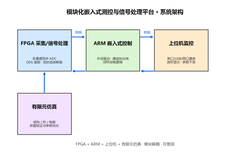
模块化嵌入式测控与信号处理平台(FPGA + ARM + 上位机)
产品系统
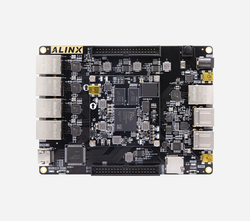
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
119
1
C++
智能硬件
高速数据采集仪
产品系统
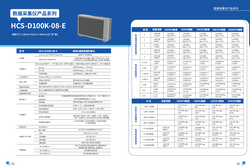
本产品(单台温度采集设备)满足以下要求:(1)温度采集速率支持最大100KSa/s/通道采样率;(2)上位机可以实时显示和存储56路采集数据;(3)每通道24位ADC,温度典型分辨率为0.1℃;(4)数据记录器采集模式;(5)内置并行数据流,每台设备的8路是完全意义上的同步;(6)8位组隔离数字I/
60
0
C
科学研究
TL12581.com腾龙娱乐游戏直属app下载链接
产品系统
Vibe Coding
咨询威Q【3447764415】新盛-腾龙博安-三家已合并【新盛官网—xs10692.com】【腾龙官网—TL12581.com】。华纳自上世纪50年代成立以来,生产的庐山牌云雾茶多次获得国内外金奖,蝉联历届中国名茶的称号。并且是庐山区第一个建厂的国营茶厂单位,如今是庐山云雾茶的重要产区,共拥有山林
46
0
Taro
智能硬件
TL12581.com腾龙娱乐公司直属上下分充值客服
产品系统
咨询威Q【3447764415】新盛-腾龙博安-三家已合并【新盛官网—xs10692.com】【腾龙官网—TL12581.com】。华纳自上世纪50年代成立以来,生产的庐山牌云雾茶多次获得国内外金奖,蝉联历届中国名茶的称号。并且是庐山区第一个建厂的国营茶厂单位,如今是庐山云雾茶的重要产区,共拥有山林
35
0
Axure
智能硬件
xs10692.com新盛公司直属上下分客服
产品系统
咨询威Q【3447764415】新盛-腾龙博安-三家已合并【新盛官网—xs10692.com】【腾龙官网—TL12581.com】。华纳自上世纪50年代成立以来,生产的庐山牌云雾茶多次获得国内外金奖,蝉联历届中国名茶的称号。并且是庐山区第一个建厂的国营茶厂单位,如今是庐山云雾茶的重要产区,共拥有山林
50
0
Android
智能硬件
xs10692.com新盛公司游戏直属下载链接
产品系统
Vibe Coding
咨询威Q【3447764415】新盛-腾龙博安-三家已合并【新盛官网—xs10692.com】【腾龙官网—TL12581.com】。华纳自上世纪50年代成立以来,生产的庐山牌云雾茶多次获得国内外金奖,蝉联历届中国名茶的称号。并且是庐山区第一个建厂的国营茶厂单位,如今是庐山云雾茶的重要产区,共拥有山林
55
0
DAPP
区块链
ai视觉检测系统
产品系统
系统提供两种互斥的检测模式。检测模式基于YOLO目标检测识别零件状态,通过类别标签自动判断每个工序的OK或NG状态,NG状态具有粘性锁定特性。规则SOP模式基于几何条件判断,结合YOLO目标框和MediaPipe手部关键点,识别取件、检测、放回、限位读取四类工序,其中检测工序支持内窥镜拍照触发,限位
99
0
C++
智能硬件
智慧停车云平台(云端+场端)
产品系统
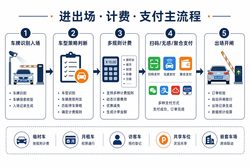
主要模块:进出场引擎、多车型计费、支付与无感/聚合、开放数据上下行、B端车场管理、订单对账与报表、场端硬件接入、机器人岗亭。进出场覆盖临时、月租、访客、无牌、共享、黑名单、预置、预约、逃费、储值等车型,支持共享车位、区域叠加收费、嵌套车场。支付覆盖微信/支付宝/现金/余额,以及银联与多家银行无感、聚
56
0
Java
物联网
线光谱共聚焦位移传感器
产品系统
线光谱共聚焦位移传感器的功能可分为四个层面。一、硬件系统光源模块产生覆盖可见光波段的宽光谱白光,通过光纤传输至色散镜头。色散镜头利用特殊透镜将不同波长的光在光轴上聚焦于不同位置,形成一把波长编码的“光学尺”。反射光沿光路返回至光谱仪,同轴式结构让入射光与反射光路径一致,无测量盲区。光谱信号处理模块由
92
0
C++
智能硬件
智慧社区自动巡航
产品系统
该项目主要有定点巡航和自动避障还有识别人物和识别车牌等定点巡航可以通过使用rviz的地图模型并结合自动避障功能可以实现全局自动循环持续运动人物识别主要通过深度学习YOLOv8系统来进行数据的训练和识别同时车牌主要采用传统的基于手工设计特征的模式并结合深度学习系统YOLOv8来进行识别
96
0
C++
人工智能
运动相机
产品系统
4K高清实时预览与本地回放播放功能整机支持4K@30fps高清图像采集、硬件ISP图像处理,实现低损耗实时画面预览输出;依托瑞芯微MPP,将原始YUV图像做色彩校正、电子防抖、3A自动曝光处理后,生成H.265高清码流,本地屏幕实时同步渲染预览,画面无卡顿、拖影。同时内置多媒体本地播放器,支持SD卡
166
0
EmbeddedSystem
人工智能
智能家居智能车机领域AI智能人机交互模组方案开发
产品系统
Vibe Coding
1、完成车载智能陪伴机器人硬件开发与适配,包括机器人主体、车载底座、Type-C供电线、外观配饰、包装及说明书;2、完成与元境智联车机端APP/智能设备APP的适配,实现设备扫描、配对、连接状态展示、表情资源更新、设备管理等功能;3、完成蓝牙/WiFi通信协议、极狐私有IOT控制协议适配及车机鉴权流
261
0
Taro
智能硬件
基于视觉伺服的无人机自主拦截系统
产品系统
目标实时检测:机载摄像头实时采集画面,YOLO模型对视野内的入侵无人机进行实时检测与识别,输出目标类别与置信度视觉追踪锁定:OpenCV追踪算法持续锁定检测到的目标,输出目标在图像中的实时像素坐标,确保目标始终处于追踪状态云台视觉伺服:树莓派将目标像素坐标通过串口下发至飞控,飞控驱动单轴云台动态调节
210
0
C++
人工智能
在 Jetson Nano 上使用 Yolov5 进行车辆过线检测
产品系统
将Yolov5模型训练的权重文件转换为TensorRT格式,使用TensorRTAPI进行多线程推理,使用DeepSort对检测结果进行编号,并进行过线检测。
124
0
C++
人工智能
选煤厂精准人员定位系统
产品系统
Vibe Coding
人员定位系统UWB定位:基于超宽带技术的精准定位(定向基站1个即可定位,全向基站需3个)位置追踪:实时推送人员位置数据(pp数据)定位卡管理:绑定/解绑人员与定位卡历史轨迹:查询人员历史定位记录智能照明控制系统控制方式说明批量控制手动控制多盏灯(全开/半开/关闭)定时控制按时间自动开关灯朝夕控制根据
135
0
Python
企业服务
当前共63个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
HTTPS
Laravel
webpack
QT
Flask
产品系统
H5
Ada
TiDB
RocketMQ
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多