EmbeddedSystem

嵌入式系统 (Embedded System) 是一种以应用为中心,以计算机技术为基础,软硬件可裁剪,对功能、可靠性、成本、体积和功耗有严格要求的专用计算机系统。它通常嵌入在更大的设备或机器中,用于控制、监视或辅助其运行,广泛应用于工业控制、消费电子、汽车电子、物联网(IoT)、医疗仪器和航空航天等领域。其核心特点包括专用性强、实时性好、可靠性高及资源受限。
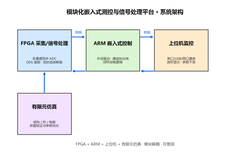
模块化设计,各功能独立、可复用:1.FPGA采集与信号处理模块:多通道同步ADC采集、可编程激励信号生成(DDS)、实时滤波与解算;2.ARM嵌入式控制模块:外设驱动、通信协议栈(UART/SPI/I2C/CAN)、闭环控制逻辑;3.上位机监控模块:串口/USB/网口通信、实时波形显示、参数下发、数
531C++智能硬件
项目涵盖运动控制算法的仿真部署与参数调优、电机控制及惯导数据链路集成、嵌入式控制平台部署,以及仿真、实机和日志分析流程打通。通过模块化接口与统一日志机制,提高了系统联调效率、运行稳定性和问题定位能力。
580C++智能硬件
自研飞控系统产品系统
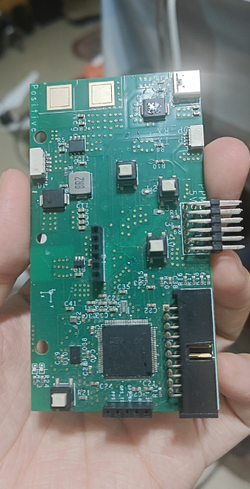
1.实现一个完整的飞控板,包括电源和USB、MCU和jlink、IMU和气压计(板上芯片)、tof、GPS、数传(板上是模块接口);电源经过仿真、接入电池前经过严谨的稳压电源和制动电阻测试才接电池,功能良好,BSP写通;2.BSP写通,姿态观测算法使用Mahony互补滤波,高度、速度观测使用带马氏门
550EmbeddedSystem智能硬件
1、功能模块(41IP/11品类):状态估计(8):KF-1D/EKF/UKF/AKF/SR-KF等卡尔曼变体全系数字滤波(9):IIR低通/FIR全系(低通/高通/带通/带阻)/CIC抽取/EMA电池模型(4):Thevenin-1RC/2RC,PNGV,EIS阻抗谱数学库(4):BlockFlo
700Python机器人
机器狗控制器产品系统
主要功能:4路GMSL视频采集、网口、HDMI输出、USB3.0、USB2.0、WIFI、4G、GNS等接口,能够实现视频采集wifi或者4G输出,实现远程控制需求。
830硬件测试人工智能
本项目为基于ROS2Humble与JetsonOrinNano开发的激光雷达自主导航无人车控制系统,分为硬件驱动模块、激光雷达SLAM建图模块、自主路径规划模块、电机运动控制模块、远程监控调试五大模块。可实现室内环境地图构建、定点自主巡航、避障行驶、远程指令下发与状态回传功能,能够完成封闭场景下自主
1050Shell人工智能
项目完成了一套约1.64米人形双足机器人机械概念装配设计,包含胸腔、胯部、左右腿、左右臂、前臂、小腿、电机安装位、轴承支撑、齿轮传动、十字关节和面板骨架等模块。Fusion360模型中装配实例约335个,采用模块化结构组织,便于后续调整关节比例、传动布局和安装空间。项目同时规划了UE4引擎中的机器人
850C机器人
本项目无人车针对散货码头场内转运场景,集成底层底盘精准控制、智能路径自主行驶、L2级辅助自动驾驶三大核心功能模块,全方位适配港口复杂行驶工况与转运作业需求,具体功能如下:1.线控底盘全维度控制功能:实现无人车底盘核心执行部件的电气化、精准化、实时化控制,涵盖线控转向、线控刹车、线控油门三大核心模块。
1180C++自动驾驶
集成4个直流减速电机和编码器、陀螺仪、红外对管、光电开关、摄像头等传感器,在STM32F103RCT6单片机(CubeMX+HAL库)上开发多种通信协议接收处理、电机PID速度环、基于红外对管、摄像头、陀螺仪的方向保持和巡线控制,基于光电开关的避障、动态建图(离散格点)和Dijkstra最优路径规划
830C智能硬件
1.作为EtherCAT加入总线,配套对象字典,PDO等2.具有cia402功能3.对接具体从站功能模块4.COE实现,FOEOTA升级5.从站全套自定义开发接手可包含:从站定制的全套软件开发,硬件选型,从站接入主站的联调,总线问题的定位和调试,从站问题的定位调试,主站功能开发(SOEM),Ethe
800EmbeddedSystem机器人
具身智能小车产品系统
基于大模型驱动的具身智能巡检小车,面向新能源场站等复杂环境,实现自主导航、动态避障与智能巡检。融合SLAM建图与路径规划算法,支持多点巡检与多机器人协同作业。内置视觉与语音多模态感知能力,可完成仪表读数识别、设备状态分析及异常预警。结合大模型推理能力,实现巡检策略优化与自主决策。支持数字孪生与远程交
2040Caffe自动驾驶
项目包含电机驱动模块、机械臂运动控制模块、位置感知模块、通信交互模块及状态管理模块。系统通过STM32F407结合ChibiOS实时操作系统,驱动步进与伺服电机协同完成护照的精准抓取、搬运及存放动作,并与安卓上位机通过自定义协议进行指令交互与状态上报,实现全流程自动化闭环控制。
1960EmbeddedSystem机器人
恒流(CC):大电流快充(10A),快速补能。恒压(CV):电压锁死(如72V→84V),电流逐步下降。涓流/浮充:小电流(0.5–1A)补满,防止过充、延长寿命。
1460Basic机器人
整体:实现网络层、CAN总线层(汽车独有)和主机层的多维度入侵检测。主机:实现对操作系统相关风险检测,涉及用户、进程、文件、日志等监控。网络:实现对网络相关的风险监控,涉及端口扫描、暴力破解、dos等攻击的检测。CAN:实现对DOS、FUZZ、诊断等多方面的检测。项目只包含端侧的功能。已有成熟的上传
2280EmbeddedSystem机器人
聚焦机器人核心技术,涵盖自动导航、动态避障、激光雷达SLAM建模、机械臂逆解算等方向,依托ROS/ROS2生态,融合多传感器感知、路径规划与智能算法,搭配Foxglove可视化调试工具,实现机器人自主定位、安全避障、精准操控与仿真优化,赋能工业及服务场景高效开发。
1990Basic工业互联网
1.负责机器人整体硬件电路设计制作全过程,包括外设、电源电路等关键模块设计与调试;2.使用SPI、IIC、UART等通信协议,感知水深传感器、姿态传感器和摄像头数据并进行解析传输;3.编写位置式PID电机控制程序实现机器人水下深度和姿态的控制,并进行整机调试,实现动态平衡;
2651EmbeddedSystem机器人
bilibili.com/video/BV1kr421b7Tn/?buvid=XYF5449FFAA0B3B525392180CEA4346C5FBA9&from_spmid=search.search-result.0.0&is_story_h5=false&mid=WGj2oCJ9wo7ibww
3421EmbeddedSystem智能硬件
通过三轴陀螺仪确定姿态解算算法实时融合陀螺仪的角速度和加速度计的重力方向信息,通过互补滤波或卡尔曼滤波等算法,解算出机器人当前精确的航向角、俯仰角和翻滚角,利用解算出的姿态角、加速度计积分出的速度/位移以及轮式里程计的数据,估算出机器人相对位移和朝向变化。
5470EmbeddedSystem智能硬件
模块1:通过can通信经过舵机控制拖拉机前轮。模块2:通过北斗模块对拖拉机进行位姿确定。模块3:通过nav2对拖拉机进行路径规划bi。模块3:视觉避障功能,利用摄像头和yolov5网络对拖拉机3米左右的人进行识别避障。
2750Basic机器人
1. 用智能割草机器人项目申请并通过上海工程技术大学校级创新项目,获得4000元创新项目资助费。 2. 带领4名队员,开发了一个能通过训练好的深度学习模型识别青草,并能根据青草的位置信息自动规划割草路径的割草机,为队员1分配采集青草图片工作,为队员2分配硬件开发工作,为队员3分配填写资料文件工作。 3. 负责改进caffe深度学习框架、配置深度学习参数、用caffe框架训练青草识别模型;编写割草机器人状态信息展示网站系统,该系统能显示割草机10多种状态参数。 4. 在树莓派3、ubuntu16.02这2种操作系统平台上,用arduino、Python、C这3种编程语言开发割草机与深度学习模型之间的通信系统及割草机路径规划系统。 5.使用STM32f103和ATK模块接受GPS信号并实现割草机的户外定位。 6. 撰写并申请实用新型(专利号:201910816762.1)、发明专利(专利号:CN201910816762.1)各一份。
3170C/C++割草机
当前共30个项目more
×
寻找源码
源码描述
联系方式
提交