首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
教育校园
物联网
内容平台
生活旅游
机器深度学习
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
产品系统
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
汽车
线控系统开发
产品系统
1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。
69
0
C++
自动驾驶
主销转向系统设计
产品系统
1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。
52
0
C++
自动驾驶
电动助力转向系统冗余EPS开发
产品系统
1.自动驾驶转向系统,尤其是L4级自动驾驶,功能安全要求要达到ASIL-D的水平,因此必须要做冗余设计,冗余MCU,冗余电机,冗余控制电路,冗余驱动电路,冗余代码设计,冗余系统之间的仲裁设计,实现出现故障时扔具备容错运行能力。
114
0
C++
汽车
基于ARM的两轮电动车智能仪表操作系统
产品系统
1.通过桥MCU实现can协议通讯,获取车辆状态,与图形mcu分开,二者解耦,互不干扰。2.图形MCU通过UART与桥MCU通讯,减轻其处理压力,且降低成本。3.使用awtk框架开发ui,便于企业低门槛二次开发。4.通过BLE的ABUpdate,支持CRC校验和无缝切换槽位。5.通过wifi、蓝牙协
70
0
Android
汽车
智能头盔
产品系统
1.调试串口全链通(IPL→U-Boot→kernel→shell)2.系统启动与eMMC挂载3.摄像头点亮与基础出图4.LED灯带驱动打通,可点亮单颗/控制颜色/跑效果5.GNSSEN/RSTGPIO控制+NMEA解析6.STTP基础通信通路(PM_FUART3Mbaud,A2DP下行)7.Gyr
82
1
C++
智能硬件
车联网tbox通讯、BLE
产品系统
实现提前启动空调,整车ECU控制器的OTA功能,寻车,远程车况查询,远程汽车故障诊断,ECALL/ICALL等车联网功能;与TSP后台实现通讯,加密算法实现,对安全等级高的ECU,进行安全认证、扩展访问,从后台下载ECU升级包,对ECU进行可回滚OTA升级;实现新能源BMS电池数据实时上报后台;实现
158
0
EmbeddedSystem
物联网
Android平台下的便携式汽车动力电池修复测试,Linux QT平台下汽车动力电池均衡修复测试、L
产品系统
1、设备主控部分,修复测试工步编辑、修复测试过程数据查看、测试参数配置、设备系统配置功能,电池修复测试过程对电池进行过充、过放、过流、过温等保护,SOX计算等2、汽车电池BMSCAN通讯获取电池包信息,采集电芯电压,电芯温度,电池总压、串压差、内阻等信息。3、与外设实现CAN、modbus、TCP、
46
0
Android
智能硬件
蔚来汽车NT1.2/NT2.0平台智能驾驶系统低速SUD
产品系统
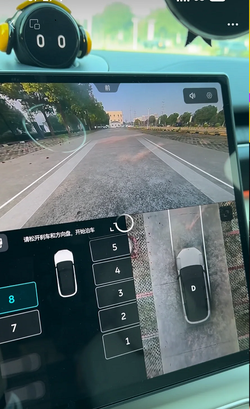
SAPA视觉融合泊车辅助:依托环视+超声融合感知,自动识别各类车位,自主控制车辆泊入、泊出普通停车位,支持窄车位、无划线间隙车位泊车,提升日常停车便利性。PSAP换电站泊车辅助:面向蔚来二代换电站的专用泊车辅助,自动控制车辆精准驶入换电工位、对准举升位置,简化换电泊车操作,提升换电流程效率。
71
0
C++
汽车
L4园区末端物流无人车
产品系统
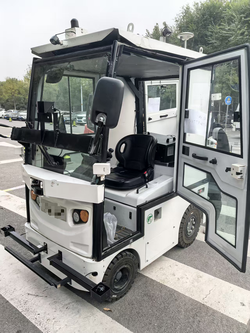
高精定位与自主导航RTK+激光SLAM+视觉融合厘米级定位,GPS弱覆盖区域(树荫、建筑夹缝、厂房通道)也能稳定定位;支持高精地图模式/无图自主导航两种方案;支持园区内多目的地、动态重规划,遇到封路、占道自动绕路、重新选路。全场景感知与动态避障激光雷达、环视相机、毫米波、超声波多传感器融合;识别行人
86
0
C++
汽车
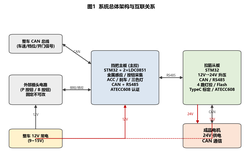
电子换挡改造系统(整车 CAN 只听接入 + CANopen 伺服推杆 + 安全芯片防抄板)
产品系统
系统由挡把主板、拉索执行从板和一台成品CANopen伺服推杆组成。1、换挡意图识别:P/B按钮+两片LDC0851金属感应判断前推/后拉,双线圈覆盖判静止、单侧检出判触发并闩锁,按从板当前档查切换表决定目标档。2、整车CAN零干扰接入:实车抓包定位档位与车速报文,bxCANSilent只听模式不发帧
89
0
C
汽车
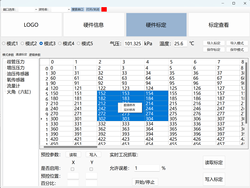
汽车发动机动力模块:固件 + 标定上位机 + APP + 服务器全链路(已量产)
产品系统
1、四类信号实时修改:模拟量6入5出(油门、歧管压力、增压压力、油压、氧传感器)、频率/PWM再生、SENT协议(SAEJ2716)解码后改值再生、点火正时按曲轴角度延迟;查表结果以相对百分比作用于输入,任何模式下信号连续、ECU不报错。2、五种驾驶模式:原车/一阶/二阶/三阶/越野,手机APP或微
85
0
C
汽车
车辆制动踏板传感器无人工厂自动标定
产品系统
融合精密机械驱动、高精度信号采集、自动化参数烧录与闭环复检技术,构建“上位机+现场控制单元”双层闭环控制系统。系统可通过伺服机构精准模拟踏板全行程,自动完成位移-电压信号采集、映射模型构建、参数烧录与全流程复检,实现标定过程无人化与数据闭环管理。支持参数批量导入、双通道独立配置、实时日志记录与生产数
112
0
C++
汽车
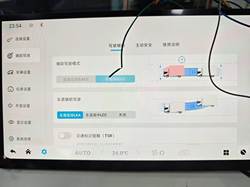
AC8025 组合辅助驾驶与智能座舱系统
产品系统
系统包含ACC/ICC驾驶模式、LKA/LCC车道辅助、TSR交通标志识别、超速提醒、BSD/LCA盲区监测、AEB自动紧急制动、FCW前向碰撞预警和LDW车道偏离预警等功能。同时集成AVM360全景影像、双通道BSD、前后雷达提示、辅助驾驶状态显示、报警等级显示、驾驶辅助说明和安全确认流程。支持驾
98
0
Android
汽车
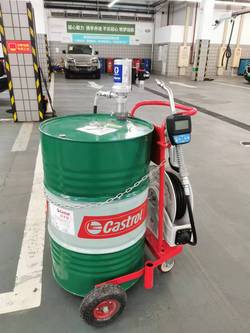
机油加注枪
产品系统
2.2Zigbee无线通信系统设备搭载工业Zigbee无线传输系统,单网关可联动多把油枪,在车间隔墙、大型设备遮挡下信号依然稳定,不存在WiFi拥堵掉线问题。通信采用2.4GHz频段和加密射频通信,保障数据传输安全。2.3智能管控功能远程操控与多端管理。支持电脑/手机远程下发加注工单、预设车型标准加
179
0
C
汽车
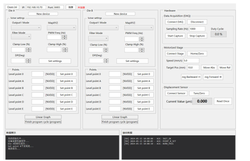
CAN总线故障注入测试
产品系统
面向汽车电子ECU开发场景,基于STM32+FPGA平台搭建CAN总线故障注入测试系统。通过上位机的控制系统会模拟总线短路,数据错误,位错误,CRC错误,干扰帧等各类故障情况。
192
0
EmbeddedSystem
汽车
嵌入式Linux离线地图SDK(Qt/QML+MapLibre)
产品系统
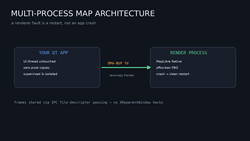
功能模块:MVT瓦片管线(pbf/mvt解码、内存+磁盘两级缓存、增量更新)、MapLibre原生渲染集成、Qt/QML控件封装(主线程合成与渲染线程帧同步)、设备画像驱动的缓存与显存预算、多进程渲染隔离与崩溃自动恢复、轨迹与路径叠加层。支持ARM64交叉编译与全系Linux发行版打包。
199
0
C++
汽车
江铃福特智能工牌系统
产品系统
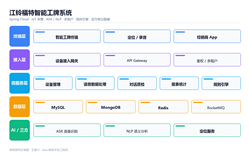
系统包含设备接入与管理、语音数据采集与转写、服务合规质检、AI话术辅助、人员定位管理、考勤管理、效能分析与报表统计等核心模块。通过对接第三方ASR语音识别与NLP语义分析服务,对销售对话进行智能分析,自动识别违规用语、提取关键信息并给出话术建议,实现服务过程的全链路数字化质检与人员效能提升。
105
0
Java
汽车
pdu汽车诊断设备
产品系统
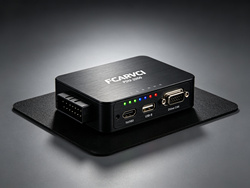
本项目是FCARVCI车辆通信接口(VCI)软件框架,采用“应用层—框架层—协议层—硬件驱动层”分层架构,为汽车诊断设备提供统一、跨协议、多标准的通信底座。主要功能模块包括:一是标准接口层,完整实现J2534、D-PDU(ISO22900-2)、RP1210三大国际诊断标准接口,兼容原厂诊断软件与第
130
0
C++
汽车
STM32自适应车型触摸显示测试平台
产品系统
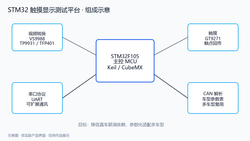
平台提供SD卡Bootloader与APP分区升级能力,便于治具固件迭代。通讯方面实现串口模块并制定可扩展协议,用于与上位或其他模块交互。显示方面联调VS9988、TP9931、TFP401等视频转换芯片,适配多种分辨率输出。触摸方面实现GT9271等触摸控制与触点回传,便于验证触摸链路。车型适配方
260
0
C++
智能硬件
RV1126公交场景流媒体环视系统
产品系统
系统包含uboot启动、开机logo、分区与多种升级方式(如工厂/自动/手动等)。Kernel侧支持GPIO、按键、串口、CAN,以及VS9988、TP2912等视频相关芯片联调。多媒体侧基于RKmedia完成影像显示(含VI/RGA/VO等路径)、OSD叠加与视野调整。应用侧提供串口与CAN协议、
170
0
C++
物联网
当前共45个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
Spring
Egret
iView
Nagios
RocketMQ
EmbeddedSystem
Neuroph
算法模型
TiDB
压力测试
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多